Eng



Motor DC vs Motor Gear: Yang Mana Sesuai dengan Aplikasi Anda?
 2026.08.19
 Berita Industri
Motor DC standard berputar dengan pantas tetapi menghasilkan tork yang rendah, manakala a motor gear pasangkan motor DC yang sama dengan kotak gear untuk menukar kelajuan dengan tork . Jika aplikasi anda perlu mengangkat, menarik atau menghidupkan sesuatu di bawah beban pada RPM rendah, motor gear hampir selalu merupakan pilihan yang lebih baik. Jika anda memerlukan putaran berkelajuan tinggi dengan beban ringan — seperti kipas penyejuk — motor DC biasa berfungsi dengan baik dan kosnya lebih murah.
Kekeliruan antara kedua-dua ini sebenarnya bukan tentang yang mana satu "lebih baik." Ini tentang memadankan output motor dengan permintaan mekanikal kerja. Di bawah ialah pecahan praktikal tentang perbezaannya, tempat setiap satu sesuai, dan cara saiz a motor gear kecil betul pada kali pertama.
Apa Sebenarnya Memisahkan Motor DC daripada Motor Gear
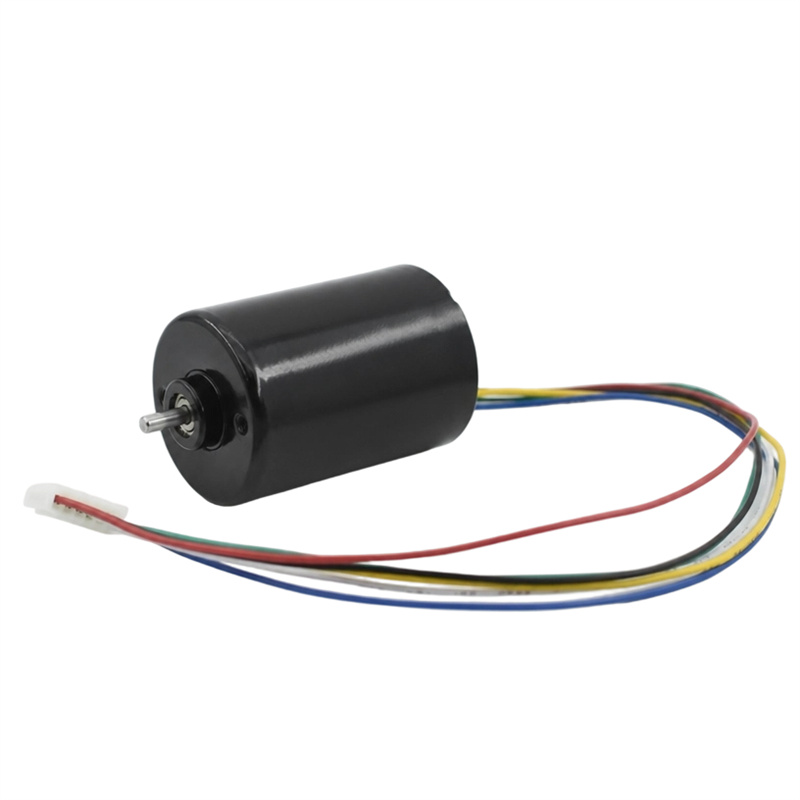
Motor DC menukarkan tenaga elektrik kepada gerakan putaran secara langsung. Aci keluarannya berputar pada apa jua kelajuan yang dihasilkan oleh belitan dalaman dan voltan motor — selalunya 3,000 hingga 12,000 RPM untuk hobi kecil dan motor industri. Itu pantas, tetapi tork pada aci adalah rendah kerana tiada kelebihan mekanikal yang terlibat.
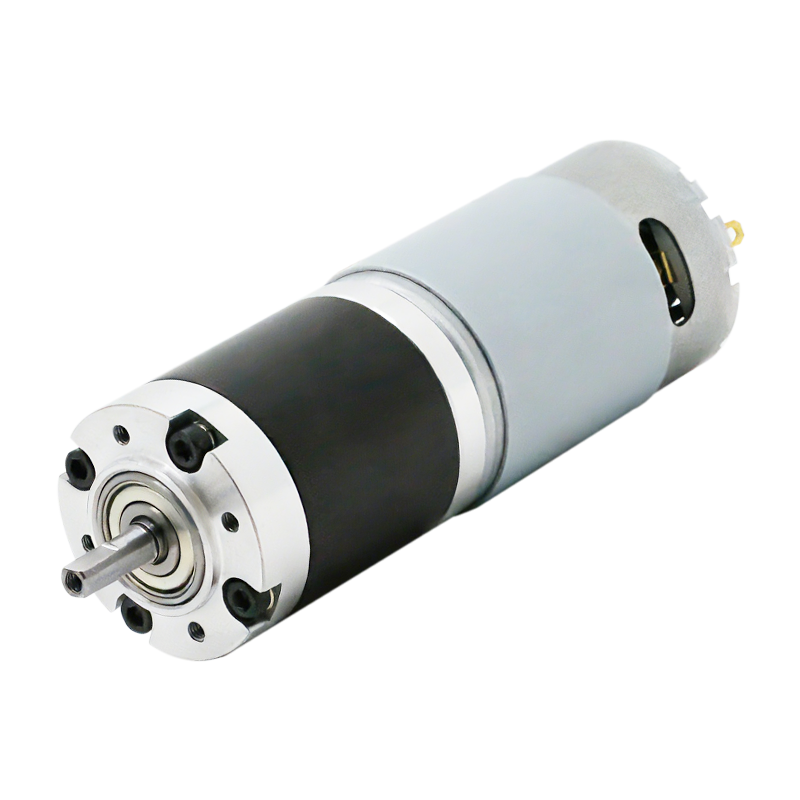
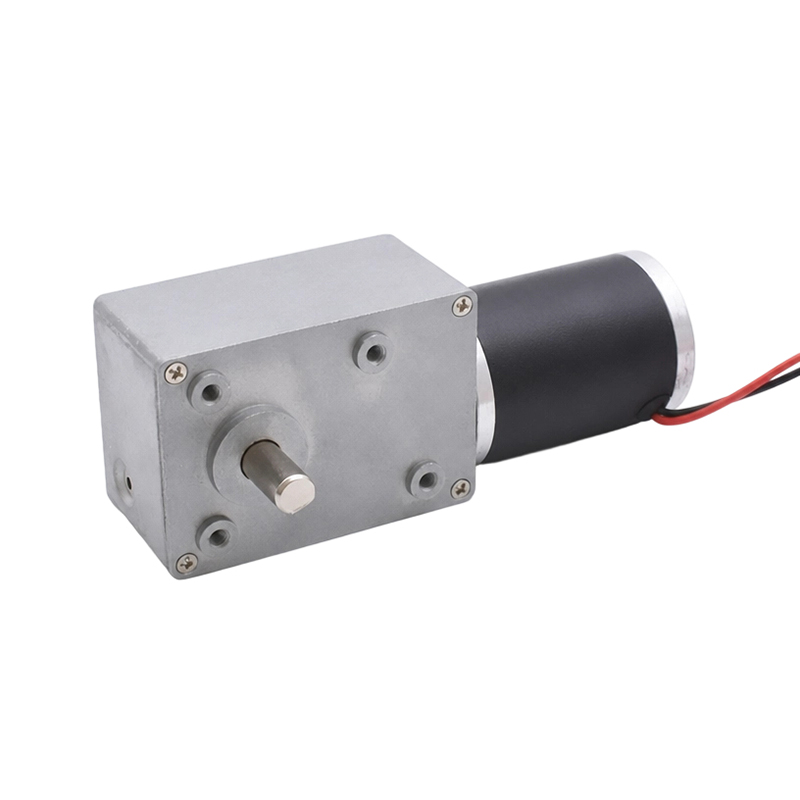
Motor gear mengambil aci berputar yang sama dan menjalankannya melalui kereta api gear - gear taji, gear planet atau gear cacing - sebelum output mencapai aci akhir. Setiap peringkat gear mengurangkan kelajuan dan mendarabkan tork secara berkadar. Motor yang berputar secara semula jadi pada 10,000 RPM mungkin keluar dari kotak gear 100:1 pada hanya 100 RPM, tetapi dengan kira-kira 100 kali lebih tork (tolak kerugian mekanikal, biasanya 10-20%).
Mengapa Tukar Ganti Ini Penting dalam Amalan
Tork ialah apa yang sebenarnya melakukan kerja mekanikal — memutarkan roda melawan geseran, mengangkat pagar atau memandu tali pinggang penghantar. Motor DC kosong yang berputar pada RPM tinggi dengan tork rendah akan terhenti sebaik sahaja ia memenuhi rintangan sebenar. Menurunkan kelajuan adalah yang menjadikan motor yang sama itu mampu menggerakkan sesuatu dengan jisim dan beban di belakangnya.
Perbandingan Bersebelahan Spesifikasi Utama
Jadual di bawah menunjukkan julat prestasi biasa untuk motor DC 12V yang kecil berbanding dengan motor yang sama dipasang dengan kotak gear.
| Spesifikasi | Motor DC Standard | Motor Gear Kecil |
|---|---|---|
| Kelajuan Tanpa Beban | 8,000-10,000 RPM | 80-150 RPM |
| Tork Gerai | 0.5-1.5 kg·cm | 30-80 kg·cm |
| Kecekapan Biasa | 75-85% | 60-75% |
| Saiz Fizikal | Padat | Lebih panjang (kotak gear ditambah) |
| Kos Unit | Lebih rendah | 20-60% lebih tinggi |
Perhatikan bahawa kecekapan menurun apabila nisbah gear meningkat , kerana setiap peringkat gear tambahan memperkenalkan kehilangan geseran. Kotak gear 10:1 mungkin mengekalkan kecekapan 85%, manakala kotak gear planet 300:1 boleh turun kepada 50-60%.
Apabila Motor DC Biasa Adalah Panggilan yang Tepat
Langkau kotak gear apabila aplikasi memerlukan kelajuan lebih daripada daya, dan bebannya ringan atau sudah berputar dengan bebas. Kes penggunaan biasa termasuk:
- Menyejukkan kipas dan peniup di mana aliran udara, bukan tork, adalah matlamatnya
- Drone kecil dan kipas kenderaan RC
- Motor getaran dalam telefon dan boleh pakai
- Spindle berkelajuan tinggi untuk alatan seperti pemotong berputar atau gerudi
- Aplikasi yang sudah menggunakan penggearan luaran atau tali pinggang di tempat lain dalam sistem
Dalam kes ini, menambah kotak gear hanya meningkatkan kos, saiz dan kerugian mekanikal tanpa sebarang faedah sebenar.
Apabila Motor Gear Kecil Berbaloi dengan Kos Tambahan
Motor gear kecil memperoleh harga yang lebih tinggi apabila beban menahan pergerakan — bermakna ia memerlukan daya sebenar untuk memulakan atau mengekalkan gerakan. Senario biasa termasuk:
- Lengan robot dan penggerak yang perlu mengangkat atau memegang kedudukan tetap di bawah beban
- Sistem automasi tingkap dan pintu, termasuk pembuka pintu
- Sistem penghantar menggerakkan produk melawan geseran
- Gimbal kamera dan mekanisme pan-condongan memerlukan pergerakan yang tepat dan perlahan
- Mesin layan diri dan mekanisme pendispensan
- Kerusi roda berkuasa bateri dan peranti mobiliti
Contoh Saiz Dunia Sebenar
Pertimbangkan sendi lengan robot kecil yang perlu mengangkat beban 500g pada radius 5cm. Itu memerlukan secara kasar 25 kg·cm tork di sendi. Motor DC kosong yang menghasilkan tork gerai 1 kg·cm tidak boleh melakukan ini — ia akan berhenti serta-merta. Memadankan motor yang sama dengan kotak gear 30:1 membawa tork yang boleh digunakan kepada sekitar 25-27 kg·sm (membuat 15% kehilangan mekanikal), yang berada dalam julat yang betul. Ini ialah pengiraan yang memisahkan reka bentuk yang berfungsi daripada motor yang terbakar.
Cara Memilih Nisbah Gear yang Betul
Memilih nisbah gear bukanlah meneka — ia mengikut terus daripada keperluan tork dan kelajuan anda. Gunakan proses asas ini:
- Kira daya kilas yang diperlukan pada aci keluaran berdasarkan berat beban dan jarak lengan tuil
- Periksa tork gerai motor asas dan kelajuan tanpa beban daripada lembaran datanya
- Bahagikan tork yang diperlukan dengan tork terkadar motor untuk menganggar nisbah gear minimum yang diperlukan
- Tambahkan margin keselamatan 20-30% untuk mengambil kira kehilangan kotak gear dan elakkan menghidupkan motor pada keadaan gerai
- Sahkan kelajuan output yang terhasil masih memenuhi keperluan pemasaan aplikasi anda
Menjalankan motor terlalu dekat dengan tork gerainya secara berterusan menyebabkan terlalu panas dan kegagalan pramatang. Kebanyakan reka bentuk motor gear kecil berprestasi terbaik apabila beroperasi pada 50-70% tork gerai yang dinilai , meninggalkan ruang kepala untuk variasi beban.
Kesilapan Biasa Ketika Memilih Antara Dua
Beberapa ralat berulang muncul di seluruh DIY dan juga beberapa reka bentuk komersial:
- Memilih motor berdasarkan voltan dan RPM sahaja, mengabaikan keperluan tork sepenuhnya
- Dengan mengandaikan nisbah gear yang lebih tinggi sentiasa lebih selamat — pengurangan yang berlebihan membazir kecekapan dan menambah saiz dan kos yang tidak perlu
- Menghadapi tindak balas dalam kotak gear yang lebih murah, yang menyebabkan ketidaktepatan kedudukan dalam aplikasi ketepatan
- Mengabaikan kitaran tugas — motor gear yang dinilai untuk penggunaan sekejap akan menjadi terlalu panas jika dijalankan secara berterusan
Menyemak lembaran data pengeluar untuk kedua-dua tork gerai dan penarafan tork berterusan mengelakkan kebanyakan isu ini sebelum reka bentuk dimuktamadkan.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
READ MORE -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
READ MORE -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
READ MORE
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.