Eng


 Rumah / Berita / Berita Industri / Cara Pengawal Motor BLDC Berfungsi: Pertukaran, PWM dan Penalaan Praktikal
Cara Pengawal Motor BLDC Berfungsi: Pertukaran, PWM dan Penalaan Praktikal
 2026.09.30
 Berita Industri
Jika anda pernah bertanya bagaimana pengawal motor BLDC berfungsi, anda tidak bersendirian. Dalam beberapa dekad kami mengeluarkan motor mikro, kami telah melihat banyak motor yang direka dengan baik gagal di lapangan hanya kerana pengawal tidak diberi perhatian yang mencukupi. Motor DC tanpa berus ialah pemain pasukan: pemutar, pemegun, penderia dan elektronik masing-masing perlu berfungsi dalam irama yang sama, dan pengawal ialah yang mengekalkan rentak.
Apakah Yang Sebenarnya Dilakukan oleh Pengawal Motor BLDC?
Motor BLDC mempunyai magnet kekal pada rotor dan satu set gegelung pada stator. Tidak seperti motor berus, tiada komutator mekanikal untuk menukar arus. Pengawal perlu melaksanakan tugas itu secara elektronik, dan ia perlu melakukannya pada masa yang tepat berbanding kedudukan rotor.
Secara ringkas, pengawal mencipta medan magnet berputar. Ia melakukan ini dengan penyongsang DC-ke-tiga-fasa, pengesanan kedudukan rotor, pertukaran elektronik, peraturan dan perlindungan kerosakan. Bersama-sama fungsi ini menentukan pemasaan dan urutan denyutan arus yang dihantar ke belitan stator. Masa itu adalah intipati bagaimana pengawal motor BLDC berfungsi.
Penderia Dewan dan Perubahan Enam Langkah
Cara paling mudah untuk mengetahui ke mana arah pemutar adalah dengan menggunakan penderia Hall. Suis magnet kecil ini dipasang di dalam motor dan menghasilkan isyarat logik apabila magnet pemutar melepasinya. Tiga sensor Hall membahagikan satu revolusi elektrik kepada enam sektor.
Pergantian enam langkah, juga dipanggil kawalan trapezoid, adalah kaedah kawalan klasik. Dalam setiap langkah, pengawal memberi tenaga kepada dua daripada tiga fasa: satu ditarik tinggi, satu ditarik rendah dan yang ketiga dibiarkan terbuka. Setiap 60 darjah elektrik, pengawal maju ke sektor seterusnya berdasarkan corak penderia Hall.
| Keadaan dewan (A, B, C) | Sektor | Fasa menjalankan |
|---|---|---|
| 001 | 1 | A / B- |
| 011 | 2 | A / C- |
| 010 | 3 | B / C- |
| 110 | 4 | B / A- |
| 100 | 5 | C / A- |
| 101 | 6 | C / B- |
Jadual ringkas ini ialah peringatan praktikal: sebaik sahaja anda memahami langkah pertukaran elektronik, kebanyakan masalah pendawaian dan permulaan menjadi lebih mudah untuk didiagnosis.
Kawalan Belakang-EMF Tanpa Sensor
Penderia dewan menambah kos dan memerlukan wayar tambahan, jadi banyak pengawal menggunakan kawalan tanpa sensor. Motor itu sendiri menghasilkan voltan EMF belakang apabila pemutar berputar. Pengawal mengukur lintasan sifar EMF belakang ini dalam fasa tidak teruja untuk mengetahui di mana pemutar berada.
Persimpangan sifar biasanya bukan segera pertukaran. Dalam kawalan enam langkah, pengawal menunggu kira-kira 30 darjah elektrik selepas lintasan sifar dan kemudian berulang-alik. Sudut tepat boleh ditala untuk kecekapan yang lebih baik atau tork yang lebih tinggi.
Kawalan tanpa sensor mempunyai satu had yang terkenal: pada kelajuan sifar, tiada EMF belakang. Pengawal mesti terlebih dahulu menjajarkan pemutar dengan nadi voltan tetap, kemudian naikkan motor dengan ulangan bermasa atau gelung terbuka sehingga EMF belakang cukup kuat untuk dibaca. Untuk beban yang memerlukan tork penuh dari pegun, versi Hall-sensor selalunya merupakan pilihan yang lebih baik.
PWM, Masa Mati dan Kawalan Semasa
Pertukaran memberitahu pengawal fasa yang hendak disambungkan, tetapi modulasi lebar nadi memberitahunya berapa banyak voltan untuk digunakan. Dengan memotong voltan bas DC pada frekuensi tetap dan mengubah kitaran tugas, pengawal menukar voltan purata yang dilihat oleh belitan.
PWM tidak secara langsung menetapkan kelajuan. Ia menetapkan voltan pemanduan, dan kelajuan motor bersama-sama dengan beban menentukan titik operasi akhir. Inilah sebabnya mengapa pengawal BLDC juga memantau arus. Jika beban meningkat, arus meningkat, dan pengawal yang baik mengehadkannya sebelum belitan terlalu panas.
Satu perincian yang penting terutamanya pada frekuensi PWM tinggi ialah masa mati. Suis sisi tinggi dan sisi rendah dalam cawangan penyongsang yang sama tidak boleh dijalankan pada saat yang sama. Pengawal memasukkan selang pengosongan pendek antara acara pensuisan untuk mengelakkan arus tembak.
Gelung Kawalan dalam Pengawal BLDC Moden
Dalam pemacu yang lengkap, pengawal biasanya menjalankan beberapa gelung bersarang.
- Gelung arus atau tork ialah gelung paling dalam. Ia mengukur arus fasa dan melaraskan kitaran tugas PWM untuk mengikut arahan tork.
- Gelung kelajuan membandingkan kelajuan yang diukur dengan kelajuan sasaran dan mengeluarkan rujukan tork.
- Gelung kedudukan digunakan dalam aplikasi servo seperti robot industri . Ia memberikan gelung kelajuan ralat kedudukan untuk dibetulkan.
- Gelung permulaan mengendalikan penjajaran, tanjakan gelung terbuka dan peralihan kepada operasi tanpa penderia gelung tertutup.
Gelung ini berkongsi satu matlamat: memastikan medan pemegun dan medan pemutar berfungsi bersama supaya motor menghasilkan tork yang licin dan cekap.
Kawalan Sinusoid dan Kawalan Berorientasikan Medan
Kawalan enam langkah adalah mudah dan murah, tetapi ia menghasilkan riak tork dan bunyi kerana arus ditukar secara tiba-tiba. Dua alternatif yang lebih lancar patut diberi perhatian.
Kawalan sinusoidal secara beransur-ansur mengubah voltan fasa, menjadikan arus stator lebih sinusoidal. Kawalan berorientasikan medan, kadangkala dipanggil FOC, pergi lebih jauh: ia mengubah arus tiga fasa kepada dua komponen, satu berkaitan dengan tork dan satu berkaitan dengan fluks, dan mengawalnya secara bebas. FOC memberikan operasi berkelajuan rendah yang sangat lancar, akustik yang senyap dan tindak balas dinamik yang pantas.
Bagi ramai kipas elektrik dan aplikasi pam, enam langkah masih boleh diterima. Tetapi apabila bunyi bising atau kecekapan penting, strategi pengawal berprestasi tinggi boleh membuat perbezaan yang lebih kuat daripada sebarang perubahan dalam motor itu sendiri.
Memadankan Pengawal dengan Motor Anda
Malah algoritma kawalan yang sempurna akan gagal jika had perkakasan adalah salah. Berikut ialah parameter utama untuk diperiksa:
- Voltan terkadar dan voltan operasi maksimum pengawal.
- Penarafan arus berterusan dan puncak, termasuk arus gerai.
- Rintangan fasa dan kearuhan, yang mempengaruhi seberapa cepat arus boleh dibina.
- Penjajaran penderia dewan untuk kawalan berasaskan penderia.
- Kekerapan PWM dan masa mati, terutamanya untuk motor aruhan rendah.
- Ciri perlindungan seperti overcurrent, over-temperature dan under-voltage shut-off.
Mengikut pengalaman kami, memilih motor dan pengawal sebagai set yang dipadankan menjimatkan minggu penyahpepijatan. Motor yang direka untuk satu jenis pengawal mungkin berkelakuan sangat berbeza dengan yang lain.
Ujian Praktikal dan Penyelesaian Masalah
Apabila motor BLDC berkedut, terlalu panas, atau kehilangan penyegerakan, kesalahan selalunya terletak pada persediaan pengawal dan bukannya motor. Rutin ujian pendek membantu.
- Ukur rintangan DC antara setiap pasangan petunjuk motor. Ketiga-tiga bacaan itu hendaklah seimbang secara kasar.
- Putar pemutar perlahan-lahan dan rekodkan jujukan penderia Hall. Ia mesti sepadan dengan corak enam sektor yang dijangkakan.
- Tonton arus fasa dengan osiloskop dan probe arus. Semak bentuk gelombang trapezoid atau sinusoidal yang bersih.
- Jalankan motor tanpa beban dan kemudian di bawah beban. Pengawal harus menahan kelajuan tanpa arus yang berlebihan.
Jika motor berkedut dan gagal dihidupkan, periksa pendawaian Dewan dan tanjakan permulaan. Jika ia kehilangan penyegerakan di bawah beban, cari voltan bekalan yang kendur atau pendahuluan masa yang salah. Jika ia panas, kurangkan had semasa, laraskan frekuensi PWM, atau tingkatkan penyejukan.
Dari Bengkel Kami kepada Produk Anda
Selepas lebih 30 tahun membuat motor mikro, kami telah mengetahui bahawa tingkah laku pengawal adalah sebahagian daripada reka bentuk motor. Pengawal mesti dipilih dengan penjagaan yang sama seperti tolok wayar, gred magnet dan sistem galas. Apabila anda menggabungkan motor yang cedera dengan pengawal elektronik yang ditala dengan betul, anda mendapat produk yang boleh dipercayai dan berjalan dengan senyap.
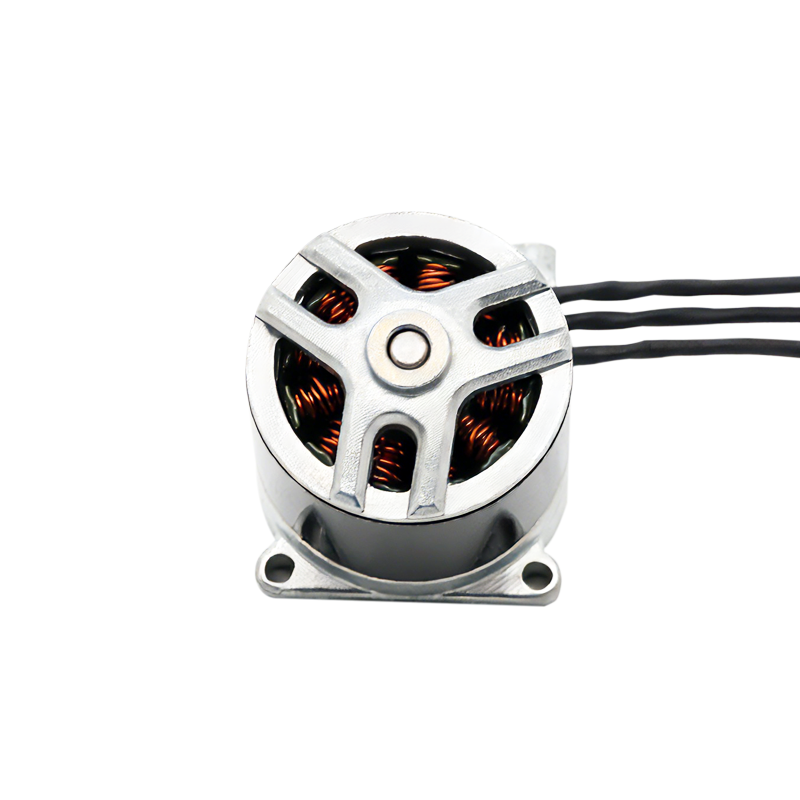
Satu contoh yang baik ialah motor tanpa berus kompak kami untuk aplikasi dron. Ia berpasangan secara semula jadi dengan pengawal tanpa sensor yang boleh mengendalikan pertukaran pantas dan had arus yang ketat. Motor dan pengawal perlu berkomunikasi secara elektrik, dan kami memastikan sambungan itu semudah mungkin.
Jika anda mereka bentuk pam, kipas, robot atau alat, ingat bahawa pengawal adalah otak sistem. Memahami cara pengawal motor BLDC berfungsi akan membantu anda bertanya soalan yang betul, memilih motor yang betul dan membawa produk yang lebih dipercayai ke pasaran.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
READ MORE -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
READ MORE -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
READ MORE
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.