Eng



Jenis Motor DC Kecil: Panduan Memilih Motor DC Mikro
 2026.08.05
 Berita Industri
Sekilas Pandang Jenis Utama Motor DC Kecil
Motor DC kecil — sering dipanggil motor DC mikro apabila bersaiz di bawah diameter 37mm — menukar tenaga elektrik arus terus kepada gerakan mekanikal putaran. Mereka menguasai segala-galanya daripada peranti perubatan dan sistem autofokus kamera kepada dron hobi dan penggerak automotif. Lima jenis utama yang digunakan dalam aplikasi padat ialah: motor DC berus, motor DC tanpa berus (BLDC), motor DC tanpa teras, motor stepper dan motor servo. Setiap satu beroperasi pada mekanisme dalaman yang berbeza dan sesuai dengan set keperluan prestasi yang berbeza.
Memilih jenis yang salah untuk aplikasi adalah salah satu kesilapan kejuruteraan yang paling biasa dan mahal pada peringkat pemilihan komponen. Memahami dengan tepat cara setiap jenis berfungsi — dan di mana kekuatannya rosak — ialah asas praktikal untuk membuat panggilan yang betul.
Motor DC Berus: Kuda Kerja Pergerakan Kecil
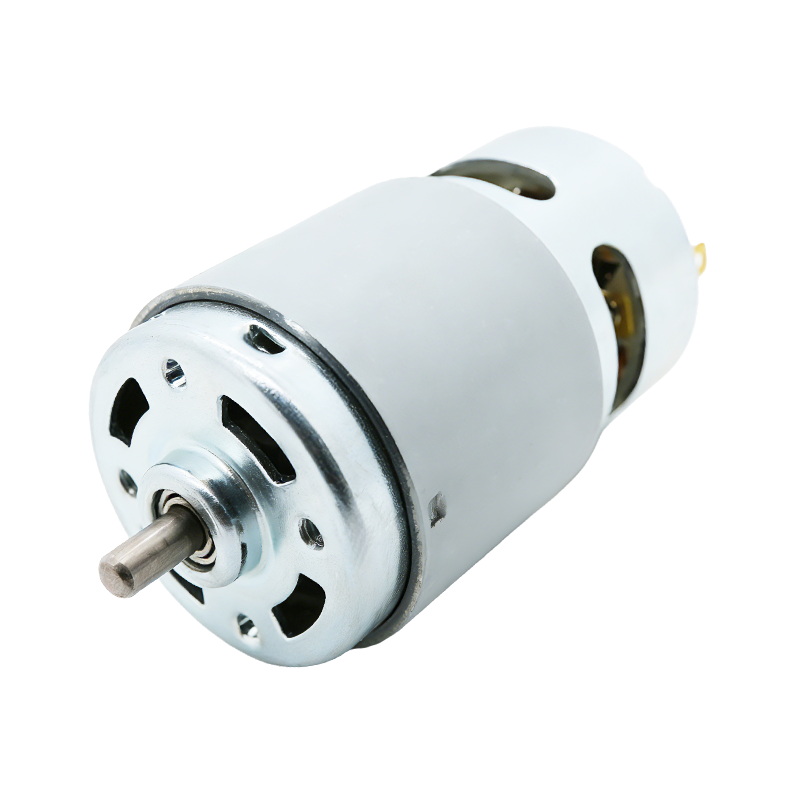
Motor DC berus adalah jenis motor kecil yang paling banyak dihasilkan di dunia. Prinsip operasinya adalah mudah: berus karbon atau logam mengekalkan sentuhan elektrik gelongsor dengan komutator berputar, yang memberi tenaga secara berurutan pada pemutar untuk mengekalkan putaran. Guna voltan, dapatkan putaran — tiada pengawal luaran diperlukan.
Bagaimana Mereka Bekerja
Arus mengalir daripada bekalan kuasa melalui berus ke dalam segmen komutator, memberi tenaga kepada belitan rotor tertentu. Medan magnet yang terhasil berinteraksi dengan magnet kekal yang mengelilingi pemutar, menghasilkan tork. Apabila pemutar berputar, komutator menukar belitan yang bertenaga, mengekalkan putaran berterusan. Kelajuan adalah berkadar dengan voltan yang digunakan; tork adalah berkadar dengan arus.
Ciri-ciri Prestasi
Motor DC berus kecil biasanya beroperasi antara 1.5V dan 24V dan boleh mencapai kelajuan dari beberapa ratus hingga lebih 20,000 RPM . Mereka memberikan tork permulaan yang tinggi berbanding saiznya dan bertindak balas serta-merta kepada perubahan voltan. Motor mikro berus N20 standard — salah satu faktor bentuk yang paling biasa — muat dalam pakej berukuran hanya 12mm × 10mm dan boleh mengeluarkan tork yang bermakna pada 3–6V.
Pertukaran Utama
Antara muka berus-komutator menjana geseran dan lengkok elektrik, yang bermaksud motor berus menghasilkan EMI (gangguan elektromagnet) dan haus dari semasa ke semasa. Jangka hayat berus biasa dari 500 hingga 2,000 waktu operasi bergantung kepada beban dan kelajuan. Ia tidak sesuai untuk aplikasi yang memerlukan hayat bebas penyelenggaraan yang panjang atau persekitaran hingar elektrik yang sangat rendah. Walau bagaimanapun, kesederhanaan dan kos rendah menjadikannya pilihan lalai untuk mainan, peralatan, aksesori automotif dan robotik kos rendah.
Motor DC Tanpa Berus (BLDC): Prestasi Lebih Tinggi, Hayat Lebih Lama
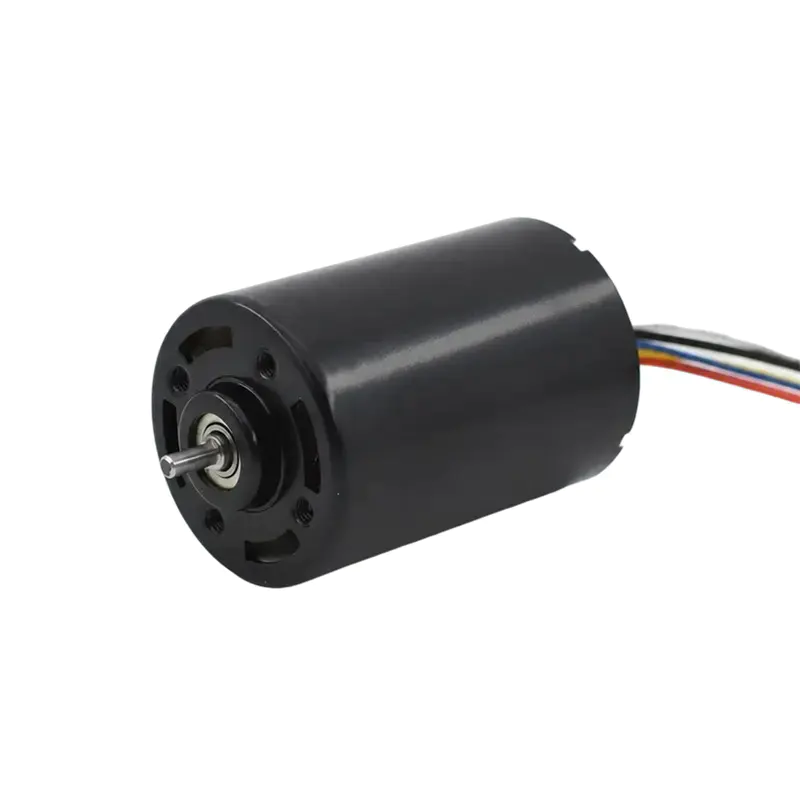
Motor DC tanpa berus menghapuskan pemasangan komutator berus sepenuhnya. Sebaliknya, magnet kekal berada pada pemutar dan belitan dipasang pada stator. Pengawal kelajuan elektronik luaran (ESC) menggunakan maklum balas kedudukan rotor — biasanya daripada penderia kesan Hall atau penderiaan EMF belakang — untuk menyusun gegelung pemegun dan mengekalkan putaran secara elektronik.
Kelebihan Berbanding Jenis Berus
Tanpa pertukaran mekanikal, motor BLDC berjalan lebih sejuk, lebih senyap dan lebih lama. Jangka hayat yang dinilai biasanya 10,000–30,000 jam — susunan magnitud yang lebih besar daripada yang setara. Mereka juga jauh lebih cekap: motor BLDC kecil yang berkualiti boleh dicapai 85–95% kecekapan elektrik , berbanding 70–80% untuk motor berus dengan saiz yang sama. Ini menjadikan mereka pilihan pilihan dalam aplikasi berkuasa bateri di mana masa berjalan adalah penting.
Di mana Ia Digunakan
Motor BLDC mikro mendominasi dalam pendorongan dron (di mana kecekapan dan berat adalah kritikal), gelendong pemacu cakera keras, kipas penyejuk dalam elektronik, pencukur elektrik dan peranti perubatan seperti alat tangan pembedahan dan ventilator mudah alih. Kos tambahan pengawal diimbangi oleh prestasi dan umur panjang dalam hampir setiap aplikasi yang menuntut.
Motor DC Tanpa Core: Inersia Sangat Rendah untuk Tindak Balas Ketepatan
Motor DC tanpa teras — juga dipanggil motor tanpa besi atau pemutar berongga — menggantikan pemutar teras besi konvensional dengan belitan silinder ringan yang berputar bebas di dalam magnet kekal. Ketiadaan teras besi menghilangkan kesan cogging magnetik dan secara mendadak mengurangkan jisim rotor.
Apa yang Membuatkan Mereka Berbeza
Oleh kerana pemutar tidak mempunyai seterika, tiada tork keengganan dan tiada cogging — motor dihidupkan dan berhenti dengan lancar di mana-mana kedudukan tanpa "langkah" seperti penahan yang dirasai dalam reka bentuk teras besi. Inersia pemutar ialah sehingga 10 kali lebih rendah daripada motor teras besi yang setanding, yang diterjemahkan kepada pecutan dan nyahpecutan yang sangat pantas.
Aplikasi Yang Menuntut Ini
Motor DC tanpa biji digunakan di mana-mana masa tindak balas kedudukan dan kelancaran tidak boleh dirunding: autofokus kamera dan mekanisme zum optik, alat pembedahan robotik, penggerak anggota prostetik, plotter pen dan peralatan automasi makmal. Ia adalah antara jenis motor kecil yang lebih mahal tetapi tiada lagi yang sepadan dengan prestasi dinamiknya pada skala kecil.
Motor Stepper: Kawalan Kedudukan Tepat Tanpa Maklum Balas
Motor stepper membahagikan putaran penuh kepada bilangan tetap langkah yang sama - biasanya 200 langkah setiap pusingan (1.8° setiap langkah) untuk NEMA 17 standard, atau sehingga 400 langkah dalam varian resolusi tinggi. Setiap nadi elektrik menggerakkan pemutar tepat satu langkah; dengan mengira denyutan, kedudukan boleh dikawal tanpa sebarang pengekod atau penderia maklum balas.
Jenis Motor Stepper
Tiga pembinaan dalaman digunakan dalam motor stepper kecil:
- Pelangkah magnet kekal (PM): Mudah, kos rendah, biasanya 48 atau 96 langkah setiap revolusi. Biasa dalam pencetak dan peralatan kecil.
- Pelangkah keengganan berubah (VR): Tiada magnet kekal; pemutar bergerak untuk meminimumkan keengganan litar magnetik. Kadar langkah tinggi mungkin tetapi tork pegangan rendah.
- Steppers hibrid: Gabungkan prinsip PM dan VR untuk gabungan resolusi, tork dan ketepatan langkah yang terbaik. Jenis dominan dalam mesin CNC, pencetak 3D, dan instrumen makmal ketepatan.
Di mana Steppers Cemerlang dan Di mana Mereka Tidak
Steppers sesuai apabila anda memerlukan kawalan kedudukan gelung terbuka yang boleh berulang tanpa kos sistem pengekod gelung tertutup. Mereka memegang kedudukan mereka di bawah beban dengan tork berkadar penuh walaupun semasa pegun — sifat yang dipanggil tork pegangan yang tidak dimiliki oleh motor DC berterusan. Pertukaran: tork turun mendadak melebihi beberapa ratus RPM , dan langkah yang terlepas di bawah beban berlebihan tidak dapat dikesan tanpa penderia maklum balas. Ia juga menarik arus undian penuh walaupun semasa pegun, menjadikannya kurang cekap dalam reka bentuk berkuasa bateri.
Motor Servo: Ketepatan Gelung Tertutup untuk Beban Dinamik
Motor servo bukanlah jenis motor yang berbeza secara asasnya — ia biasanya motor DC berus atau tanpa berus yang dipasangkan dengan pengekod kedudukan dan litar kawalan yang secara berterusan membandingkan kedudukan sebenar kepada kedudukan yang diarahkan dan membetulkan sebarang ralat. Seni bina gelung tertutup inilah yang menjadikan sistem servo jauh lebih tepat dan responsif di bawah beban yang berbeza-beza berbanding pelangkah gelung terbuka.
Servo RC lwn. Motor Servo Perindustrian
Dalam ruang motor kecil, dua kategori berbeza penting untuk dibezakan:
- Servo RC/hobi adalah unit serba lengkap dengan kotak gear terbina dalam, maklum balas potensiometer dan litar kawalan. Mereka menerima isyarat PWM standard dan berputar ke kedudukan antara 0° dan 180° (atau putaran berterusan dalam versi yang diubah suai). Ia digunakan dalam robotik, pesawat RC dan animatronik.
- Sistem servo mikro industri pasangkan pengekod resolusi tinggi (selalunya 1,000–10,000 kiraan setiap revolusi ) dengan pemacu dan pengawal servo khusus. Ini menawarkan kawalan tork dinamik, pemprofilan halaju dan ketepatan sub-darjah — ditemui dalam paksi CNC ketepatan, mesin pilih dan letak, dan robotik perubatan.
Bila Memilih Servo Daripada Stepper
Sistem servo adalah pilihan yang tepat apabila beban berubah-ubah tanpa diduga, apabila kelajuan tinggi dan tork tinggi diperlukan secara serentak, atau apabila ketepatan kedudukan mesti disahkan dan diperbetulkan dalam masa nyata. Ia lebih kompleks dan mahal daripada sistem stepper, tetapi untuk aplikasi dinamik, kitaran tugas tinggi kedua-duanya lebih tepat dan lebih cekap tenaga — motor servo hanya menarik arus berkadar dengan permintaan tork, tidak seperti stepper yang menarik arus penuh secara berterusan.
Perbandingan Bersebelahan Jenis Motor DC Kecil
Jadual di bawah meringkaskan ciri pengendalian utama dan kesesuaian aplikasi untuk setiap jenis motor:
| Jenis Motor | Kerumitan Kawalan | Kecekapan Biasa | Jangka hayat | Kawalan Kedudukan | Kos Relatif |
|---|---|---|---|---|---|
| DC berus | Sangat rendah | 70–80% | 500–2,000 jam | Tiada (kelajuan gelung terbuka) | Terendah |
| DC tanpa berus | Sederhana (memerlukan ESC) | 85–95% | 10,000–30,000 jam | Kawalan kelajuan | Sederhana |
| DC tanpa biji | Rendah–sederhana | 75–90% | 1,000–5,000 jam | Kelajuan; tindak balas yang lancar | tinggi |
| Stepper | Sederhana | 50–70% | Sangat panjang (tiada berus) | Kedudukan gelung terbuka | Rendah–sederhana |
| Servo | tinggi | 80–95% | Panjang (berasaskan BLDC) | Ketepatan gelung tertutup | tinggiest |
Konfigurasi Motor DC Kecil Khusus Perlu Diketahui
Di luar lima jenis utama, beberapa konfigurasi khusus sering muncul dalam aplikasi motor mikro:
Motor Gear
Motor gear menyepadukan kotak gear terus ke mana-mana jenis motor di atas. Nisbah pengurangan daripada 10:1 hingga 1000:1 adalah biasa dalam faktor bentuk mikro. Ini memperdagangkan kelajuan output untuk tork keluaran yang lebih tinggi secara berkadar, membolehkan motor berus kecil yang melukis 200mA untuk memacu beban mekanikal yang memerlukan tork jauh lebih daripada yang boleh dihasilkan oleh motor kosong. Motor gear N20 — salah satu komponen penghobi dan robotik yang paling popular — ialah motor DC berus dengan kotak gear logam bersepadu dalam pakej di bawah 25mm panjang.
Motor Getaran (ERM dan LRA)
Motor jisim berputar sipi (ERM) ialah motor DC yang disikat dengan berat luar pusat yang dipasang pada aci — putaran jisim tidak seimbang menghasilkan getaran. Penggerak resonans linear (LRA) menggunakan mekanisme gegelung suara untuk menghasilkan maklum balas haptik yang boleh ditala frekuensi yang tepat. Kedua-duanya ialah derivatif motor DC mikro yang digunakan dalam telefon pintar, boleh pakai, pengawal permainan dan peranti amaran perubatan. Tawaran LRA masa tindak balas yang jauh lebih pantas (5–10ms lwn. 50–100ms untuk ERM) dan semakin disukai dalam aplikasi haptik premium.
Motor Pancake (Flat).
Motor pancake mengorbankan panjang paksi untuk profil yang sangat rata — beberapa ukuran di bawah ketinggian 5mm. Ia menggunakan rotor tanpa teras atau litar bercetak berbentuk cakera dan digunakan di mana kedalaman pemasangan adalah kekangan kritikal: di dalam sendi robotik nipis, dalam meter glukosa darah, dan dalam penggerak aeroangkasa tertentu.
Cara Memilih Motor DC Kecil yang Tepat untuk Aplikasi Anda
Bekerja melalui proses pemilihan berstruktur mengelakkan ketidakpadanan yang paling biasa antara jenis motor dan keperluan aplikasi:
- Tentukan beban: Kira tork keluaran dan kelajuan yang diperlukan pada aci. Ambil kira beban puncak, bukan hanya beban purata — motor yang mengendalikan permintaan keadaan mantap mungkin terhenti atau terlalu panas dalam keadaan permulaan atau beban berlebihan.
- Tentukan keperluan kawalan kedudukan: Jika anda perlu berhenti pada kedudukan sudut yang tepat, stepper atau sistem servo diperlukan. Jika anda hanya memerlukan kawalan kelajuan, motor DC berus atau tanpa berus adalah lebih mudah dan lebih murah.
- Menilai kitaran tugas: Motor yang berjalan secara berterusan pada beban tinggi memerlukan kecekapan tinggi (BLDC) dan pengurusan haba yang mencukupi. Motor yang digunakan secara berselang-seli (pemacu lensa kamera yang bergerak selama 0.5 saat) boleh bertolak ansur dengan kecekapan yang lebih rendah.
- Semak persekitaran operasi: Kepekaan EMI yang tinggi (peralatan perubatan, instrumentasi ketepatan) menolak motor berus. Persekitaran yang memerlukan pengedap bertaraf IP memihak kepada reka bentuk tanpa berus di mana pertukaran adalah elektronik dan bukannya mekanikal.
- Faktor keperluan jangka hayat: Produk pengguna dengan jangka hayat reka bentuk yang pendek boleh menggunakan motor berus. Peranti yang memerlukan 5–10 tahun operasi yang boleh dipercayai tanpa penyelenggaraan harus menggunakan jenis BLDC atau stepper.
- Tetapkan belanjawan seunit: Motor berus bermula di bawah $1 dalam volum. Sistem tanpa teras atau servo ketepatan boleh menjalankan $50–$500 . Keuntungan prestasi mesti mewajarkan delta kos untuk aplikasi tertentu.
Untuk kebanyakan aplikasi kitaran tugas rendah kos rendah — mainan, robotik asas, penggerak ringkas — a Motor DC berus dengan atau tanpa kotak gear adalah titik permulaan yang pragmatik. Apabila kecekapan, umur panjang, hingar atau ketepatan memasuki gambar, pemilihan meningkatkan kerumitan dan keluk kos ke arah penyelesaian BLDC, tanpa teras, stepper atau servo.
Aplikasi Biasa Dipetakan kepada Jenis Motor
Contoh aplikasi dunia sebenar menjadikan logik pemilihan lebih konkrit:
| Permohonan | Jenis Motor Used | Sebab Utama |
|---|---|---|
| Roda pacuan kereta mainan | DC berus | Terendah cost, simple control |
| Pendorongan dron | DC tanpa berus | Kecekapan, RPM tinggi, jangka hayat |
| Autofokus kamera | DC tanpa biji | Inersia ultra rendah, tindak balas lancar |
| paksi pencetak 3D | Stepper hibrid | Kedudukan gelung terbuka, high holding torque |
| Sendi lengan robotik | Servo (berasaskan BLDC) | Ketepatan gelung tertutup, dynamic load handling |
| Haptik telefon pintar | Motor getaran LRA | Respons pantas, kawalan maklum balas yang tepat |
| Peniup ventilator mudah alih | DC tanpa berus | Jangka hayat yang panjang, EMI rendah, kecekapan |
| Servo RC (stering) | DC berus gearbox pot | Kawalan kedudukan yang padat dan serba lengkap |
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.