Eng


 Rumah / Berita / Berita Industri / Memahami Motor DC: Cara Membuat Binaan Mudah berbanding Motor DC Mikro Profesional
Memahami Motor DC: Cara Membuat Binaan Mudah berbanding Motor DC Mikro Profesional
 2026.06.03
 Berita Industri
A Motor DC menukarkan tenaga elektrik arus terus kepada tenaga putaran mekanikal menggunakan interaksi antara medan magnet dan konduktor pembawa arus. Anda boleh membina motor DC asas dengan bateri, wayar kuprum, magnet kekal dan komutator klip kertas dalam masa kurang daripada 30 minit — tetapi memahami proses pembinaan penuh mendedahkan mengapa motor komersial, terutamanya motor DC mikro , direka bentuk untuk toleransi yang tepat. Artikel ini merangkumi segala-galanya daripada binaan buatan sendiri kepada spesifikasi motor mikro profesional.
Komponen Teras Setiap Motor DC
Sebelum membina atau memilih motor DC, anda perlu memahami bahagian asasnya. Setiap komponen memainkan peranan yang tidak boleh dirunding dalam menukar elektrik kepada putaran.
- Stator: Bahagian pegun yang menyediakan medan magnet, sama ada melalui magnet kekal atau belitan medan.
- Rotor (Angker): Bahagian berputar dililit dengan gegelung kuprum yang membawa arus dan menjana tork.
- Komutator: Gelang kuprum bersegmen yang membalikkan arah arus dalam gegelung angker untuk mengekalkan putaran berterusan.
- Berus: Sesentuh karbon atau grafit yang memindahkan arus dari litar luar ke komutator.
- Aci: Gandar keluaran yang menghantar kuasa mekanikal kepada beban.
- Perumahan/Bingkai: Menyediakan sokongan struktur dan laluan fluks magnet dalam reka bentuk teras besi.
Dalam motor DC mikro yang digunakan dalam peranti seperti dron, alat pendengaran atau peralatan perubatan ketepatan, kesemua enam komponen dikecilkan kepada diameter sekecil 4 mm , namun fizik asas tetap sama dengan motor industri bersaiz penuh.
Cara Membuat Motor DC Asas: Langkah demi Langkah
Binaan DIY ini menunjukkan prinsip operasi menggunakan bahan isi rumah. Ia sesuai untuk pelajar, pendidik dan jurutera yang mahukan model rujukan langsung.
Bahan yang Diperlukan
- Bateri AA 1.5 V atau 3 V (atau pemegang bateri)
- Kira-kira 1 meter dawai magnet tembaga enamel 26 AWG
- Dua pin keselamatan keluli besar atau klip kertas (untuk sokongan berus)
- Satu magnet cakera neodymium atau seramik (diameter minimum 10 mm)
- Kertas pasir (kersik halus, 400 )
- Pita elektrik atau gelang getah untuk memastikan sambungan
Pembinaan Langkah demi Langkah
- Angin gegelung angker: Balut wayar kuprum dengan ketat di sekeliling objek silinder (cth., bateri AA) 15–20 kali untuk membentuk gegelung padat. Biarkan kira-kira 3 cm wayar memanjang dari setiap hujung sebagai petunjuk.
- Selamatkan gegelung: Balut dua hujung bebas di sekeliling badan gegelung dua kali untuk memegang bentuk. Plumbum harus memanjang secara paksi dari tengah setiap sisi.
- Sediakan kenalan komutator: Pada satu plumbum, pasir enamel dari semua sisi sepenuhnya. Pada plumbum yang lain, pasir hanya separuh bahagian atas enamel sahaja. Asimetri ini mencipta kesan ulang-alik — arus mengalir hanya semasa separuh putaran.
- Bina penyokong berus: Bengkokkan dua klip kertas ke dalam buaian berbentuk U dan pasangkannya pada terminal positif dan negatif bateri menggunakan pita. Plumbum gegelung akan berehat dan berputar di dalam buaian ini.
- Seimbangkan gegelung: Letakkan gegelung gegelung ke dalam buaian klip kertas. Jika gegelung berputar tidak sekata, bentuk semula perlahan-lahan supaya pusat jisimnya sejajar dengan paksi putaran.
- Letakkan magnet: Letakkan magnet neodymium terus di bawah atau di atas gegelung. Medan hendaklah berserenjang dengan satah gegelung pada kedudukan rehat.
- Uji dan selesaikan masalah: Berikan gegelung putaran lembut. Jika ia tidak terus berputar, periksa kualiti sesentuh pada buaian, pasir semula plumbum atau balikkan kekutuban magnet. Motor yang berfungsi biasanya akan mencapai 1,000–3,000 RPM pada bekalan 1.5 V bergantung kepada jisim gegelung dan kekuatan magnet.
Konfigurasi Penggulungan Motor DC dan Kesannya
Dalam motor DC komersial, cara belitan medan dan belitan angker disambungkan menentukan tingkah laku tork kelajuan motor. Terdapat empat konfigurasi standard:
| Jenis Penggulungan | Sambungan | Peraturan Kelajuan | Aplikasi Biasa |
|---|---|---|---|
| Siri | Medan bersiri dengan angker | Lemah (kelajuan menurun di bawah beban) | Daya tarikan elektrik, kren |
| Shunt | Medan selari dengan angker | Baik (kelajuan hampir malar) | Pelarik, kipas, penghantar |
| Kompaun | Kedua-dua belitan siri dan shunt | Sederhana | Lif, menekan |
| Magnet Kekal | Tiada penggulungan medan; magnet tetap | bagus | Motor DC mikro, mainan, robotik |
Motor DC magnet kekal (PMDC) menguasai segmen motor mikro kerana menghapuskan belitan medan mengurangkan saiz, berat, dan kehilangan kuasa secara serentak. Kebanyakan motor DC mikro di bawah diameter 50 mm menggunakan konfigurasi ini.
Motor DC Mikro: Spesifikasi, Saiz dan Kriteria Pemilihan
Motor DC mikro ialah versi miniatur motor DC standard, biasanya ditakrifkan sebagai motor dengan diameter badan di bawah 36 mm dan voltan operasi antara 1.5 V dan 24 V . Mereka direka bentuk untuk ketepatan, penggunaan kuasa yang rendah, dan kelajuan putaran tinggi berbanding saiznya.
Kelas Saiz Motor DC Mikro Biasa
| Jawatan | Diameter (mm) | Voltan Biasa (V) | Kelajuan Tanpa Beban (RPM) | Tork Gerai (mNm) |
|---|---|---|---|---|
| kelas 4 mm | 4 | 1.5 – 3 | 50,000 – 100,000 | 0.02 – 0.1 |
| kelas 8 mm | 8 | 3 – 6 | 20,000 – 60,000 | 0.1 – 0.5 |
| Kelas 12 mm (130-jenis) | 12 – 15 | 3 – 12 | 8,000 – 25,000 | 1 – 10 |
| Kelas 24 mm (280-jenis) | 24 – 28 | 6 – 24 | 3,000 – 15,000 | 10 – 80 |
| Kelas 36 mm (jenis 370) | 35 – 36 | 12 – 24 | 2,000 – 8,000 | 50 – 300 |
Parameter Utama untuk Dinilai Apabila Memilih Motor DC Mikro
- Penarafan KV (RPM/V): Mentakrifkan kelajuan per volt. Motor 3,000 KV pada 5 V menghasilkan kira-kira 15,000 RPM dalam keadaan tanpa beban.
- Tork gerai: Tork maksimum yang boleh dihasilkan oleh motor pada kelajuan sifar. Melebihi nilai ini menyebabkan terlalu panas dalam beberapa saat.
- Arus tanpa beban: Arus ditarik apabila berputar bebas, menunjukkan geseran galas dan kehilangan berus. Nilai biasa: 20–150 mA untuk motor 8–24 mm.
- Rintangan terminal: Rintangan yang lebih rendah membolehkan lebih banyak arus dan tork tetapi menghasilkan lebih banyak haba. Nilai berkisar antara 0.5 Ω hingga 30 Ω dalam motor mikro.
- Kecekapan di titik operasi: Kebanyakan motor DC mikro memuncak pada 50–75% kecekapan pada sekitar 10–20% tork gerai.
Peranan Bahan Magnet dalam Prestasi Motor DC
Pemilihan bahan magnet dengan ketara menentukan ketumpatan kuasa motor DC, terutamanya dalam format mikro di mana setiap miligram dan milimeter padu penting.
- Magnet ferit (seramik): Kos rendah, tahan kakisan, tetapi ketumpatan tenaga lemah (~3.5 MGOe). Biasa dalam motor dan mainan bajet.
- Magnet Alnico: Kestabilan suhu yang baik (boleh digunakan hingga 540°C), ketumpatan tenaga sederhana (~5 MGOe). Ditemui dalam reka bentuk motor lama dan aplikasi suhu tinggi khusus.
- Samarium Cobalt (SmCo): Ketumpatan tenaga tinggi (~18–30 MGOe), rintangan haba yang sangat baik (sehingga 300°C). Diutamakan untuk motor mikro aeroangkasa dan tentera.
- Boron Besi Neodymium (NdFeB): Ketumpatan tenaga tertinggi tersedia (~35–52 MGOe). Digunakan dalam lebih 80% motor DC mikro berprestasi tinggi moden kerana keupayaannya untuk memberikan tork maksimum dalam jumlah minimum, walaupun ia memerlukan salutan pelindung terhadap kakisan.
Beralih daripada ferit kepada magnet NdFeB dengan dimensi yang sama boleh meningkatkan tork gerai motor dengan faktor 3–5×, itulah sebabnya pengecilan menjadi berdaya maju secara komersial hanya selepas magnet NdFeB dihasilkan secara besar-besaran pada akhir 1980-an.
Kaedah Kawalan Kelajuan Motor DC
Mengawal kelajuan motor DC adalah penting dalam hampir setiap aplikasi dunia sebenar. Tiga kaedah utama masing-masing sesuai dengan senario yang berbeza:
Modulasi Lebar Nadi (PWM)
PWM menghidupkan dan mematikan voltan bekalan dengan pantas. Dengan mengubah kitaran tugas — peratusan masa voltan dihidupkan — voltan berkesan dan oleh itu kelajuan dikawal. Kitaran tugas 50% pada 12 V berkelakuan seperti voltan purata 6 V. PWM sangat cekap kerana transistor pensuisan menghilangkan tenaga minimum. Frekuensi 20–25 kHz adalah biasa untuk mengelakkan bunyi bising. Ini ialah kaedah standard yang digunakan dalam pemacu motor berasaskan Arduino, IC jambatan H seperti L298N, dan kebanyakan pengawal motor DC mikro.
Kawalan Voltan Angker
Mengubah voltan bekalan DC secara langsung menukar kelajuan di bawah kelajuan asas. Kaedah ini menawarkan kawalan kelajuan lancar dan digunakan dalam motor shunt dan PMDC. Ia memerlukan bekalan kuasa DC boleh ubah atau penukar wang, menjadikannya lebih intensif perkakasan daripada PWM.
Field Weakening (untuk motor medan luka)
Mengurangkan arus belitan medan melemahkan medan magnet, membolehkan pemutar berputar lebih cepat daripada kelajuan asas pada kos tork yang dikurangkan. Teknik ini membolehkan kelajuan melebihi penarafan nominal dan digunakan dalam sistem daya tarikan dan pemacu gelendong industri.
Aplikasi Dunia Sebenar Motor DC Mikro
Motor DC mikro dibenamkan dalam ratusan produk harian. Julat aplikasi mereka menggambarkan betapa banyak kejuruteraan yang dibungkus ke dalam komponen yang selalunya berat kurang daripada 5 gram.
- Peranti perubatan: Pam insulin menggunakan motor PMDC 6–10 mm untuk menyampaikan isipadu dos yang tepat. Alat robotik pembedahan bergantung pada motor kelas 24 mm yang mampu mengulangi ketepatan kedudukan dalam ±0.1 mm.
- Elektronik pengguna: Motor getaran dalam telefon pintar ialah motor DC mikro jenis syiling rata, biasanya berdiameter 8–10 mm, beroperasi pada 3 V dengan jisim berputar sipi untuk maklum balas haptik.
- Sistem automotif: Kenderaan penumpang moden mengandungi antara 40 dan 80 motor DC kecil untuk fungsi termasuk pelarasan cermin, lif tingkap, kedudukan tempat duduk, dan peredam HVAC.
- Drone dan kenderaan RC: Motor DC mikro yang disikat dalam julat 8–24 mm menguasakan paksi yaw, pitch dan roll dalam quadcopter kecil, walaupun reka bentuk tanpa berus semakin disukai untuk jangka hayat yang lebih lama.
- Automasi industri: Motor DC mikro memacu mekanisme fokus dalam kamera penglihatan mesin dan skru utama peringkat CNC padat yang memerlukan kedudukan sub-milimeter.
Kesalahan Motor DC Biasa dan Cara Mendiagnosisnya
Sama ada anda telah membina motor DC sendiri atau sedang menyelenggara motor mikro dalam produk, memahami mod kegagalan menjimatkan masa dan menghalang kerosakan.
| simptom | Kemungkinan Punca | Kaedah Diagnostik |
|---|---|---|
| Motor tidak berputar | Litar terbuka dalam angker atau sentuhan berus hilang | Ukur rintangan terminal; tidak sepatutnya ∞ |
| Percikan api yang berlebihan pada berus | Berus haus, komutator kotor atau beban berlebihan | Periksa permukaan komutator; semak cabutan semasa |
| Kelajuan rendah atau tork rendah | Magnet kekal yang dinyahmagnetkan atau rintangan berus tinggi | Bandingkan kelajuan tanpa beban dengan lembaran data; periksa tekanan sentuhan berus |
| Terlalu panas | Operasi berterusan berhampiran tork gerai | Ukur arus; bandingkan dengan rating semasa gerai |
| Getaran atau bunyi bising | Aci bengkok, galas haus, atau ketidakseimbangan gegelung | Putar aci dengan tangan; semak mainan jejari >0.05 mm |
Motor DC Berus vs. Tanpa Brushless: Bila Perlu Menggunakan Setiap
Istilah "motor DC" semakin merangkumi reka bentuk berus dan tanpa berus (BLDC). Memahami trade-off menentukan pilihan yang tepat untuk setiap projek.
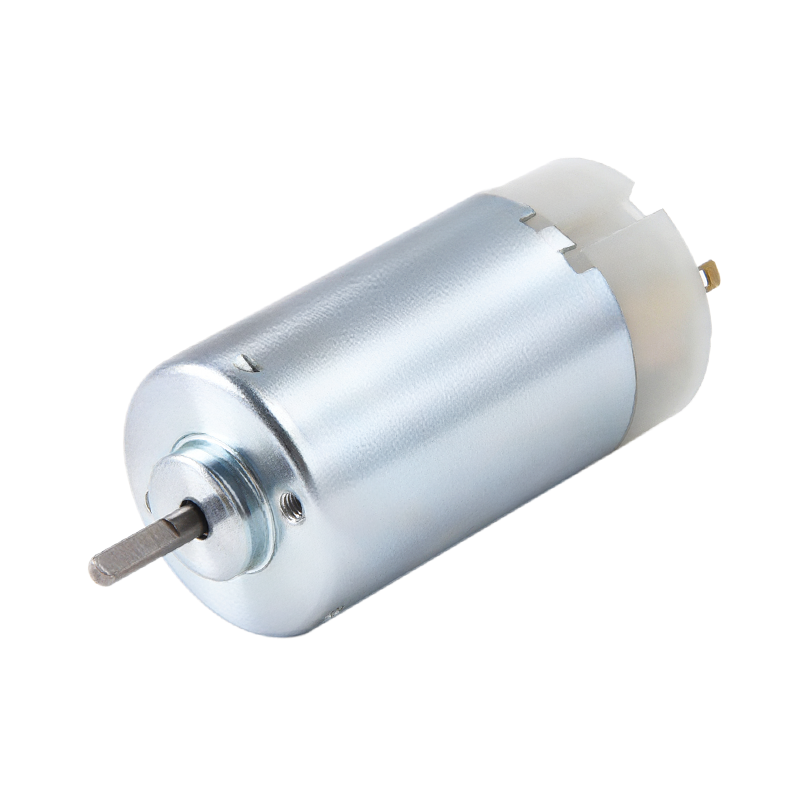
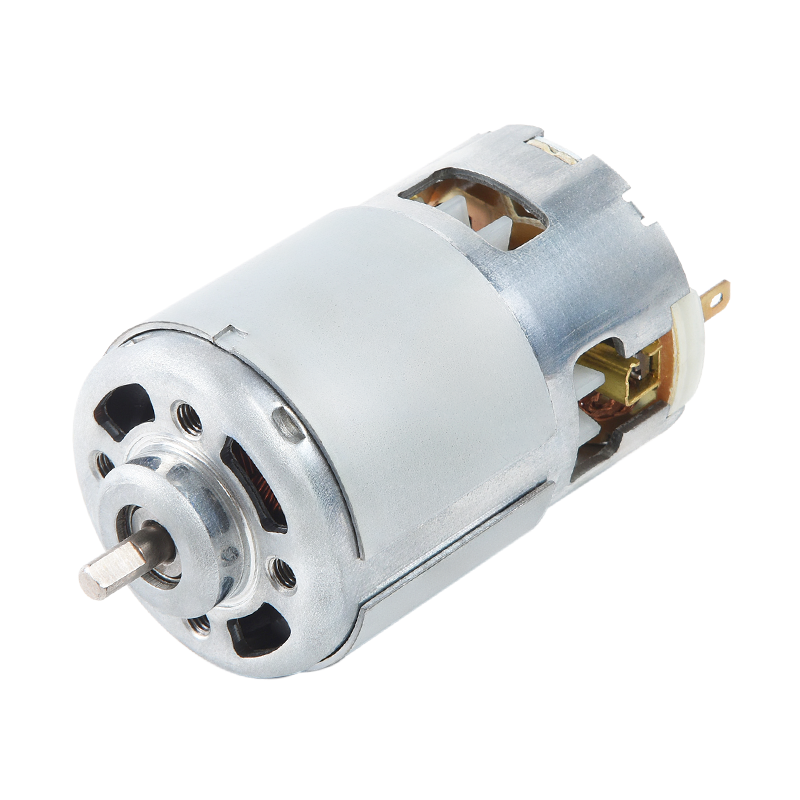
- Motor DC berus: Kawalan lebih mudah (voltan langsung atau PWM), kos lebih rendah, tetapi berus haus. Jangka hayat berus biasa ialah 500–3,000 jam bergantung kepada beban dan kelajuan. Sesuai untuk produk pengguna kos rendah, mainan dan prototaip.
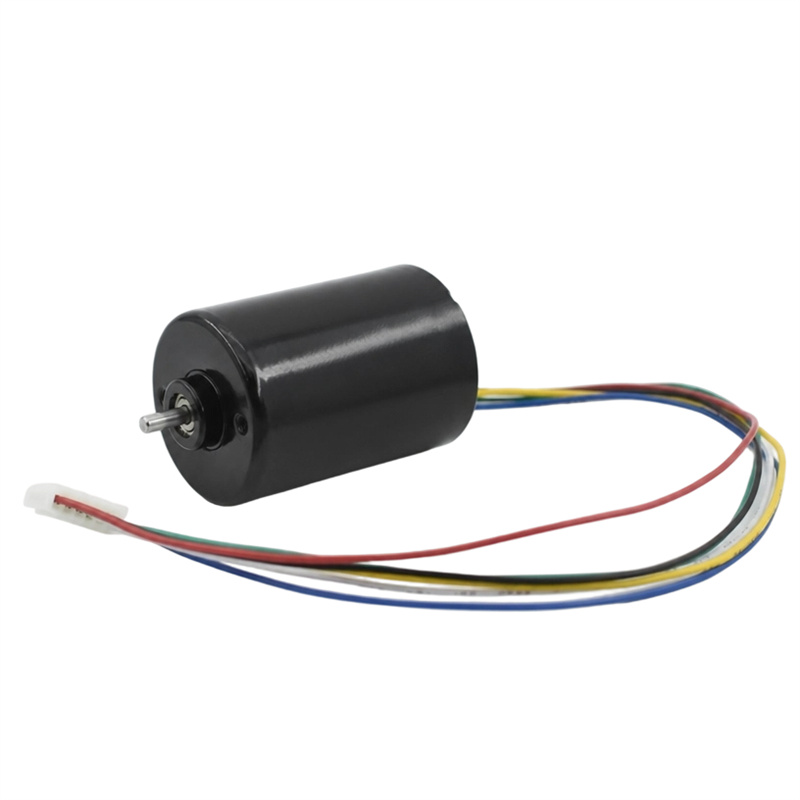
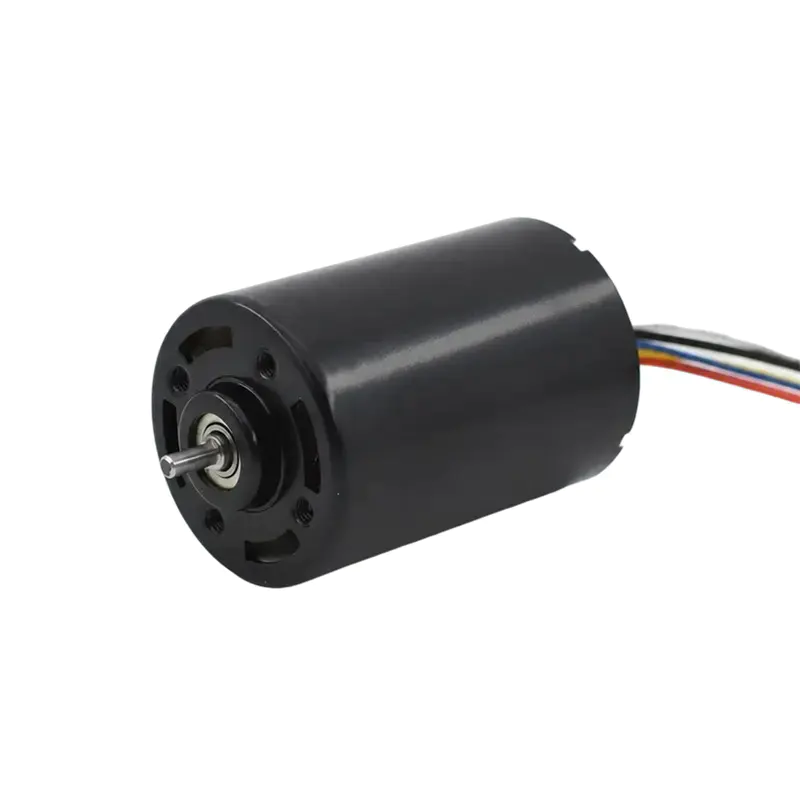
- Motor DC tanpa berus: Pertukaran elektronik melalui IC pengawal menggantikan berus sepenuhnya. Jangka hayat melebihi 10,000 jam , kecekapan adalah 5–15% lebih tinggi, dan kelajuan puncak lebih tinggi. Diperlukan untuk dron, robotik ketepatan dan implan perubatan yang kebolehpercayaan tidak boleh dirundingkan.
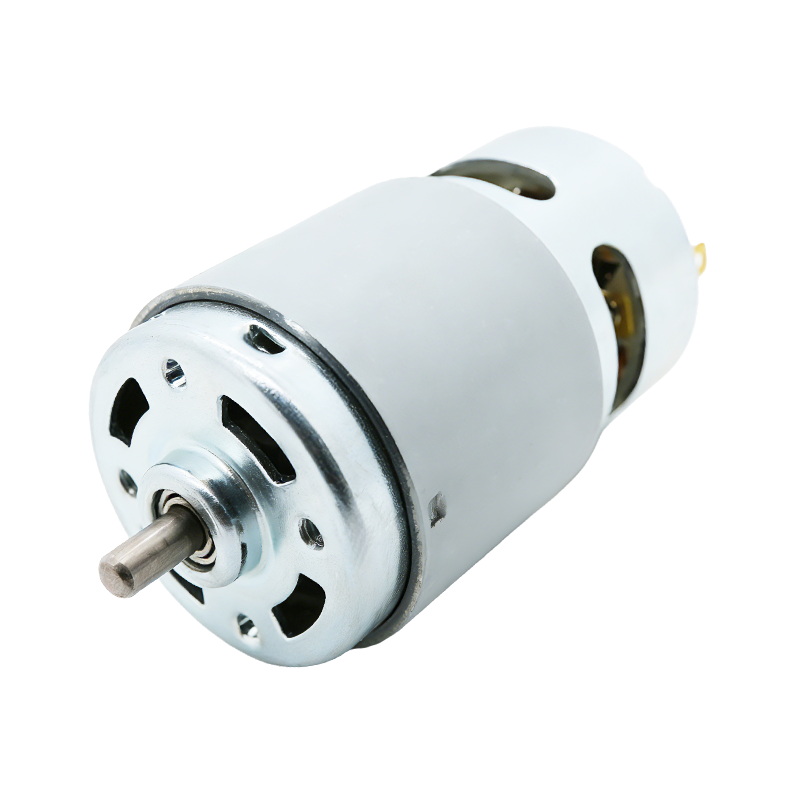
Untuk penggemar DIY yang membina motor pertama atau membuat prototaip robot kecil, motor PMDC berus dalam faktor bentuk 130 atau 180 menawarkan titik masuk yang paling mudah — ia tersedia secara meluas, kos di bawah $1 USD setiap satu dalam jumlah dan berfungsi secara langsung dengan mana-mana perisai pemandu motor PWM.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.