Eng



Apakah Motor DC Tanpa Brushless? Cara Ia Berfungsi & Jenis Utama
 2026.03.25
 Berita Industri
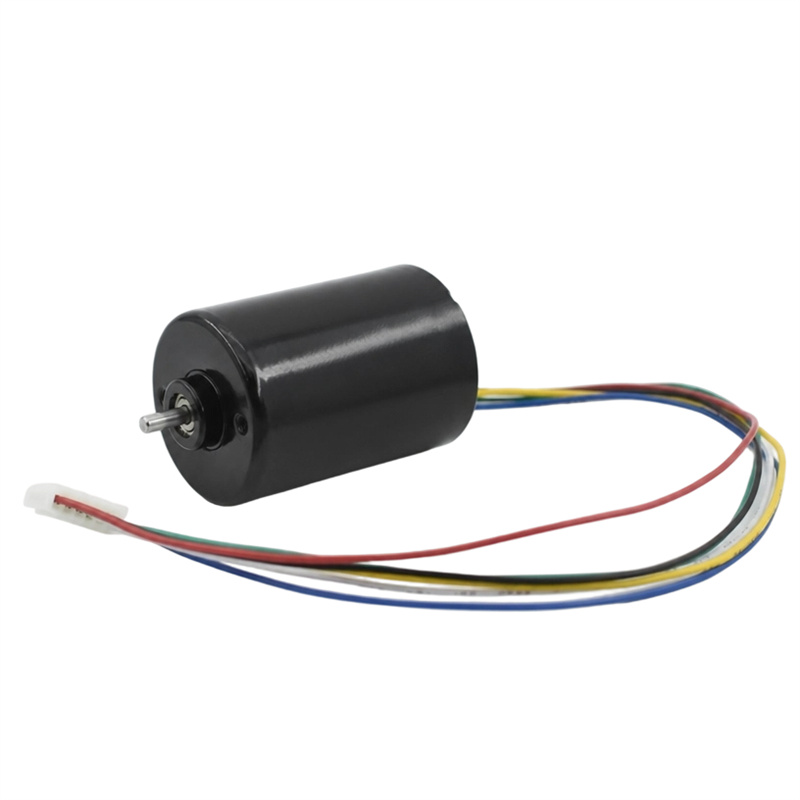
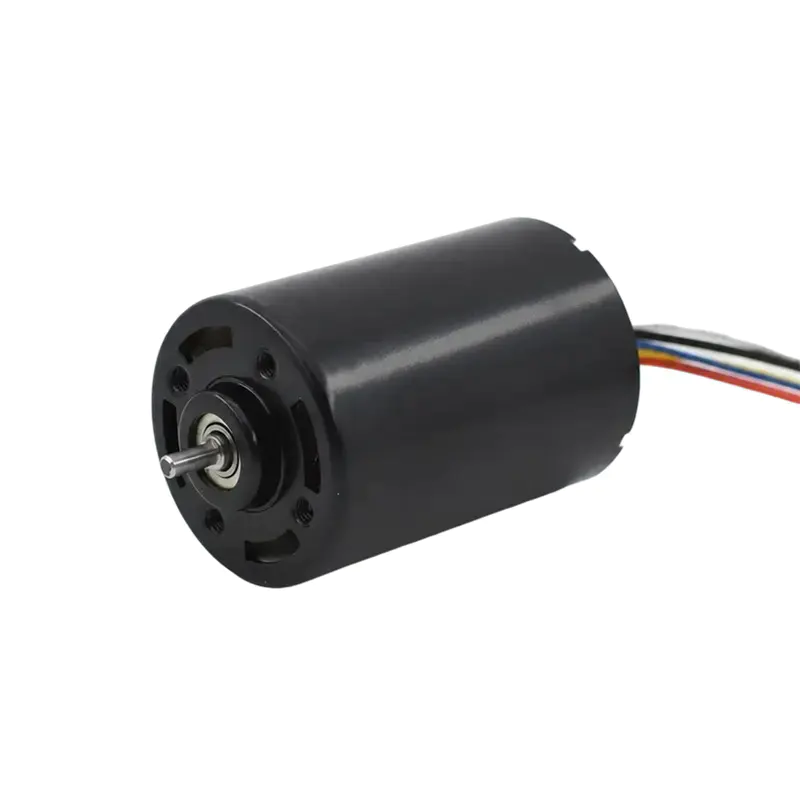
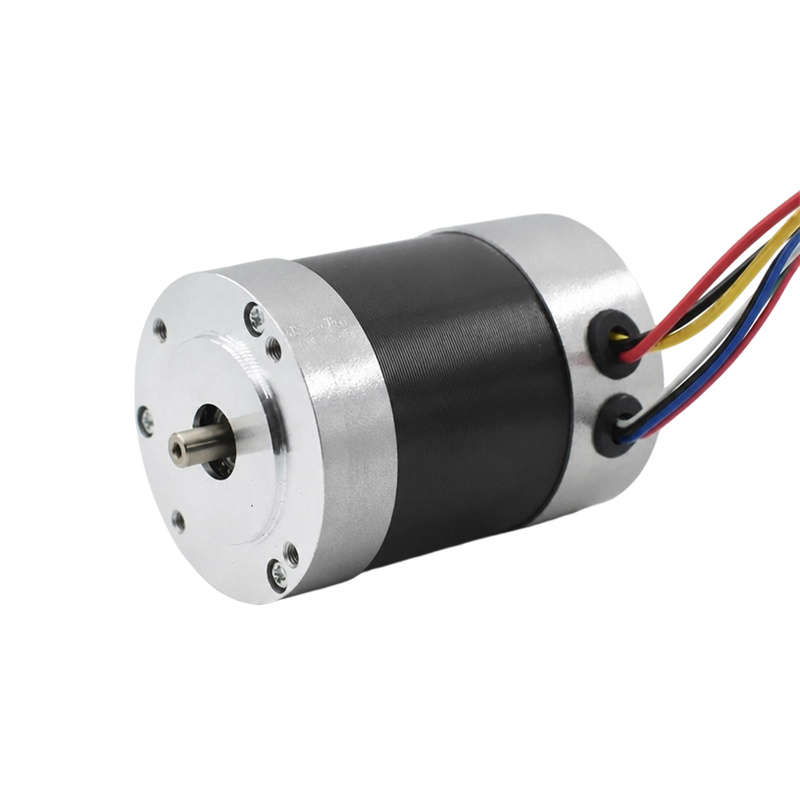
A motor DC tanpa berus (motor BLDC) ialah motor segerak diubah suai elektrik yang dikuasakan oleh arus terus, di mana sistem berus dan komutator mekanikal tradisional digantikan dengan pensuisan elektronik. Hasilnya ialah motor yang berjalan lebih sejuk, tahan lebih lama, beroperasi dengan lebih senyap dan memberikan kecekapan yang lebih tinggi — biasanya 85–93% berbanding dengan 75–80% untuk motor DC berus yang setara. Kelebihan ini telah menjadikan motor BLDC sebagai pilihan yang dominan dalam aplikasi daripada kipas penyejuk komputer kepada kenderaan elektrik dan automasi industri.
Cara Motor DC Tanpa Berus Berfungsi
Dalam motor DC berus konvensional, berus karbon menggelongsor secara fizikal terhadap komutator berputar untuk menukar arah arus dalam belitan pemutar, mewujudkan putaran berterusan. Sentuhan mekanikal ini menghasilkan geseran, haba dan haus. Motor DC tanpa berus menghapuskan ini sepenuhnya.
Dalam motor BLDC, yang magnet kekal berada pada pemutar dan gegelung luka (belitan stator) adalah pegun . Pengawal elektronik — biasanya menggunakan MOSFET atau IGBT — memberi tenaga kepada gegelung pemegun dalam urutan yang tepat, menghasilkan medan magnet berputar yang diikuti oleh magnet kekal pemutar. Penderia Hall-effect atau pengekod memantau kedudukan rotor supaya pengawal mengetahui dengan tepat bila untuk menukar setiap fasa.
Urutan Pergantian
Kebanyakan motor BLDC menggunakan belitan tiga fasa dalam konfigurasi bintang (Y) atau delta. Pengawal menyalakan dua daripada tiga fasa pada bila-bila masa, berbasikal melalui enam keadaan pensuisan setiap revolusi elektrik. Pertukaran enam langkah ini menghasilkan medan magnet berputar. Dalam pemacu BLDC tanpa sensor, back-EMF (daya gerak elektrik) yang dikesan dalam fasa tidak berkuasa menggantikan penderia Hall — mengurangkan kos dan membolehkan operasi dalam suhu yang melampau di mana penderia akan gagal.
Komponen Teras Motor DC Tanpa Berus
- Stator: Pemasangan luar pegun yang membawa teras besi berlamina dililit dengan gegelung tembaga. Kerugian teras dan kehilangan tembaga menentukan kecekapan motor; laminasi keluli silikon gred tinggi mengurangkan kehilangan arus pusar.
- pemutar: Pemasangan dalaman berputar yang dipasang dengan magnet kekal nadir bumi - biasanya neodymium-iron-boron (NdFeB) - yang memberikan ketumpatan fluks yang tinggi dalam isipadu padat.
- Penderia Kesan Dewan: Tiga penderia, dengan jarak 120°, mengesan kedudukan kutub magnet rotor dan isyarat suapan kepada ESC/pemandu untuk pemasaan pertukaran yang tepat.
- Pengawal Kelajuan Elektronik (ESC) / Pemandu: Otak sistem. Ia mentafsir maklum balas kedudukan, mengawal pensuisan fasa, mengawal kelajuan melalui PWM (modulasi lebar nadi), dan melindungi daripada arus lebih dan suhu berlebihan.
- galas: Galas bebola (paling biasa) atau galas lengan menyokong aci pemutar; kualiti galas secara langsung mempengaruhi tahap hingar dan hayat perkhidmatan.
Motor DC Tanpa Berus lwn Motor DC Berus: Perbandingan Langsung
| Parameter | Motor DC tanpa berus | Motor DC Berus |
|---|---|---|
| Kecekapan | 85–93% | 75–80% |
| Hayat Perkhidmatan | 10,000–30,000 jam | 1,000–5,000 jam |
| Penyelenggaraan | Minimum (tiada penggantian berus) | Pemeriksaan/penggantian berus berkala |
| Bunyi bising & EMI | Rendah (tiada berus arcing) | Lebih tinggi (percikan berus menjana EMI) |
| Kawalan Kelajuan | Tepat, julat luas melalui ESC | Kawalan voltan yang lebih mudah |
| Ketumpatan Kuasa | Lebih tinggi (panas dalam stator, mudah hilang) | Lebih rendah (haba yang dihasilkan dalam pemutar berputar) |
| Kos Sistem | Lebih tinggi (memerlukan elektronik pemandu) | Kos pendahuluan yang lebih rendah |
| Risiko Percikan/Letupan | Tiada (selamat untuk persekitaran berbahaya) | Hadir (berus arka) |
Jenis Motor DC Tanpa Berus mengikut Konfigurasi Rotor
Pemutar Dalam (Inrunner) Motor BLDC
Rotor terletak di dalam stator, susunan konvensional. Motor inrunner biasanya ada inersia rotor yang lebih rendah , membolehkan pecutan dan nyahpecutan yang lebih pantas. Ia sangat sesuai untuk aplikasi berkelajuan tinggi seperti pesawat RC di mana RPM boleh melebihi 50,000 rpm . Walau bagaimanapun, diameter rotornya yang lebih kecil mengehadkan lengan tork, menghasilkan tork yang lebih rendah pada kuasa yang setara.
Rotor Luar (Outrunner) Motor BLDC
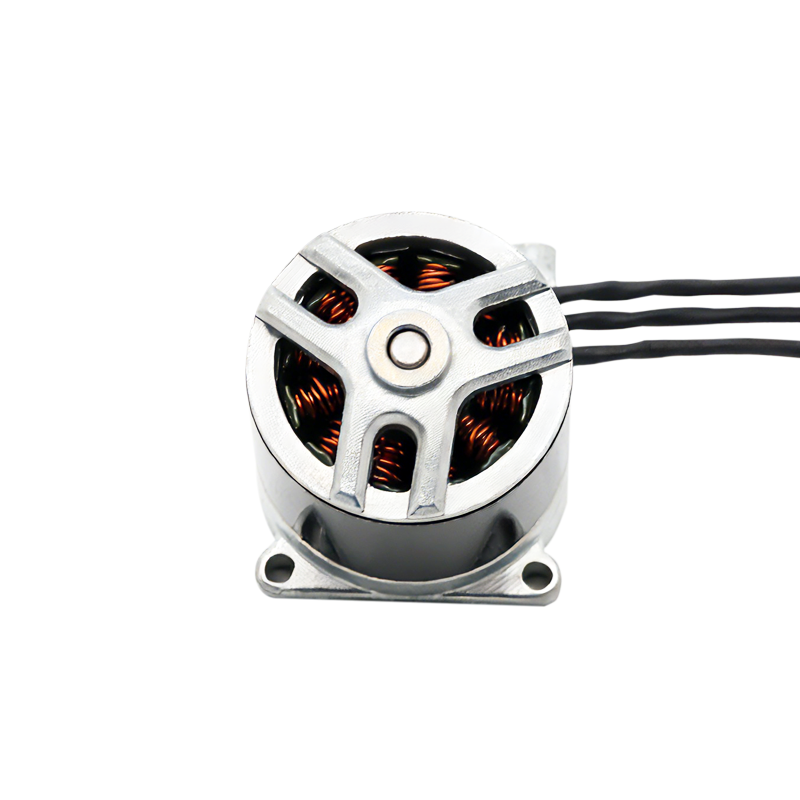
Rotor melilit bahagian luar stator. Geometri ini meningkatkan jejari berkesan rotor, menjana tork yang lebih ketara pada kelajuan yang lebih rendah tanpa kotak gear. Motor pelari adalah pilihan standard untuk pendorongan dron, meja putar pacuan terus dan motor hab e-basikal. Motor dron pelari biasa yang dinilai pada 1000 KV (1000 rpm/volt) boleh menyampaikan 3–5× tork daripada inrunner yang setanding pada penarafan kuasa yang sama.
Motor BLDC Fluks Paksi
Fluks magnet bergerak selari dengan aci motor dan bukannya jejari. Seni bina ini menghasilkan motor berbentuk cakera yang sangat nipis dengan nisbah kuasa-ke-berat yang luar biasa — sesetengah reka bentuk fluks paksi mencapai ketumpatan kuasa di atas 5 kW/kg , menjadikannya menarik untuk kenderaan elektrik, pesawat dan peralatan industri yang terhad ruang.
Motor DC Tanpa Berus Mikro: Ketepatan dalam Pakej Miniatur
A motor DC tanpa berus mikro menggunakan teknologi BLDC pada skala yang sangat kecil — biasanya dengan diameter luar antara 4 mm hingga 22 mm dan kuasa keluaran dari bawah 1 W hingga sekitar 50 W. Penghapusan berus adalah sangat kritikal pada skala ini kerana berus kecil haus dengan cepat dan menghasilkan pencemaran zarah yang tidak boleh diterima dalam peralatan perubatan atau optik.
Spesifikasi Utama Motor BLDC Mikro
| Diameter | Voltan Biasa | Kelajuan Tanpa Beban | Kuasa Berterusan | Aplikasi Biasa |
|---|---|---|---|---|
| 4–6 mm | 3.3–5 V | 50,000–100,000 rpm | < 1 W | Drone mikro, boleh pakai |
| 8–12 mm | 5–12 V | 20,000–60,000 rpm | 1–5 W | Peranti perubatan, alat pergigian |
| 16–22 mm | 12–24 V | 10,000–30,000 rpm | 5–50 W | Robotik, automasi makmal, gimbal kamera |
Tempat Motor DC Tanpa Berus Mikro Digunakan
- Alat perubatan dan pembedahan: Alat tangan pergigian, endoskopi, pam infusi dan robot pembedahan memerlukan motor yang menghasilkan pencemaran zarah sifar dan mengekalkan kitaran pensterilan — permintaan yang hanya boleh dipenuhi oleh reka bentuk tanpa berus.
- Dron kecil dan UAV: Motor BLDC mikro dalam kipas pemacu julat 8–16 mm pada drone nano dan UAV dalaman yang beratnya diukur dalam gram.
- Penstabilan kamera (gimbal): Motor BLDC mikro yang licin dan bercorak rendah mengekalkan orientasi kamera tanpa memperkenalkan getaran ke dalam rakaman.
- Instrumen makmal dan analisis: Emparan, pam mikro dan peralatan spektroskopi bergantung pada kawalan kelajuan yang tepat dan selang penyelenggaraan yang panjang.
- Elektronik pengguna: Motor gelendong pemacu cakera keras, kipas penyejuk komputer riba, dan berus gigi elektrik semuanya menggunakan teknologi BLDC kecil.
Parameter Prestasi Motor BLDC Anda Mesti Faham
Memilih motor DC tanpa berus tanpa memahami spesifikasi terasnya membawa kepada prestasi rendah atau kegagalan pramatang. Parameter yang paling kritikal ialah:
- Penilaian KV (rpm/V): Mentakrifkan berapa banyak RPM yang dihasilkan oleh motor bagi setiap volt bekalan tanpa beban. Motor 1500 KV pada 12 V menghantar kira-kira 18,000 rpm tanpa muatan. KV rendah = lebih tork; lebih tinggi KV = lebih laju.
- Penilaian Semasa Berterusan (A): Arus berkekalan maksimum tanpa melebihi had terma. Melebihi rating ini merendahkan penebat belitan, menyebabkan kerosakan tidak dapat dipulihkan dalam beberapa minit.
- Tork Gerai (N·m atau mN·m): Tork maksimum yang dihasilkan oleh motor pada kelajuan sifar. Ini mengehadkan kotak gear atau beban yang boleh dipandu terus.
- Pemalar EMF Belakang (Ke): Berkait rapat dengan KV; menentukan berapa banyak voltan yang dihasilkan oleh motor bagi setiap unit kelajuan. Kritikal untuk reka bentuk pemandu dan pengiraan brek regeneratif.
- Bilangan Tiang: Lebih banyak tiang = tork lebih lancar pada kelajuan rendah tetapi menghadkan RPM maksimum. Motor dua kutub boleh mencapai kelajuan yang sangat tinggi; Motor 14 kutub memberikan tork berkelajuan rendah yang licin untuk aplikasi pemacu terus.
- Rintangan Terma (°C/W): Menunjukkan berapa cepat motor dipanaskan setiap watt kehilangan. Motor dengan rintangan haba yang rendah (pelesapan haba yang baik) bertolak ansur dengan beban berterusan yang lebih tinggi.
Cara Memilih Motor DC Tanpa Brushless yang Tepat
- Tentukan tork beban dan keperluan kelajuan. Kira titik kendalian: apakah tork (N·m) yang diperlukan pada kelajuan (rpm)? Ini menetapkan keperluan kuasa: P = T × ω.
- Pilih rotor dalam atau rotor luar. Beban berkelajuan tinggi, tork rendah memihak kepada pelari. Beban pacuan terus berkelajuan rendah dan tork tinggi memihak kepada yang lebih cepat. Jika kotak gear boleh diterima, sama ada konfigurasi berfungsi.
- Pilih voltan berdasarkan bas sistem. Padankan KV motor dengan voltan bekalan anda supaya titik kendalian berada dalam peta kecekapan motor. Menjalankan motor KV tinggi pada voltan tinggi tanpa had beban membazirkan tenaga dan berisiko melebihi kelajuan.
- Sahkan had terma. Sahkan penarafan arus berterusan melebihi arus yang anda perlukan pada titik operasi dengan margin sekurang-kurangnya 20–30% .
- Pilih pertukaran penderia berbanding tanpa penderia. Motor penderia (Penderia dewan) cemerlang dalam aplikasi beban berubah-ubah yang memerlukan permulaan lancar. Reka bentuk tanpa sensor adalah lebih ringkas dan lebih menjimatkan kos untuk aplikasi berkelajuan malar seperti kipas dan pam.
- Pilih pemacu/ESC yang serasi. Padankan julat voltan pemandu, penarafan semasa dan jenis pertukaran (bersensor/tanpa sensor) kepada motor. Pemacu yang tidak sepadan adalah punca paling biasa kegagalan sistem BLDC dalam aplikasi lapangan.
Aplikasi Biasa Motor DC Tanpa Brush oleh Industri
| industri | Permohonan | Kenapa BLDC? |
|---|---|---|
| Automotif / EV | Motor daya tarikan, stereng kuasa, peniup HVAC | Kecekapan tinggi, hayat perkhidmatan yang panjang, kawalan yang tepat |
| Elektronik Pengguna | Spindle HDD, kipas komputer riba, alat kuasa tanpa wayar | Bunyi rendah, saiz padat, kebolehpercayaan |
| HVAC / Perkakas | Pemampat penyongsang, kipas, dram mesin basuh | Kawalan kelajuan berubah-ubah, penjimatan tenaga sehingga 30% |
| Automasi Perindustrian | Pemacu servo, sistem penghantar, gelendong CNC | Kedudukan yang tepat, kitaran tugas yang tinggi, penyelenggaraan yang rendah |
| Aeroangkasa / Drone | Pendorong UAV, penggerak, roda tindak balas | Nisbah kuasa-kepada-berat, kebolehpercayaan dalam persekitaran yang keras |
| Perubatan | Robot pembedahan, pam infusi, ventilator | Pencemaran zarah berus sifar, keserasian pensterilan |
Kelebihan dan Had: Penilaian Jujur
Kelebihan
- Hayat operasi yang lebih lama: Tanpa berus untuk dipakai, motor BLDC secara rutin mencapainya 20,000–30,000 jam MTBF (masa purata antara kegagalan), selalunya bertahan lebih lama daripada peralatan yang dipasang.
- Kecekapan yang lebih tinggi merentasi julat kelajuan: Pertukaran elektronik dioptimumkan pada setiap titik operasi; motor berus kehilangan kecekapan pada beban separa kerana rintangan sentuhan berus tetap.
- Pengurusan haba yang lebih baik: Haba dijana dalam stator pegun, yang boleh dipanaskan terus ke perumah motor — jauh lebih berkesan daripada menyejukkan pemutar berputar.
- Gangguan elektromagnet rendah (EMI): Tiada arka berus bermakna motor BLDC memenuhi piawaian EMI yang ketat (EN 55014, CISPR 11) tanpa penapisan luaran yang meluas.
- Selamat dalam persekitaran berbahaya: Tiada pengarkaan menjadikan motor BLDC sesuai untuk gas mudah terbakar atau persekitaran habuk di mana motor berus akan dilarang.
Had
- Kos sistem yang lebih tinggi: Motor itu sendiri mungkin kos hanya sedikit lebih daripada yang setara, tetapi pemandu/ESC yang diperlukan menambah 30–100% kepada jumlah kos sistem bergantung pada tahap kuasa.
- Kawalan yang lebih kompleks: Melaksanakan permulaan yang lancar, pengecilan riak tork dan pelemahan medan untuk operasi berkelajuan yang lebih tinggi memerlukan perisian tegar yang canggih — usaha kejuruteraan yang ketara.
- Kebergantungan magnet nadir bumi: Magnet NdFeB tertakluk kepada kekangan rantaian bekalan dan turun naik harga; mereka juga menyahmagnetkan melebihi suhu Curie mereka (biasanya 80–120°C untuk gred standard).
- Tork cogging: Pada kelajuan yang sangat rendah, interaksi antara slot stator dan magnet rotor menghasilkan riak tork ("cogging"), yang mesti dikurangkan melalui algoritma kawalan condong atau lanjutan dalam aplikasi penentududukan ketepatan.
Trend Masa Depan dalam Teknologi Motor DC Tanpa Brush
Teknologi motor BLDC terus berkembang pesat, didorong oleh elektrifikasi pengangkutan dan pengembangan robotik. Arah pembangunan utama termasuk:
- Modul pemandu motor bersepadu: Menggabungkan motor dan elektronik pemacunya ke dalam unit tunggal yang dimeterai memudahkan pemasangan dan mengurangkan pendawaian, yang sudah biasa dalam motor BLDC mikro 22 mm dan lebih kecil.
- Pemacu semikonduktor jurang jalur lebar (WBG): Peranti pensuisan silikon karbida (SiC) dan galium nitrida (GaN) membolehkan frekuensi pensuisan yang lebih tinggi dengan kehilangan yang lebih rendah, menolak kecekapan sistem di atas 97% dalam aplikasi EV premium.
- Alternatif magnet ferit: Penyelidikan ke atas motor BLDC berasaskan ferit bertujuan untuk mengurangkan pergantungan nadir bumi sambil mengekalkan prestasi kompetitif melalui geometri stator yang dioptimumkan.
- Penyelenggaraan ramalan berasaskan AI: Analisis tandatangan semasa dan getaran masa nyata membolehkan pengesanan awal kehausan bearing dan kemerosotan penggulungan, memanjangkan hayat perkhidmatan yang berkesan lebih jauh daripada angka garis dasar yang telah mengagumkan.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.