Eng



Motor Gear Kecil: Panduan Jenis, Pemilihan & Aplikasi
 2026.06.24
 Berita Industri
Apakah Motor Gear Kecil?
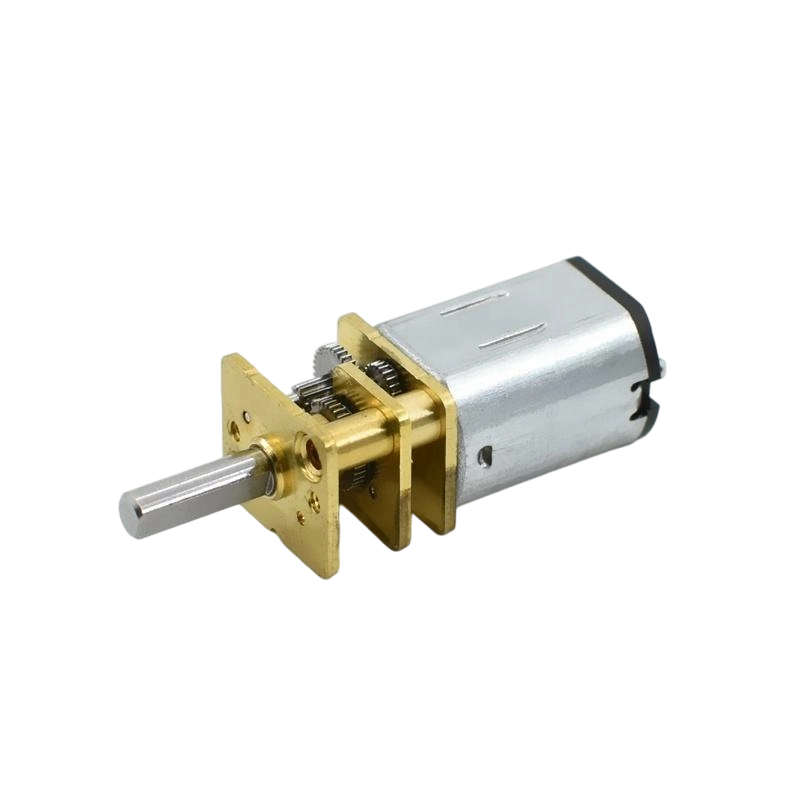
A motor gear kecil ialah unit kompak, serba lengkap yang menyepadukan motor elektrik dengan kotak gear pengurangan, memberikan tork tinggi pada kelajuan rendah dalam jejak yang minimum. Tidak seperti menggunakan motor dan kotak gear sebagai komponen berasingan, motor gear kecil menggabungkan kedua-duanya menjadi satu pemasangan—mengurangkan ruang pemasangan, memudahkan pendawaian dan menghapuskan isu penjajaran aci. Unit ini biasanya menghasilkan tork keluaran daripada 0.01 N·m hingga 500 N·m dan beroperasi pada kelajuan output dari 1 RPM hingga 600 RPM , menjadikannya amat diperlukan dalam automasi, robotik, peranti perubatan dan elektronik pengguna.
Ciri yang menentukan ialah peringkat pengurangan gear, yang mendarabkan tork sambil mengurangkan kelajuan secara berkadar. Motor berputar pada 3,000 RPM dipasangkan dengan kotak gear 100:1 memberikan output 30 RPM dengan kira-kira 100 kali tork (tolak kehilangan kecekapan). Pertukaran asas inilah yang menjadikan motor gear kecil sangat serba boleh merentas industri.
Jenis Motor Gear Kecil dan Perbezaannya
Tidak semua motor gear kecil dibina sama. Mekanisme gear di dalam menentukan kapasiti tork, kebolehgerakan belakang, tahap hingar dan kecekapan. Memilih jenis yang salah adalah salah satu kesilapan reka bentuk yang paling biasa dan mahal.
Spur Gear Motor
Motor gear taji menggunakan gigi potongan lurus pada aci selari. Mereka adalah reka bentuk yang paling mudah dan paling kos efektif, mencapai kecekapan 95–98% setiap peringkat . Kelemahan utama mereka ialah kebisingan—penglibatan gigi menghasilkan rengekan ciri pada kelajuan yang lebih tinggi. Paling sesuai untuk aplikasi berkelajuan rendah, tork sederhana seperti pemacu penghantar, mesin layan diri dan mekanisme mainan.
Motor Gear Planet
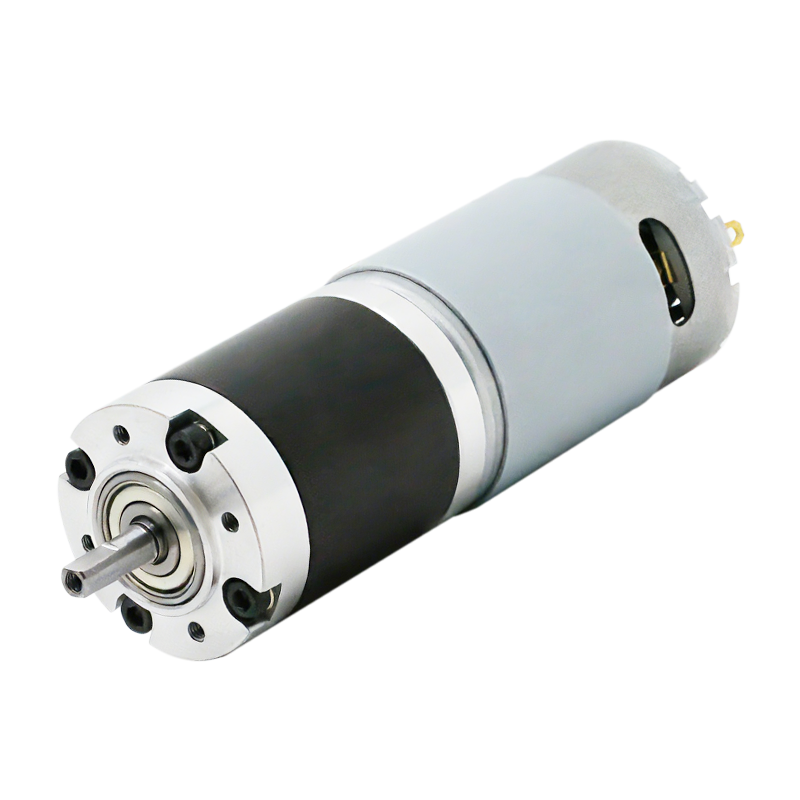
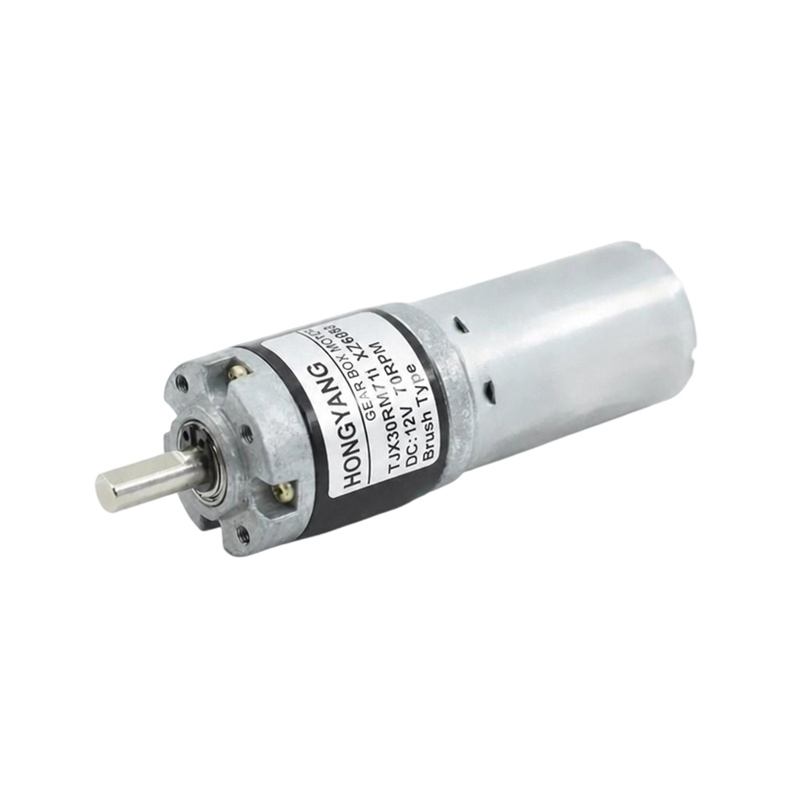
Motor gear planet mengagihkan beban merentasi tiga atau lebih gear planet yang mengelilingi gear matahari tengah. Susunan sepaksi ini menyampaikan ketumpatan tork yang tinggi —selalunya 3–5 kali daya kilas motor gear taji setara dengan diameter yang sama—dan ketumpuan unggul. Kecekapan satu peringkat biasanya 90–97% . Ia adalah pilihan pilihan untuk sambungan robotik, alat kuasa dan penggerak ketepatan di mana nisbah tork-kepada-saiz yang tinggi adalah kritikal.
Motor Gear Cacing
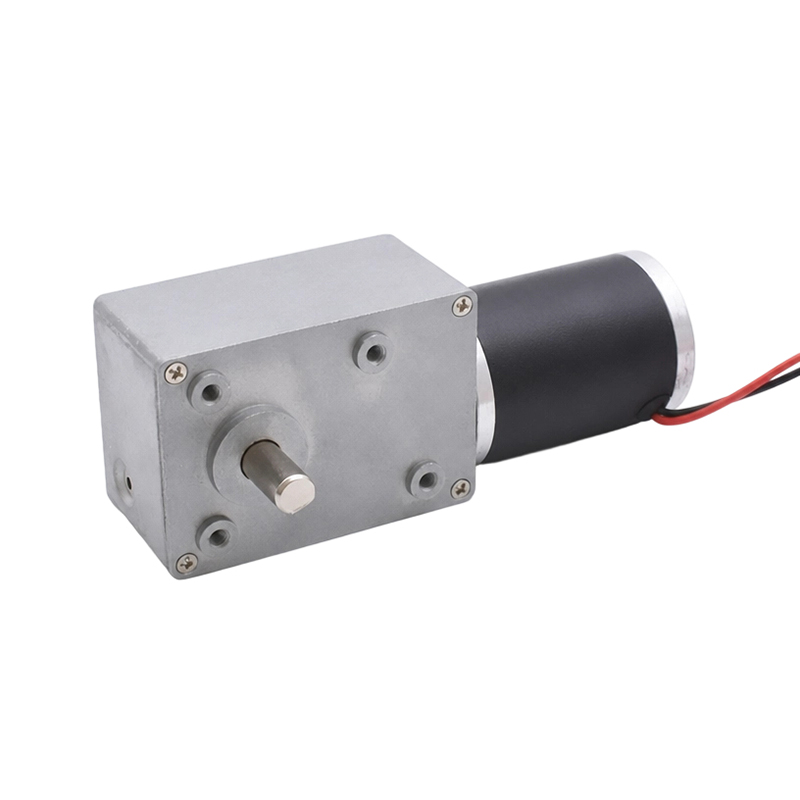
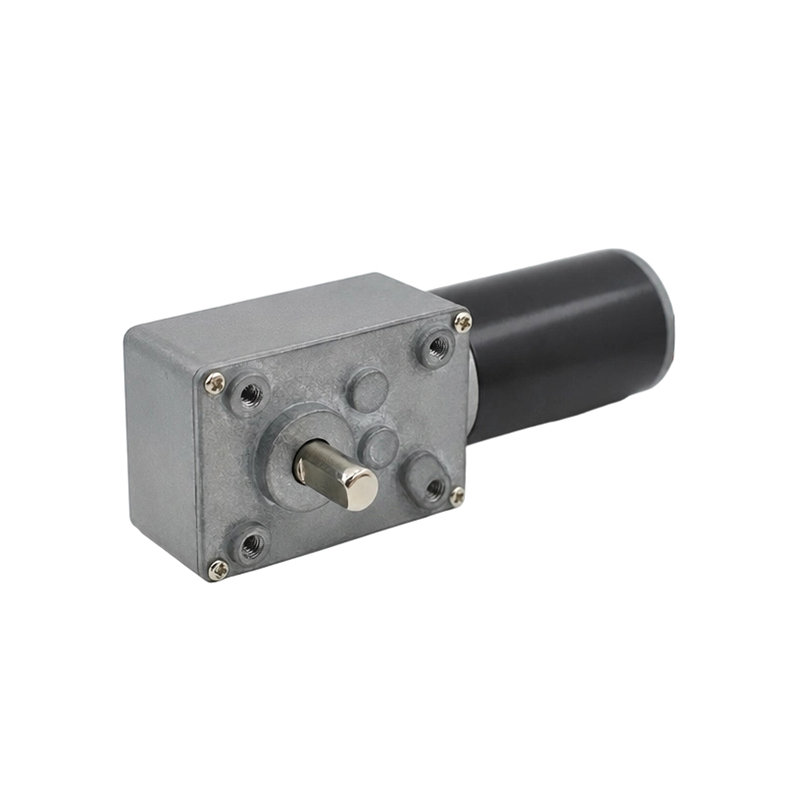
Motor gear cacing menggunakan siratan skru cacing heliks dengan roda cacing pada sudut 90°, membolehkan nisbah pengurangan satu peringkat yang sangat tinggi bagi 5:1 hingga 100:1 . Kelebihan utama ialah mengunci sendiri: pada nisbah di atas lebih kurang 20:1, aci keluaran tidak boleh memacu motor ke belakang, menjadikannya sesuai untuk lif, pintu pagar dan penggerak injap yang mesti memegang kedudukan di bawah beban tanpa brek. Walau bagaimanapun, kecekapan menurun dengan ketara—selalunya kepada 40–70% —disebabkan oleh sentuhan gelongsor antara cacing dan roda.
Motor Gear Heliks
Motor gear heliks menampilkan gigi bersudut yang terlibat secara progresif, menghasilkan operasi yang lebih lancar dan senyap daripada gear taji dengan kecekapan setiap peringkat biasanya antara 96–99% . Gigi bersudut menjana beban tujah paksi yang mesti ditampung oleh galas yang sesuai. Ia digunakan secara meluas dalam pam, pengadun, dan jentera pembungkusan di mana operasi yang senyap dan kecekapan tinggi kedua-duanya diperlukan.
Motor Gear Serong
Motor gear serong menghantar putaran antara aci bersilang, biasanya pada 90°, menggunakan gigi gear kon. Ia digunakan apabila aci keluaran mesti diorientasikan secara berserenjang dengan motor—biasa dalam peralatan pemprosesan makanan, penghantar dengan perubahan arah, dan jentera pertanian.
| taip | Kecekapan setiap Peringkat | Julat Nisbah | Tahap Kebisingan | Mengunci Diri | Kes Penggunaan Terbaik |
|---|---|---|---|---|---|
| Spur | 95–98% | 2:1 – 10:1 | Sederhana–Tinggi | Tidak | Penghantar, mainan |
| Planetari | 90–97% | 3:1 – 100:1 | Rendah–Sederhana | Tidak | Robotik, penggerak |
| cacing | 40–70% | 5:1 – 100:1 | rendah | Ya (>20:1) | Lif, pintu pagar, injap |
| Heliks | 96–99% | 1.5:1 – 10:1 | Sangat Rendah | Tidak | Pam, pengadun |
| Serong | 93–97% | 1:1 – 6:1 | Rendah–Sederhana | Tidak | Pemacu sudut kanan |
Jenis Motor Biasa Dipasangkan dengan Kotak Gear Kecil
Motor elektrik yang memacu kotak gear adalah sama penting dengan jenis gear itu sendiri. Motor menentukan kebolehkawalan kelajuan, keperluan sumber kuasa dan tindak balas dinamik.
Motor Berus DC
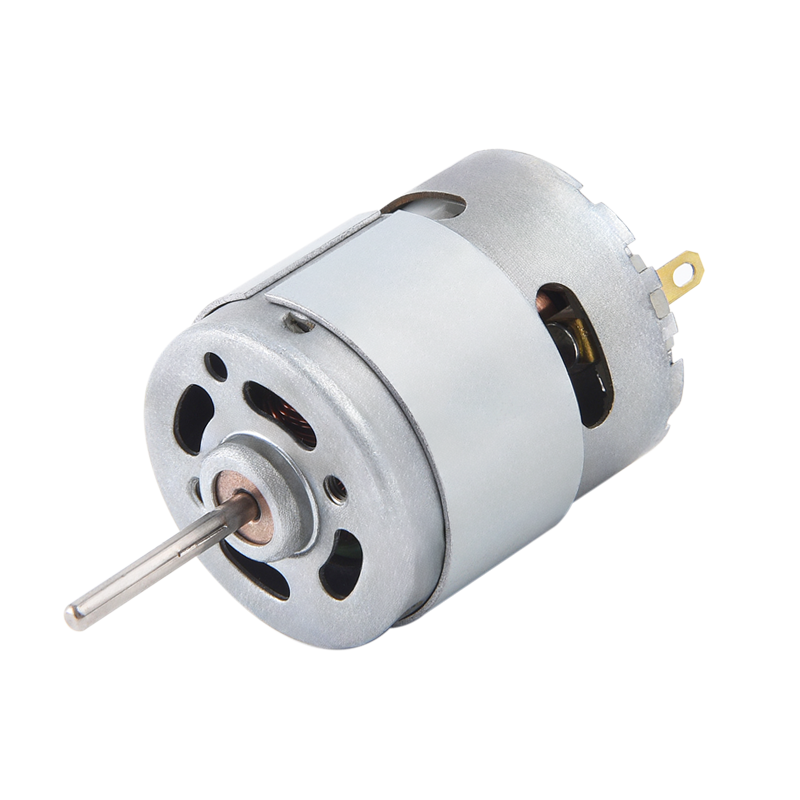
Pilihan yang paling menjimatkan. Motor gear berus DC beroperasi daripada bekalan voltan rendah (3 V–48 V DC) dan dikawal hanya dengan mengubah voltan. Motor gear DC berus 12 V biasa dalam kos julat 5–50 W $3–$25 . Haus berus mengehadkan hayat perkhidmatan secara kasar 500–2,000 jam operasi berterusan, menjadikannya lebih sesuai untuk aplikasi tugas sekejap-sekejap seperti pengangkat tingkap, mesin layan diri dan robotik hobi.
Motor Tanpa Berus DC (BLDC)
Motor gear DC tanpa berus menggantikan penukaran mekanikal dengan pensuisan elektronik, memanjangkan hayat perkhidmatan 10,000–30,000 jam dan meningkatkan kecekapan sebanyak 10–20% berbanding yang setara. Mereka memerlukan pengawal motor khusus (IC pemacu ESC atau BLDC), menambah kos dan kerumitan, tetapi menawarkan kawalan kelajuan yang tepat dan brek regeneratif. Mereka mendominasi dalam peranti perubatan, dron, dan automasi industri di mana kebolehpercayaan tidak boleh dirundingkan.
Motor Stepper dengan Kotak Gear
Motor gear stepper menyediakan kawalan kedudukan gelung terbuka dengan resolusi sehalus 0.009°/langkah apabila microstepped, tanpa pengekod. Menambah kotak gear menggandakan daya tahan dan mengurangkan sudut langkah, menjadikannya sesuai untuk pencetak 3D, paksi CNC dan kepala pan-condongan kamera. Nisbah pengurangan biasa 5:1 hingga 20:1 digunakan untuk mengelakkan resonans semasa meningkatkan tork.
Motor Aruhan AC dengan Kotak Gear
Motor gear AC kecil (biasanya 6 W hingga 750 W ) adalah tenaga kerja talian penghantar industri dan peralatan pembungkusan. Ia berjalan terus dari voltan sesalur (110 V atau 230 V AC) tanpa pengawal, sangat tahan lama, dan diseragamkan kepada saiz bingkai IEC. Kelajuan ditetapkan mengikut kekerapan talian melainkan dipasangkan dengan pemacu frekuensi berubah-ubah (VFD).
Spesifikasi Utama yang Perlu Difahami Sebelum Membeli
Salah membaca lembaran data ialah cara terpantas untuk memilih motor gear yang salah. Ini adalah spesifikasi yang paling penting:
- Tork keluaran dinilai: Tork berterusan motor boleh menyampaikan selama-lamanya tanpa terlalu panas. Sentiasa reka bentuk dengan faktor keselamatan 1.5–2× digunakan pada tork beban sebenar anda.
- Puncak (gerai) tork: Tork maksimum pada kelajuan sifar—biasanya tork berkadar 3–6× untuk unit planet. Melebihi ini merosakkan gigi gear secara kekal.
- Kelajuan keluaran tanpa beban: RPM pada voltan terkadar dengan beban sifar. Kelajuan operasi sebenar di bawah beban akan menjadi 10–20% lebih rendah bergantung pada kecekapan kotak gear dan beban.
- Nisbah pengurangan: Nisbah kelajuan input kepada kelajuan output. Nisbah 50:1 bermakna aci keluaran berputar sekali untuk setiap 50 pusingan motor.
- Tindak balas: Main sudut (zon mati) pada aci keluaran apabila arah beban berbalik. Diukur dalam minit arka— unit planet ketepatan mencapai <3 arcmin , manakala unit ekonomi mungkin mempunyai 20–60 arcmin tindak balas.
- Penilaian beban jejari dan paksi: Memaksa galas aci keluaran boleh bertahan. Melebihi had beban jejarian adalah punca utama kegagalan galas pramatang dalam motor gear yang tidak dipasang dengan betul.
- Penilaian IP: Penarafan Perlindungan Ingress (cth., IP54, IP67) mentakrifkan rintangan kepada habuk dan kelembapan—penting untuk persekitaran luar atau pembersihan.
- Kitaran tugas: Kewajipan berterusan (S1), masa pendek (S2), atau terputus-putus (S3) menjejaskan beban maksimum yang dibenarkan tanpa terlalu panas. Menjalankan unit berkadar S3 pada tugas berterusan adalah punca biasa keletihan motor.
Aplikasi Biasa Motor Gear Kecil
Motor gear kecil dibenamkan dalam hampir setiap sistem bermotor yang memerlukan pergerakan terkawal dan kelajuan sederhana. Fleksibiliti mereka tidak dapat ditandingi:
Robotik dan Automasi
Penggunaan sendi robot kolaboratif (cobot). motor gear BLDC planet dengan pengekod bersepadu dan nisbah 50:1 hingga 150:1 untuk mencapai kedudukan yang tepat dan boleh berulang. Lengan kobot 6 paksi biasanya mengandungi 6–12 pemasangan motor gear individu. Robot mudah alih (AGV) menggunakan motor gear DC taji atau planet dalam Julat 20–200 W untuk memandu roda pada 30–120 RPM.
Peranti Perubatan
Pam infusi, robot pembedahan, kerusi roda berkuasa dan mekanisme pelarasan katil hospital semuanya bergantung pada motor gear kecil—biasanya unit planet BLDC—kerana operasi yang senyap, hayat perkhidmatan yang panjang, dan kawalan kelajuan yang tepat . Robotik pembedahan memerlukan tindak balas di bawah 1 arcmin dan tork keluaran dari 0.5 N·m hingga 20 N·m dalam bungkusan selalunya berdiameter di bawah 40 mm.
Elektronik Pengguna dan Rumah Pintar
Bidai tingkap bermotor, kunci pintar, gimbal kamera dan pembersih vakum robotik menggabungkan motor gear DC kecil. Motor buta pintar biasa beroperasi di Keluaran 2–5 RPM dengan tork sebanyak 1–3 N·m , berjalan daripada bekalan DC 12 V atau 24 V. Keperluan hingar yang rendah dalam persekitaran ini selalunya merupakan kriteria pemilihan yang menentukan.
Talian Penghantar dan Pembungkusan Perindustrian
Motor gear heliks atau cacing AC padat dalam Julat 6 W hingga 370 W memandu tali pinggang penghantar, mesin pelabelan, dan stesen pengisian. Pemasangan bebibir IEC piawai dan dimensi aci memudahkan penyepaduan ke dalam reka bentuk mesin modular. Pasaran global untuk motor gear yang digunakan dalam pengendalian bahan sahaja melebihi USD 8 bilion pada 2024 .
Subsistem Automotif
Kenderaan moden mengandungi 40 hingga 80 motor gear DC kecil setiap kereta, pelaras tempat duduk memandu, penentu kedudukan cermin, pengangkat tingkap, mekanisme bumbung matahari dan peredam HVAC. Ini mesti memenuhi piawaian automotif yang keras termasuk rintangan getaran (10–2,000 Hz), julat suhu (-40°C hingga 85°C) dan pematuhan EMC setiap CISPR 25.
Cara Memilih Motor Gear Kecil yang Betul: Pendekatan Langkah demi Langkah
Ralat pemilihan menyumbang sebahagian besar kegagalan motor gear pramatang di lapangan. Ikuti proses sistematik ini untuk mengelakkannya:
- Tentukan tork beban dan keperluan kelajuan. Kira tork yang sebenarnya diperlukan oleh mekanisme anda pada aci keluaran, pemfaktoran dalam geseran, inersia semasa pecutan, dan beban terburuk. Tentukan RPM keluaran yang diperlukan daripada keperluan kelajuan linear atau putaran aplikasi anda.
- Pilih jenis gear. Gunakan jadual perbandingan di atas sebagai titik permulaan. Jika penguncian diri diperlukan → cacing. Jika ketumpatan tork yang tinggi dalam badan padat adalah kritikal → planet. Jika operasi senyap paling penting → heliks. Jika kos adalah pemacu utama dan bunyi boleh diterima → merangsang.
- Pilih teknologi motor. Tentukan sama ada anda memerlukan kawalan hidup/mati mudah (DC berus atau AC), maklum balas kelajuan tepat (BLDC), kawalan kedudukan tanpa pengekod (stepper), atau kesederhanaan berkuasa sesalur (aruhan AC).
- Gunakan faktor keselamatan. Darabkan tork beban terkira anda dengan 1.5–2.0 untuk mendapatkan tork keluaran terkadar minimum. Untuk aplikasi dengan beban kejutan atau kitaran mula-henti yang kerap, gunakan hujung yang lebih tinggi daripada julat ini.
- Sahkan had terma. Sahkan kuasa undian motor pada suhu ambien pemasangan anda. Penurunan kecekapan dan penurunan terma berlaku di atas ambien berkadar motor (biasanya 40°C). Pada ambien 60°C, kurangkan kuasa output lebih kurang 10–15% .
- Semak penilaian beban aci. Pastikan susunan pelekap anda mengekalkan daya aci jejarian dan paksi dalam nilai terkadar. Gandingan terus kepada beban tegar dengan offset boleh menjana daya jejarian 5–10× lebih tinggi daripada had undian motor gear.
- Sahkan keperluan alam sekitar dan peraturan. Padankan penarafan IP dengan persekitaran anda, semak pensijilan yang diperlukan (UL, CE, RoHS, REACH) dan sahkan keserasian voltan/frekuensi.
Kelas Saiz Motor Gear Kecil dan Julat Kuasa Biasa
Motor gear kecil merangkumi pelbagai saiz fizikal. Memahami kelas saiz yang sesuai dengan aplikasi anda membantu menyempitkan pilihan dengan cepat.
| Kelas Saiz | Diameter Luar | Julat Kuasa | Tork Keluaran | Aplikasi Biasa |
|---|---|---|---|---|
| Mikro | 6–16 mm | 0.01–1 W | 0.01–0.5 N·m | Jam tangan, endoskop, alat pendengaran |
| Mini | 16–36 mm | 1–20 W | 0.5–10 N·m | Kunci pintar, gimbal kamera, instrumen makmal |
| Kecil | 36–63 mm | 20–120 W | 10–100 N·m | Sambungan robotik, AGV, kerusi roda berkuasa |
| Perindustrian padat | 63–100 mm | 120–750 W | 100–500 N·m | Pemacu penghantar, mesin pembungkusan |
Amalan Terbaik Pemasangan, Pemasangan dan Penyelenggaraan
Malah motor gear terbaik akan gagal lebih awal jika dipasang atau diselenggara dengan tidak betul. Amalan ini memanjangkan hayat perkhidmatan secara langsung:
Orientasi Pemasangan
Kebanyakan motor gear kecil dinilai untuk semua orientasi pelekap, tetapi semak lembaran data. Motor gear cacing dengan pelinciran percikan mesti dipasang seperti yang dinyatakan—menterbalikkannya boleh menyebabkan kebuluran minyak cacing dan menyebabkan haus dengan cepat. Pemasangan aci mendatar ialah ralat pemasangan biasa untuk pengurang cacing.
Gandingan dan Penjajaran Beban
Gunakan gandingan fleksibel berbanding gandingan tegar di mana mungkin. Salah jajaran sekecil-kecilnya Offset jejari 0.1 mm boleh meningkatkan beban galas aci keluaran sebanyak 2–3×, mengurangkan hayat galas daripada puluhan ribu jam kepada beberapa ratus sahaja. Gandingan rahang atau oldham menampung salah jajaran semasa menghantar tork dengan bersih.
Selang Pelinciran
Motor gear yang dimeterai untuk hayat tidak memerlukan pelinciran semula dalam keadaan biasa. Untuk unit boleh pelincir semula, tukar gris gear setiap kali 5,000–10,000 waktu operasi atau sekurang-kurangnya setiap tahun dalam aplikasi tugas berterusan. Gunakan gred pelincir yang ditentukan oleh pengilang—menggantikan kelikatan yang berbeza ialah punca utama kehausan gear dan bearing pramatang.
Pengurusan Terma
Pastikan aliran udara yang mencukupi di sekeliling perumah motor. Suhu permukaan di atas 70°C pada bekas motor (untuk motor kelas B penebat standard) menunjukkan beban berlebihan atau pengudaraan yang tidak mencukupi. Berjalan secara konsisten di atas suhu terkadar mengurangkan separuh hayat lilitan motor untuk setiap peningkatan 10°C melebihi nilai terkadar—hubungan yang didokumentasikan dengan baik dalam kejuruteraan motor (peraturan Arrhenius).
Aliran Pasaran dan Perkembangan Masa Depan dalam Motor Gear Kecil
Pasaran motor gear global bernilai lebih kurang USD 33 bilion pada 2024 dan dijangka berkembang pada CAGR sebanyak 4.5–5.5% sehingga 2030, didorong oleh automasi industri, kenderaan elektrik dan pengembangan robotik. Beberapa perkembangan utama sedang membentuk semula kategori produk:
- elektronik bersepadu: Pemacu motor, pengekod dan antara muka komunikasi (CANopen, EtherCAT, RS-485) semakin disepadukan terus ke badan motor, mengurangkan abah-abah pendawaian dan membolehkan pemasangan palam dan main dalam seni bina automasi terpencar.
- Magnet nadir bumi berkecekapan tinggi: Magnet NdFeB dalam motor gear BLDC memberikan ketumpatan kuasa 30–50% lebih tinggi daripada setara magnet ferit, membolehkan reka bentuk yang lebih kecil dan ringan untuk kuasa keluaran yang sama—memanfaat secara langsung aplikasi mudah alih dan berkuasa bateri.
- Motor gear pemacu sikloidal dan harmonik: Alternatif tindak balas sifar ini kepada gear planet semakin diterima pakai dalam robotik ketepatan, menawarkan tork output sehingga 10× saiz bingkai mereka berbanding dengan unit planet konvensional, walaupun pada kos yang lebih tinggi.
- Kemampanan dan kecekapan tenaga: Keperluan kelas kecekapan IE3 dan IE4 (setiap IEC 60034-30-1) memacu peningkatan motor gear AC di seluruh Eropah dan China, dengan motor IE4 menggunakan 15–30% kurang tenaga daripada setara IE1 pada kuasa keluaran yang sama.
- Pengecilan untuk robotik humanoid: Pertumbuhan pesat pembangunan robot humanoid mendorong permintaan untuk motor gear planet BLDC ultra-kompak di bawah diameter 40 mm dengan output tork melebihi 30 N·m —gabungan yang sebelum ini tidak boleh dicapai pada faktor bentuk itu.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.