Eng



Apakah Motor Gear DC? Jenis, Kegunaan & Cara Ia Berfungsi
 2026.04.15
 Berita Industri
Apakah Motor Gear DC? Jawapan Langsung
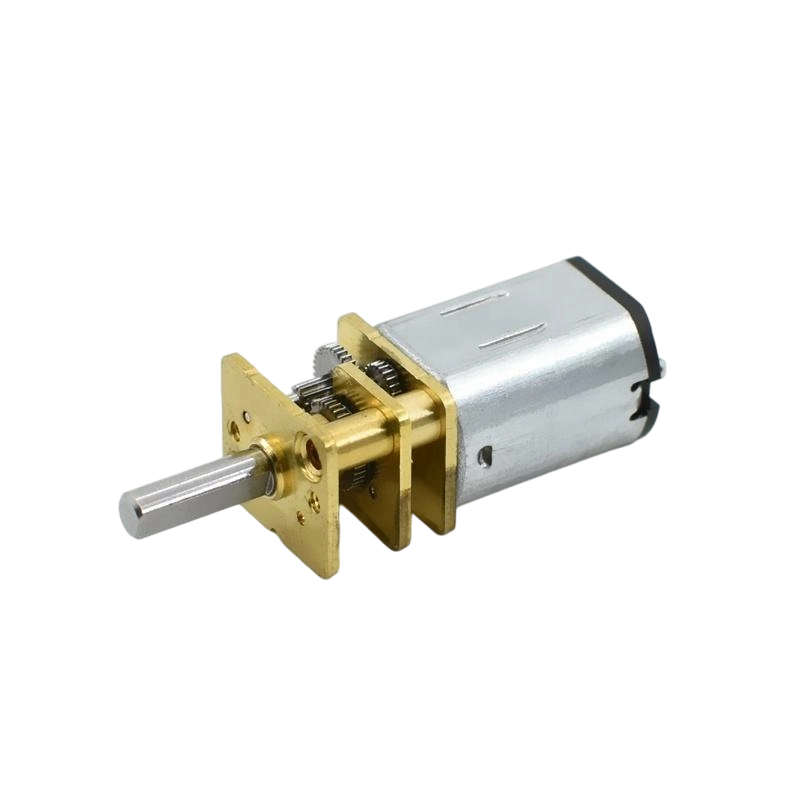
A DC motor gear ialah motor elektrik arus terus yang disepadukan dengan pengurang gear (kotak gear). Motor menukar tenaga elektrik kepada tenaga mekanikal putaran, manakala kotak gear yang dipasang mengurangkan kelajuan output dan secara berkadar meningkatkan tork output. Hasilnya ialah unit pemacu serba lengkap yang padat yang menyampaikan tork tinggi pada kelajuan rendah —gabungan yang motor DC standard sahaja tidak dapat dicapai dengan cekap.
Dari segi praktikal: jika motor DC kosong berputar pada 5,000 RPM tetapi anda memerlukan 50 RPM untuk memacu tali pinggang penghantar dengan daya tarikan yang kuat, motor gear dengan Nisbah gear 100:1 memberikannya dengan tepat—sambil mendarabkan tork dengan kira-kira 100 kali (tolak kehilangan kecekapan gear, biasanya 70–95%).
Motor gear DC adalah antara komponen gerakan yang paling banyak digunakan dalam kejuruteraan, muncul dalam segala-galanya daripada lengan robot dan kerusi roda elektrik kepada tingkap kereta automatik dan talian pemasangan industri.
Cara Motor Gear DC Berfungsi: Mekanisme Teras
Memahami motor gear DC memerlukan pemahaman dua sistem bersepadunya yang berfungsi dalam urutan.
Peringkat Motor DC
Apabila voltan DC digunakan pada terminal input motor, arus mengalir melalui belitan angker di dalam medan magnet (dicipta oleh magnet kekal atau elektromagnet). Interaksi ini menghasilkan daya putaran—torsi—yang memutarkan aci motor. Kelajuan putaran bergantung pada voltan yang digunakan, manakala tork bergantung pada arus. Kebanyakan motor gear DC kecil beroperasi 3V, 6V, 12V atau 24V bekalan voltan.
Peringkat Kotak Gear
Aci motor menyuap terus ke dalam kotak gear yang mengandungi satu siri gear meshing. Setiap peringkat gear mengurangkan kelajuan dengan nisbah tetap dan mendarabkan tork. Sebagai contoh, kotak gear dua peringkat dengan nisbah 10:1 pada setiap peringkat menghasilkan keseluruhan Pengurangan 100:1 . Aci keluaran kotak gear berputar pada 1/100 daripada kelajuan motor tetapi dengan sehingga 100 kali tork (sebelum kehilangan kecekapan).
Trade-Off Kelajuan Tork
Ini adalah prinsip kejuruteraan asas di sebalik setiap motor gear: kelajuan dan tork adalah berkadar songsang pada input kuasa yang diberikan. Menggandakan nisbah gear mengurangkan separuh kelajuan output dan menggandakan tork output. Ini membolehkan jurutera menala sistem pemacu dengan tepat agar sepadan dengan permintaan mekanikal mana-mana aplikasi tanpa menukar motor itu sendiri.
Jenis Utama Motor Gear DC
Motor gear DC dikelaskan mengikut jenis motor DC yang digunakan dan oleh konfigurasi kotak gear. Setiap kombinasi sesuai dengan keperluan prestasi yang berbeza.
Mengikut Jenis Motor
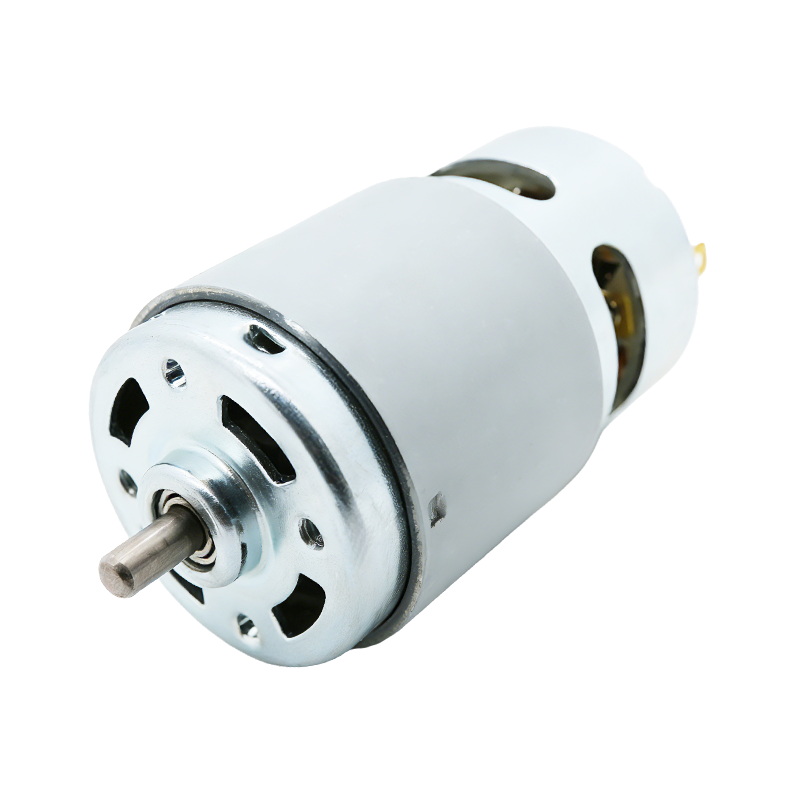
- Motor gear DC berus: Menggunakan berus karbon dan komutator untuk memindahkan arus ke angker berputar. Mudah, kos rendah dan mudah dikawal dengan litar PWM asas. Berus haus dari semasa ke semasa, biasanya memerlukan penggantian selepas itu 500–2,000 jam operasi. Biasa dalam mainan, penggerak dan aplikasi kitaran tugas rendah.
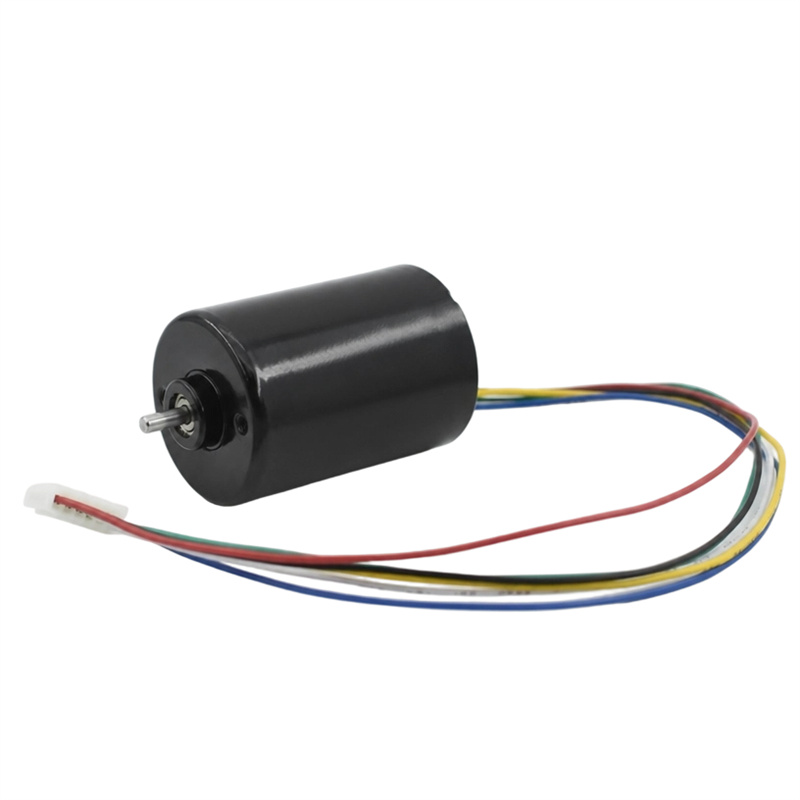
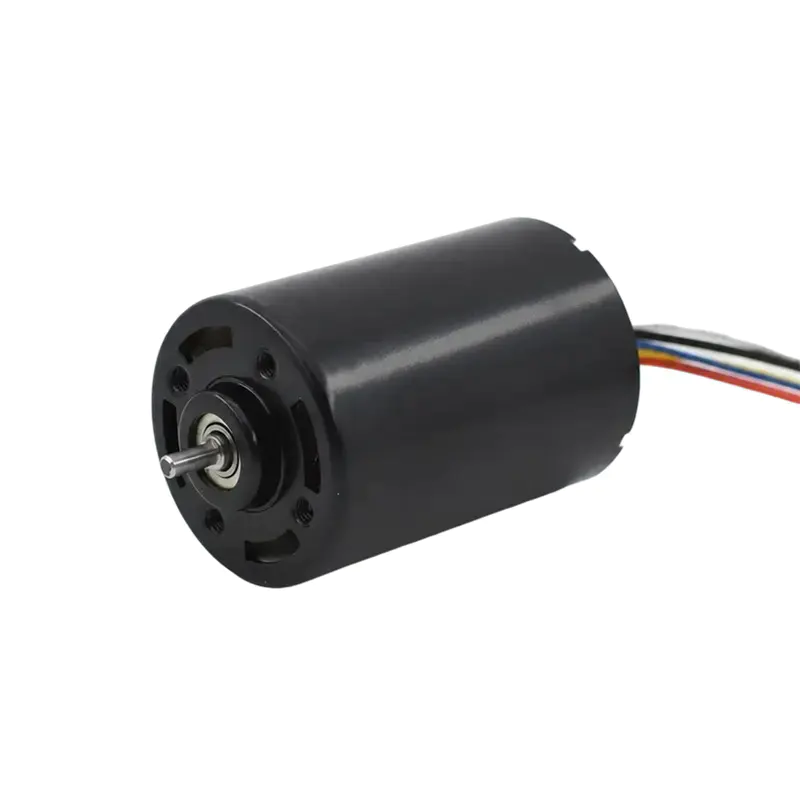
- Motor gear DC tanpa berus (BLDC): Menghapuskan berus dengan menggunakan pertukaran elektronik. Menawarkan hayat perkhidmatan yang lebih lama (selalunya 10,000 jam ), kecekapan yang lebih tinggi (85–95%), gangguan elektromagnet yang lebih rendah, dan pengurusan haba yang lebih baik. Digunakan dalam peranti perubatan, dron dan automasi ketepatan.
- Motor gear DC tanpa teras: Angker tidak mempunyai teras besi, menjadikannya sangat ringan dan sangat responsif dengan inersia yang sangat rendah. Sesuai untuk alat pembedahan pegang tangan, prostetik dan sistem kamera yang memerlukan pergerakan mikro yang cepat dan tepat.
Mengikut Jenis Kotak Gear
- Motor gear taji: Menggunakan gear selari yang dipotong lurus. Mudah, menjimatkan dan tersedia secara meluas. Lebih bising sedikit daripada jenis lain kerana gigi tertusuk secara tiba-tiba. Terbaik untuk aplikasi kelajuan sederhana, beban sederhana.
- Motor gear heliks: Gear dipotong pada sudut, menyediakan pertunangan gigi secara beransur-ansur. Ini mengakibatkan operasi yang lebih lancar, lebih senyap dan kapasiti beban yang lebih tinggi daripada gear taji. Diutamakan dalam automasi pejabat, sistem HVAC dan peralatan pemprosesan makanan.
- Motor gear planet: Mempunyai gear matahari tengah, gear planet sekeliling dan gear gelang luar. Reka bentuk ini mencapai kepadatan tork yang sangat tinggi dan nisbah gear sehingga 1,000:1 dalam bentuk silinder padat. Biasa digunakan dalam robotik, kenderaan elektrik dan penggerak ketepatan tinggi.
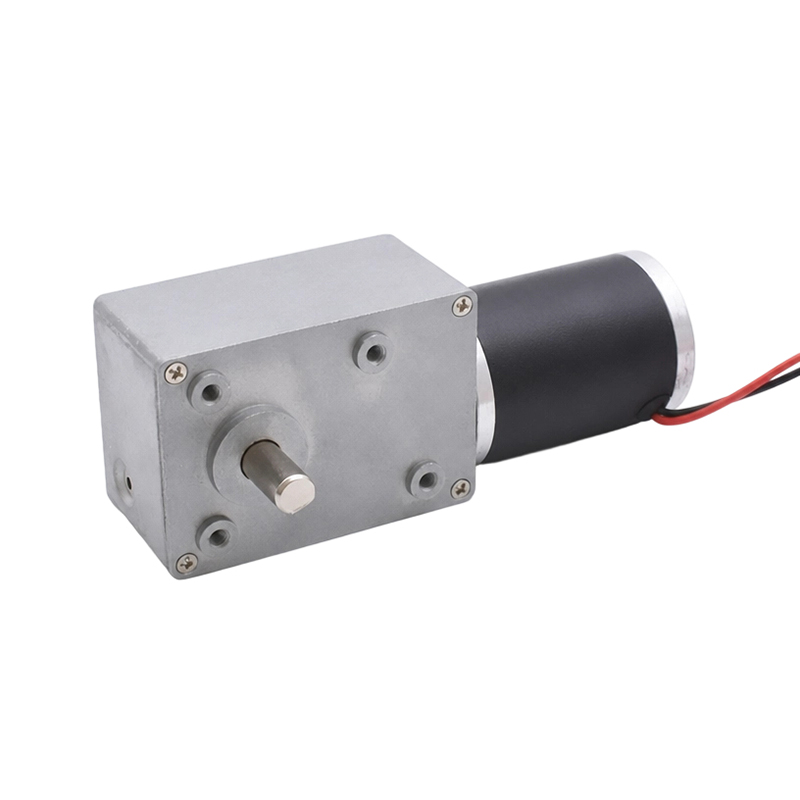
- Motor gear cacing: Menggunakan siratan skru cacing dengan roda cacing, membolehkan nisbah pengurangan yang sangat tinggi (sehingga 300:1 dalam satu peringkat) dan penguncian diri yang wujud apabila kuasa dikeluarkan. Sesuai untuk lif, pembuka pintu dan sebarang aplikasi yang memerlukan beban untuk menahan kedudukan tanpa brek.
Spesifikasi Utama Diterangkan
Memilih motor gear DC yang betul memerlukan pemahaman parameter teras ini. Salah membaca walaupun satu boleh mengakibatkan kegagalan motor atau prestasi rendah.
| Spesifikasi | Unit | Apa Maksudnya | Julat Biasa |
|---|---|---|---|
| Voltan Ternilai | V (DC) | Voltan operasi optimum | 3V – 48V |
| Kelajuan Tanpa Beban | RPM | Kelajuan aci keluaran tanpa beban | 1 – 1,000 RPM |
| Tork Dinilai | N·m atau kg·cm | Tork keluaran selamat berterusan | 0.01 – 500 N·m |
| Tork Gerai | N·m atau kg·cm | Tork maksimum pada kelajuan sifar | 2–10× tork berkadar |
| Nisbah Gear | n:1 | Pengurangan kelajuan input-ke-output | 5:1 – 1,000:1 |
| Kecekapan | % | Kuasa ditukar kepada output berguna | 50% – 95% |
| Nilai Semasa | A | Cabutan semasa pada beban undian | 0.05A – 30A |
| Penarafan IP | Kod IP | Tahap perlindungan habuk dan air | IP20 – IP67 |
Peraturan asas reka bentuk: Sentiasa pilih motor gear yang tork dinilainya sekurang-kurangnya 1.5–2× tork beban terkira aplikasi anda. Margin keselamatan ini menyumbang kepada lonjakan permulaan, variasi geseran dan turun naik beban yang boleh melebihi nilai keadaan mantap dengan mudah.
Motor Gear DC lwn. Jenis Motor Lain
Jurutera kerap menilai motor gear DC berbanding alternatif. Inilah cara mereka membandingkan faktor yang paling kritikal.
| Faktor | Motor Gear DC | Motor Gear AC | Motor Stepper | Motor Servo |
|---|---|---|---|---|
| Sumber Kuasa | DC (bateri/PSU) | Sesalur AC | DC (berdenyut) | DC atau AC |
| Kawalan Kelajuan | Mudah (PWM/voltan) | Sederhana (VFD diperlukan) | Berasaskan langkah | Cemerlang (gelung tertutup) |
| Tork pada Kelajuan Rendah | tinggi | Sederhana | tinggi (but drops off) | Sangat Tinggi |
| Ketepatan Kedudukan | Rendah (gelung terbuka) | rendah | Baik (gelung terbuka) | Cemerlang |
| kos | rendah – Moderate | Sederhana | rendah – Moderate | tinggi |
| Mudah alih | Cemerlang | miskin | bagus | bagus |
Kelebihan daya saing motor gear DC yang paling kuat ialah kesederhanaan, kos rendah dan keserasian bateri —menjadikannya pilihan lalai untuk aplikasi mudah alih, mudah alih dan sensitif kos.
Aplikasi Dunia Sebenar Motor Gear DC
Motor gear DC dibenamkan dalam rangkaian produk yang luar biasa. Fleksibiliti mereka datang daripada pelbagai voltan yang tersedia, nisbah gear, dan faktor bentuk.
Sistem Automotif
Kenderaan moden mengandungi Motor gear DC 20–70 bergantung kepada model. Tingkap kuasa pemacu ini (biasanya 12V, 30–60 RPM), pelaras tempat duduk elektrik, penggerak pintu campuran HVAC, sistem pengelap cermin depan dan unit bantuan stereng kuasa. Keperluan kebolehpercayaan dalam persekitaran automotif mendorong penggunaan varian tanpa berus berkecekapan tinggi dengan penarafan IP65.
Robotik dan Automasi
Sambungan robot, pencengkam dan platform mudah alih bergantung pada motor gear DC untuk pergerakan terkawal. Motor gear planet ialah standard di sini, menawarkan nisbah gear dari 20:1 hingga 500:1 dalam diameter sekecil 22 mm. Robot pendidikan seperti yang menggunakan platform LEGO Technic dan robot kerjasama industri (kobot) daripada syarikat seperti Universal Robots kedua-duanya bergantung pada teknologi teras ini.
Peranti Perubatan dan Bantuan
Penggunaan kerusi roda elektrik Motor gear DC tanpa berus 24V memberikan 80–150 N·m tork untuk menggerakkan pengguna dengan selamat merentasi pelbagai rupa bumi. Pam infusi, robot pembedahan, anggota prostetik berkuasa, dan mekanisme pelarasan katil hospital semuanya bergantung pada ketepatan dan kebolehpercayaan motor gear DC padat.
Elektronik Pengguna dan Perkakas Rumah
Sistem langsir automatik, kunci pintar, mesin pencincang kertas, pengisar mesin espreso dan pembuka tin elektrik semuanya menggunakan motor gear DC kecil. Ini biasanya beroperasi pada 6V–12V dengan nisbah gear antara 10:1 dan 100:1, mengimbangi operasi senyap dengan tork yang mencukupi untuk tugasan harian.
Peralatan Perindustrian
Sistem penghantar, mesin pembungkusan, peralatan tekstil dan jentera pertanian menggunakan motor gear DC tugas berat yang dinilai dari 100W hingga beberapa kilowatt. Motor gear cacing adalah perkara biasa di sini untuk harta mengunci sendiri, yang menghalang pemanduan belakang apabila kuasa terputus—ciri keselamatan penting pada bahagian penghantar menegak atau condong.
Cara Memilih Motor Gear DC yang Tepat untuk Aplikasi Anda
Ikuti proses pemilihan berstruktur ini untuk mengelakkan kesilapan spesifikasi yang paling biasa.
- Tentukan tork beban anda. Kira atau ukur tork yang diperlukan oleh aplikasi anda pada aci keluaran. Sertakan geseran, inersia, dan sebarang beban condong. Tambah a 1.5–2× faktor keselamatan untuk menentukan keperluan tork terkadar minimum anda.
- Tetapkan kelajuan output yang anda perlukan. Tentukan julat RPM yang diperlukan pada output. Ini, digabungkan dengan sasaran tork anda, membantu menentukan penarafan kuasa (Kuasa = Tork × Halaju Sudut).
- Pilih voltan bekalan anda. Padankan voltan motor dengan sumber kuasa anda yang tersedia—bank bateri, bekalan kuasa atau sistem elektrik kenderaan. Ini menyempitkan senarai calon dengan ketara.
- Pilih jenis kotak gear. Gunakan planet untuk ketumpatan dan ketepatan tork yang tinggi; cacing untuk mengunci diri; heliks untuk tugas berterusan yang tenang; merangsang untuk aplikasi mudah dan kos rendah.
- Semak kitaran tugas. Motor duti berterusan (S1) dinilai untuk operasi yang berterusan. Motor tugas sekejap (S2, S3) boleh mengendalikan beban puncak yang lebih tinggi tetapi memerlukan tempoh rehat. Melebihi motor melebihi kitaran tugasnya adalah punca kegagalan pramatang yang paling biasa.
- Pertimbangkan keperluan alam sekitar. Untuk persekitaran luar atau tempat cucian, nyatakan IP54 atau lebih tinggi . Untuk pemprosesan makanan, perumah keluli tahan karat dan pelincir yang mematuhi NSF diperlukan.
- Faktor dalam kaedah kawalan. Kawalan hidup/mati mudah hanya memerlukan suis geganti atau MOSFET. Kelajuan berubah memerlukan pengawal PWM. Kawalan kedudukan gelung tertutup memerlukan motor yang dilengkapi pengekod dan pengawal gerakan.
Mengawal Motor Gear DC: Kaedah dan Komponen
Motor gear DC adalah antara komponen pemacu yang paling mudah untuk dikawal secara elektronik, yang menyumbang kepada penguasaan mereka dalam sistem berasaskan bateri dan mikropengawal.
Kawalan Kelajuan PWM
Pulse-Width Modulation (PWM) mengubah purata voltan yang dihantar ke motor dengan menghidupkan dan mematikan kuasa dengan pantas. A 50% kitaran tugas pada 12V menyampaikan setara dengan purata 6V, secara kasar mengurangkan separuh kelajuan. PWM adalah cekap (kehilangan di bawah 5% dalam litar yang direka dengan baik) dan membolehkan pelarasan kelajuan tanpa langkah yang lancar daripada mikropengawal seperti Arduino atau Raspberry Pi.
H-Bridge untuk Kawalan Dwi Arah
Litar jambatan H mengandungi empat suis yang disusun dalam bentuk "H" di sekeliling motor. Dengan mengaktifkan pasangan suis yang berbeza, arah semasa melalui motor terbalik, putaran terbalik. IC jambatan-H seperti L298N, DRV8833 atau TB6612FNG digunakan secara meluas dalam projek robotik untuk kawalan dwiarah yang mudah dengan penarafan semasa dari 0.6A hingga 4A.
Pengekod untuk Maklum Balas Kedudukan dan Kelajuan
Menambah pengekod kuadratur pada aci motor memberikan kelajuan masa nyata dan data kedudukan. Banyak motor gear DC tersedia dengan pengekod bersepadu yang menawarkan resolusi 64 hingga 1,000 kiraan setiap revolusi . Ini membolehkan kawalan PID gelung tertutup, di mana sistem melaraskan voltan secara automatik untuk mengekalkan kelajuan sasaran atau mencapai kedudukan yang tepat—mengubah motor gear ringkas menjadi penggerak ketepatan yang berkebolehan.
Mod Kegagalan Biasa dan Cara Mencegahnya
Motor gear DC adalah teguh, tetapi keadaan operasi tertentu mempercepatkan haus dan menyebabkan kegagalan pramatang.
- Lebihan beban melebihi tork gerai: Operasi berterusan di gerai menyebabkan tarikan arus yang berlebihan (selalunya 5–10× nilai arus), dengan cepat memanaskan belitan. Sentiasa lindungi dengan litar pengehad arus atau suis pemotong haba.
- Kegagalan pelinciran gear: Gear kering haus secara eksponen lebih cepat. Kotak gear planet dan spur menggunakan gris yang boleh kering selepas beberapa tahun. Pasang semula kotak gear yang dimeterai pada selang waktu yang disyorkan pengeluar, atau pilih kotak gear mandi minyak untuk aplikasi tahan lama.
- Haus berus (motor berus): Periksa berus setiap 500–1,000 jam. Berus yang haus menyebabkan pengarkaan, peningkatan bunyi elektrik, dan akhirnya kerosakan komutator. Gantikan berus sebelum dipakai pada panjang minimum yang ditandakan pada pemegang berus.
- Kemasukan lembapan: Air menghakis belitan dan mencemarkan pelincir gear. Sentiasa padankan penarafan IP dengan persekitaran. Jangan gunakan motor berkadar IP20 di luar atau lokasi mudah percikan.
- Lonjakan voltan: Back-EMF apabila motor dimatikan boleh merosakkan litar pemandu. Sentiasa tambahkan a diod flyback merentasi terminal motor untuk mengapit pancang voltan apabila menggunakan transistor atau pemacu MOSFET.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.