Eng



Bagaimana Motor Gear Berfungsi? Panduan Lengkap
 2026.04.22
 Berita Industri
A motor gear berfungsi dengan menggabungkan motor elektrik dengan pengurang gear (kotak gear) ke dalam satu unit bersepadu. Motor menjana output putaran berkelajuan tinggi, dan kotak gear menggunakan satu siri gear meshing untuk kurangkan kelajuan itu sambil mendarabkan tork secara berkadar . Hasilnya ialah sistem pemacu padat yang memberikan putaran yang perlahan dan berkuasa — persis seperti yang diperlukan oleh kebanyakan aplikasi mekanikal.
Sebagai contoh, motor berputar pada 1,400 RPM yang dipasangkan dengan kotak gear 70:1 menghasilkan kelajuan aci keluaran hanya 20 RPM — tetapi dengan tork sehingga 70 kali ganda daripada yang boleh disediakan oleh motor sahaja (tolak kerugian kecekapan). Prinsip ini terpakai sama ada anda menggunakan motor gear industri besar memandu penghantar atau a motor gear kecil memutarkan mekanisme di dalam pembuka tirai automatik.
Prinsip Kerja Teras: Pengurangan Kelajuan dan Pendaraban Tork
Fizik asas di sebalik setiap motor gear ialah nisbah gear. Apabila gear pemacu (pinion) kecil bercantum dengan gear pacuan yang lebih besar, gear yang dipacu berputar lebih perlahan tetapi menggunakan lebih daya putaran. Hubungan itu langsung dan boleh diramal:
- Kelajuan Output = Kelajuan Input ÷ Nisbah Gear
- Tork Output = Tork Input × Nisbah Gear × Kecekapan
Kecekapan motor gear biasa terdiri daripada 85% hingga 98% bergantung pada jenis gear, dengan gear heliks di hujung tinggi dan gear cacing di hujung bawah. Kehilangan kecekapan ini adalah satu-satunya "kos" pendaraban tork — selebihnya tenaga ditukar kepada kerja mekanikal yang boleh digunakan.
Dalam kotak gear berbilang peringkat, setiap peringkat gear mendarabkan nisbah. Dua peringkat 7:1 setiap satu menghasilkan nisbah gabungan 49:1. Tiga peringkat boleh mencapai nisbah melebihi 1,000:1 dalam perumah padat — iaitu bagaimana motor gear kecil sebesar penumbuk boleh menggerakkan beban yang sangat berat pada kelajuan terkawal yang hampir tidak dapat dilihat.
Komponen Utama Di Dalam Motor Gear
Memahami kandungan dalam motor gear membantu mendiagnosis masalah, memilih unit yang betul dan meramalkan keperluan penyelenggaraan. Setiap motor gear mengandungi subsistem teras yang sama, tanpa mengira saiz atau jenis.
- Motor Elektrik: Penggerak utama — menukar tenaga elektrik kepada tenaga putaran. Mungkin AC (aruhan), DC (berus atau tanpa berus), atau stepper/servo bergantung pada aplikasi. Aci motor bersambung terus ke peringkat pertama kotak gear.
- Aci Input dan Gear Pinion: Aci berkelajuan tinggi memanjang dari motor ke kotak gear. Pinion (gear kecil) yang dipasang pada aci ini memulakan proses pengurangan kelajuan.
- Kereta Api Gear: Satu atau lebih peringkat gear saling mengunci disusun untuk mengurangkan kelajuan secara progresif dan meningkatkan tork. Setiap peringkat mempunyai gear pemandu dan gear dipacu.
- Aci Keluaran: Aci terakhir, berkelajuan perlahan yang menyampaikan kuasa kepada beban yang didorong. Ia mungkin pepejal, berongga, atau bebibir bergantung pada konfigurasi pelekap.
- Perumahan Kotak Gear: Melampirkan dan menjajarkan semua komponen gear; biasanya besi tuang, aloi aluminium atau plastik kejuruteraan. Juga berfungsi sebagai takungan minyak dalam reka bentuk yang dilincirkan.
- Galas dan Pengedap: Menyokong beban aci dan mengelakkan kebocoran pelincir. Pemilihan galas secara langsung mempengaruhi kapasiti beban dan hayat perkhidmatan.
- Sistem pelinciran: Pelinciran percikan (mandi minyak) dalam unit yang lebih besar; galas bermeterai yang dipenuhi gris dalam motor gear kecil dan reka bentuk bebas penyelenggaraan.
Jenis Motor Gear dan Cara Setiap Motor Berfungsi Berbeza
Jenis kotak gear yang digunakan menentukan kecekapan motor gear, tahap hingar, julat nisbah gear, dan orientasi fizikal. Memilih jenis yang salah ialah salah satu ralat kejuruteraan aplikasi yang paling biasa.
Spur Gear Motor
Menggunakan gear potong lurus dengan gigi selari dengan paksi aci. Mudah, murah dan sangat cekap ( 95–98% setiap peringkat ), tetapi menghasilkan lebih banyak bunyi kerana gigi tertusuk secara tiba-tiba. Biasa dalam pencetak, peralatan kecil dan pemacu industri berkelajuan rendah. Konfigurasi yang paling banyak digunakan dalam motor gear kecil untuk aplikasi sensitif kos.
Motor Gear Heliks
Menggunakan gigi gear bersudut yang terlibat secara beransur-ansur pada muka gigi, menghasilkan operasi yang lebih lancar dan lebih senyap daripada gear taji. Kecekapan mencapai 96–98% , dan mereka mengendalikan beban tork yang lebih tinggi dengan getaran yang kurang. Digunakan secara meluas dalam pemacu penghantar, pengadun dan jentera pembungkusan. Gigi bersudut menjana daya tujah paksi yang mesti diserap oleh galas tujah.
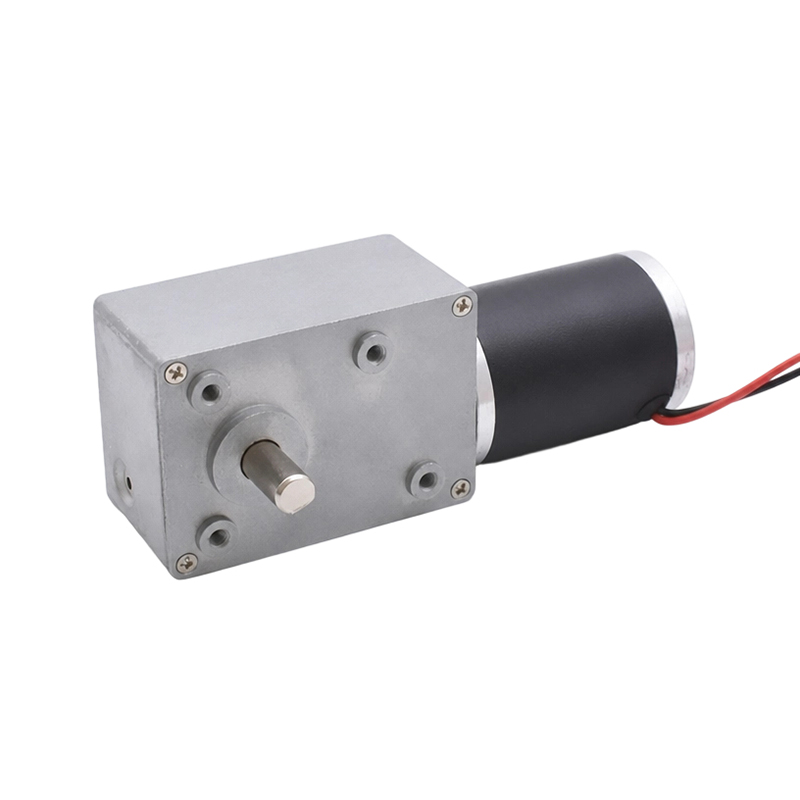
Motor Gear Cacing
Menggunakan siratan skru heliks (cacing) dengan roda cacing pada sudut 90°. Mencapai nisbah gear yang sangat tinggi — biasanya 5:1 hingga 100:1 dalam satu peringkat — dalam perumahan yang sangat padat. Pertukaran utama ialah kecekapan: motor gear cacing biasanya beroperasi pada 50–90% kecekapan , dengan nisbah yang lebih tinggi menjadi kurang cekap kerana sentuhan gigi gelongsor. Banyak konfigurasi gear cacing mengunci sendiri — beban tidak boleh memacu motor ke belakang — menjadikannya sesuai untuk mengangkat, pembuka pintu dan aplikasi kedudukan.
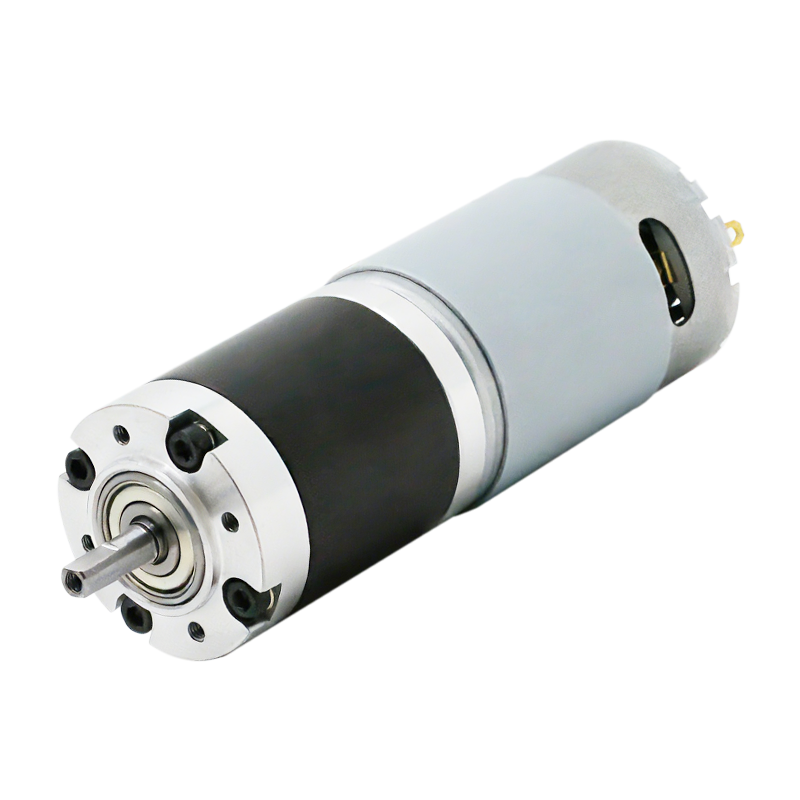
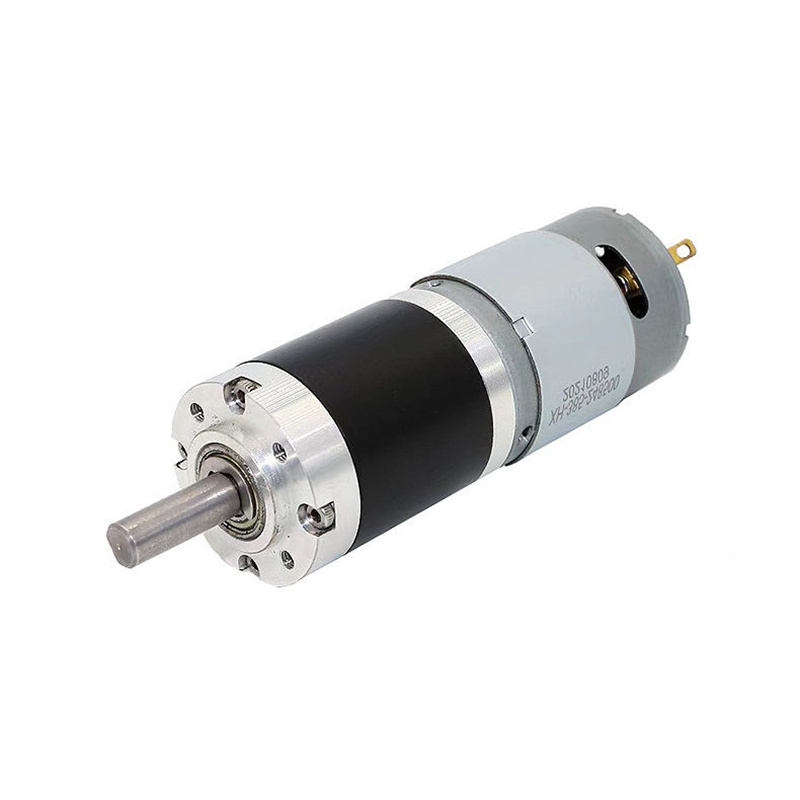
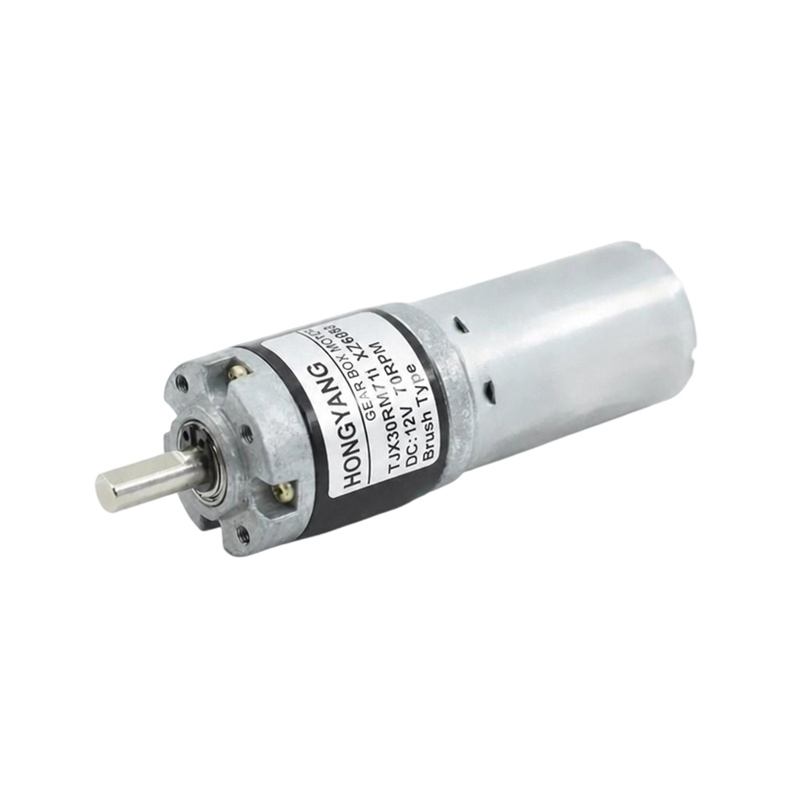
Motor Gear Planet
Menggunakan gear matahari tengah, gear planet berbilang mengorbit di sekelilingnya dan gear gelang luar. Beban diagihkan merentasi berbilang gigi gear secara serentak, menghasilkan kepadatan tork yang sangat tinggi — motor gear planet boleh menghantar 3–5 kali daya kilas unit gear taji bersaiz serupa. Kecekapan adalah tinggi pada 95–97% setiap peringkat . Kompak, sepaksi (input dan output berkongsi paksi yang sama), dan sangat baik untuk robotik, alatan kuasa dan kenderaan elektrik. Juga konfigurasi dominan dalam motor gear kecil yang digunakan dalam automasi ketepatan.
Motor Gear Serong
Menggunakan gear kon untuk menghantar kuasa pada sudut — selalunya 90° tetapi sudut lain mungkin. Digunakan apabila pemacu dan aci beban mestilah berserenjang dan ruang membenarkan konfigurasi sudut tepat. Biasa dalam pengadun, penghantar membuat perubahan arah, dan peralatan pertanian.
Sekilas Pandang Jenis Motor Gear: Jadual Perbandingan
| taip | Kecekapan | Julat Nisbah | Tahap Kebisingan | Ketumpatan Tork | Penggunaan Biasa |
|---|---|---|---|---|---|
| Spur | 95–98% | 3:1 – 10:1 setiap peringkat | Sederhana–Tinggi | Rendah–Sederhana | Pencetak, peralatan, mainan |
| Heliks | 96–98% | 3:1 – 10:1 setiap peringkat | rendah | Sederhana–Tinggi | Penghantar, pembungkusan |
| cacing | 50–90% | 5:1 – 100:1 setiap peringkat | rendah | Sederhana | Pintu pagar, lif, pengadun |
| Planetari | 95–97% | 3:1 – 10:1 setiap peringkat | rendah | Sangat Tinggi | Robotik, EV, automasi |
| Serong | 93–97% | 1:1 – 6:1 | Sederhana | Sederhana | Pemacu sudut kanan, pengadun |
Bagaimana Motor Gear Kecil Berbeza Daripada Unit Perindustrian
Motor gear kecil beroperasi pada prinsip fizikal yang sama seperti rakan industrinya, tetapi direka bentuk untuk kekompakan, voltan rendah dan output tork rendah hingga sederhana. Kebanyakan motor gear kecil direka untuk dihidupkan 3V hingga 24V DC , menghasilkan kelajuan keluaran daripada 1 RPM hingga 1,000 RPM , dan menghantar tork dari beberapa gram-sentimeter sehingga beberapa Newton-meter.
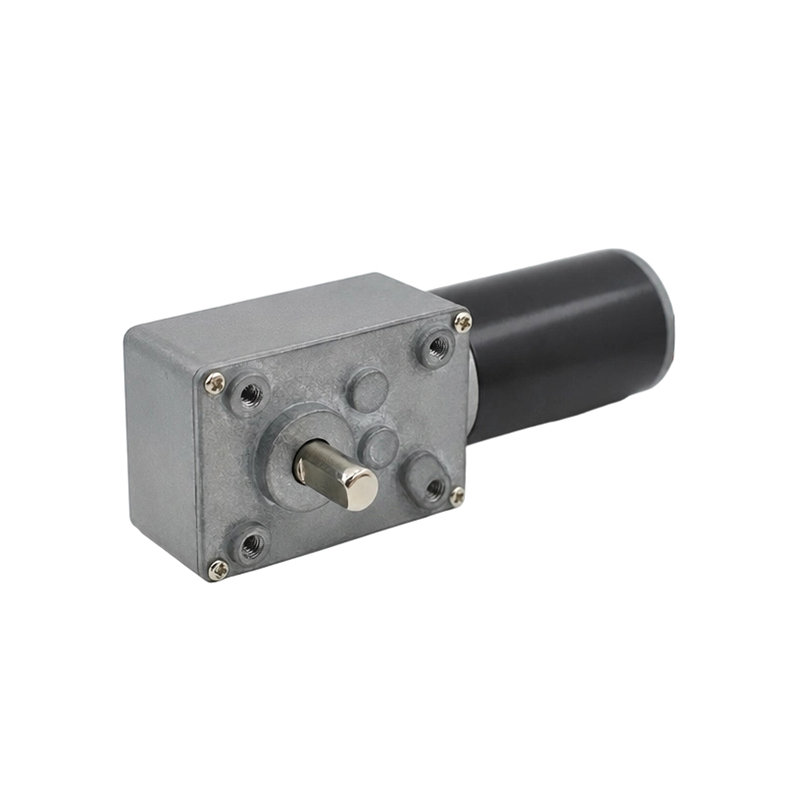
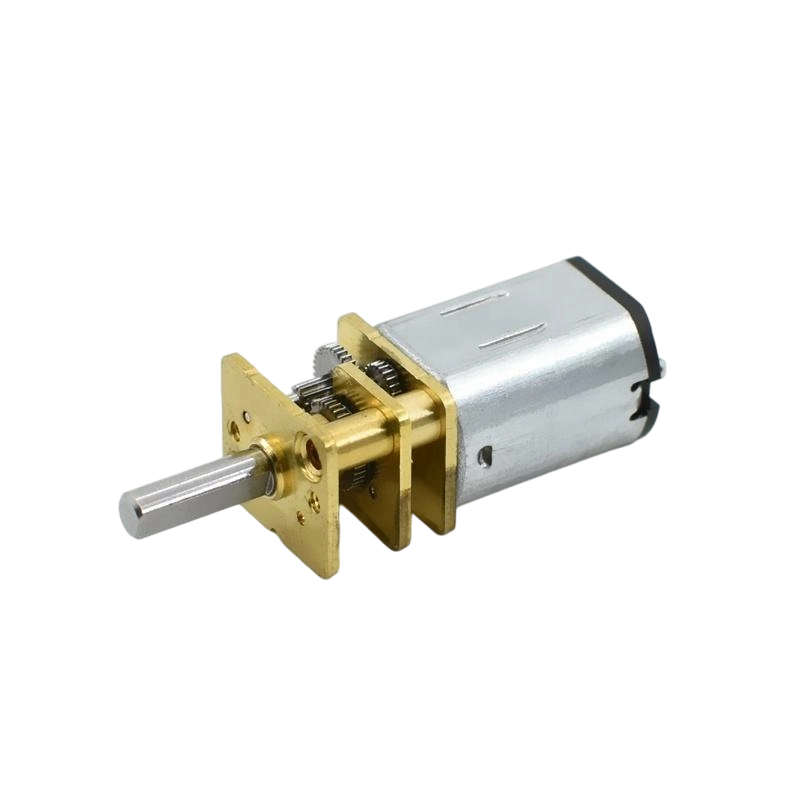
Konfigurasi motor gear kecil yang paling biasa ialah motor berus DC yang dipasangkan dengan plastik atau logam taji atau kotak gear planet, sering dipanggil motor N20, N30 atau TT oleh faktor bentuknya. Unit ini terdapat dalam kit robotik, peranti rumah pintar, instrumen perubatan, mekanisme pan-condongan kamera dan dispenser automatik.
Perbezaan Reka Bentuk dalam Motor Gear Kecil
- Bahan gear: Motor gear kecil sering menggunakan gear plastik kejuruteraan (POM, nilon) dan bukannya keluli untuk mengurangkan berat, bunyi dan kos — tetapi dengan had beban yang lebih rendah, biasanya di bawah tork berterusan 5 Nm
- Pengekod bersepadu: Banyak motor gear kecil termasuk pengekod optik atau magnet pada aci motor untuk maklum balas kelajuan dan kawalan kedudukan — penting untuk aplikasi robotik dan CNC
- Pembinaan tertutup: Kotak gear yang dibungkus gris dan dimeterai menghilangkan keperluan untuk pelinciran minyak dan membenarkan sebarang orientasi pemasangan
- Tork gerai lwn. tork terkadar: Motor gear kecil berkadar pada 0.5 Nm berterusan mungkin mempunyai tork gerai 1.5–2 Nm — memahami nisbah ini menghalang keletihan dalam aplikasi tugas terputus-putus
Spesifikasi Utama untuk Difahami Apabila Memilih Motor Gear
Setiap lembaran data motor gear mengandungi satu set parameter prestasi. Mengetahui cara membaca dan menerapkannya adalah penting untuk memadankan motor dengan aplikasi tanpa terlalu menentukan (dan berbelanja berlebihan) atau kurang menentukan (dan menyebabkan kegagalan).
| Spesifikasi | Unit | Apa Maksudnya | Implikasi Praktikal |
|---|---|---|---|
| Nisbah Gear | X:1 | Pusingan input setiap giliran output | Menentukan kelajuan keluaran dan pendaraban tork |
| Kelajuan Keluaran | RPM | Kelajuan aci di bawah beban terkadar | Mesti sepadan dengan keperluan masa permohonan |
| Tork Dinilai | Nm atau kg·cm | Tork operasi selamat berterusan | Mesti melebihi tork beban dengan margin keselamatan |
| Tork Gerai | Nm atau kg·cm | Tork maksimum sebelum aci berhenti | Berlari berhampiran gerai menyebabkan motor terlalu panas |
| Kelajuan Tanpa Beban | RPM | Kelajuan dengan beban sifar pada aci keluaran | Kelajuan kerja sebenar akan menjadi 10–20% lebih rendah |
| Kuasa Dinilai | W | Kuasa input elektrik berterusan | Menentukan keperluan bekalan kuasa |
| Penarafan IP | IPxx | Tahap perlindungan habuk dan kelembapan | IP54 minimum untuk persekitaran luar atau basah |
| Tindak balas | arcmin atau darjah | Hilang gerakan apabila berbalik arah | Kritikal untuk kedudukan ketepatan — unit tindak balas rendah kos lebih tinggi |
Motor Gear DC lwn. AC: Jenis Motor Yang Mana Untuk Dipilih
Motor elektrik di dalam kotak gear adalah sama pentingnya dengan kereta api gear. Jenis motor menentukan keperluan bekalan kuasa, pilihan kawalan kelajuan dan kesesuaian untuk kitaran tugas yang berbeza.
Motor Gear Berus DC
Jenis motor yang paling biasa dalam motor gear kecil. Kawalan kelajuan mudah dengan voltan yang berbeza-beza, boleh diterbalikkan dengan menukar polariti, murah dan boleh didapati secara meluas daripada 1.5V hingga 48V DC . Berus memerlukan penggantian berkala selepas 500–2,000 jam operasi. Sesuai untuk robotik, aksesori automotif, elektronik pengguna dan sebarang aplikasi berkuasa bateri.
Motor Gear Tanpa Berus DC (BLDC).
Hapuskan berus menggunakan pertukaran elektronik, memanjangkan hayat perkhidmatan secara mendadak 10,000–20,000 jam . Lebih cekap daripada motor berus (85–93% kecekapan), lebih senyap dan lebih sesuai untuk aplikasi tugas berterusan. Memerlukan pengawal motor (papan pemandu), meningkatkan kos sistem. Biasa dalam peranti perubatan, peredam HVAC, dron dan automasi ketepatan.
Motor Gear Aruhan AC
Jalankan terus dari kuasa AC sesalur (110V/220V, 50/60 Hz). Tiada berus, tiada komutator, sangat teguh, dan direka untuk operasi industri berterusan 24/7 . Kelajuan ditentukan oleh kekerapan bekalan dan kiraan kutub — motor 4 kutub pada 50 Hz berjalan pada kira-kira 1,450 RPM (kelajuan segerak tolak slip). Variasi kelajuan memerlukan Pemacu Frekuensi Berubah (VFD). Pilihan standard untuk penghantar, pam, kipas, dan jentera perindustrian.
Motor Gear Stepper
Motor stepper yang dipasangkan dengan kotak gear bergerak dalam kenaikan sudut yang tepat - biasanya 1.8° setiap langkah (200 langkah/revolusi) sebelum kotak gear membahagikan lagi gerakan. Dengan kotak gear 10:1, resolusi berkesan menjadi 0.18° setiap langkah. Tiada penderia maklum balas diperlukan untuk kedudukan gelung terbuka dalam aplikasi tugas ringan. Biasa dalam pencetak 3D, mesin CNC dan peralatan makmal automatik.
Aplikasi Dunia Sebenar bagi Motor Gear mengikut Industri
Motor gear adalah antara komponen mekanikal yang digunakan secara universal dalam industri moden. Keupayaan mereka untuk menyampaikan tork terkawal pada kelajuan yang tepat menjadikannya sangat diperlukan di seluruh sektor.
- Automasi Perindustrian: Pemacu penghantar, jadual pengindeksan berputar, tangki pencampur, penyemperit - biasanya motor gear heliks atau planet berkadar pada 0.1–200 kW
- Robotik: Penggerak sendi dalam lengan robot menggunakan motor gear kecil planet untuk ketumpatan tork yang tinggi dan jejak padat - satu motor sendi boleh menghasilkan 50–300 Nm daripada unit yang lebih kecil daripada cawan kopi
- Automasi Rumah dan Bangunan Pintar: Langsir bermotor, bidai, kunci pintu, peredam HVAC dan penggerak injap menggunakan motor gear kecil (biasanya 5–24V DC, 1–50 RPM) untuk kedudukan yang senyap dan tepat
- Peralatan Perubatan: Pam infusi, meja pembedahan, pemacu kerusi roda dan penganalisis makmal memerlukan motor gear ultra-tepat dan bunyi rendah dengan pematuhan EMC yang ketat
- Kenderaan Elektrik: Motor gear planet BLDC memacu daya tarikan, stereng kuasa, bantuan brek dan sistem pelarasan tempat duduk
- Pemprosesan Makanan dan Minuman: Pemacu pengadun, penutup botol dan mesin pengisian menggunakan motor gear keluli tahan karat dengan penarafan IP65–IP69K untuk rintangan pencucian
- Elektronik Pengguna: Pencetak, kamera, dispenser sabun automatik dan mesin kopi bergantung pada taji kompak atau motor gear kecil planet yang beroperasi pada 3–12V DC
Cara Mengukur Motor Gear: Pendekatan Langkah demi Langkah
Saiz yang betul menghalang dua daripada mod kegagalan yang paling biasa: beban terma (bersaiz kecil) dan kos yang tidak perlu (bersaiz besar). Ikuti urutan ini untuk sebarang pemilihan motor gear:
- Tentukan kelajuan output (RPM): Tentukan kelajuan putaran tepat yang diperlukan pada aci keluaran. Ini ditetapkan oleh aplikasi — contohnya, tali pinggang penghantar yang bergerak pada 0.5 m/s pada roller berdiameter 100mm memerlukan roller untuk berputar pada kira-kira 95 RPM.
- Kira tork beban (Nm): Tork = Daya × Jejari. Sertakan semua beban geseran, inersia dan graviti. Tambah a faktor perkhidmatan 1.25–2.0 bergantung kepada pemuatan kejutan dan kitaran tugas.
- Tentukan nisbah gear yang diperlukan: Nisbah = Kelajuan Motor ÷ Kelajuan Output Diperlukan. Kebanyakan motor aruhan AC berjalan pada 1,400–1,750 RPM; kebanyakan motor DC kecil pada 3,000–18,000 RPM.
- Pilih jenis gear: Cacing untuk nisbah tinggi dan mengunci diri; planet untuk tork tinggi dalam jumlah kecil; heliks untuk operasi berterusan yang lancar; merangsang untuk aplikasi kos rendah yang mudah.
- Sahkan penilaian terma: Sahkan kuasa undian motor dan kitaran tugas sepadan dengan keadaan operasi sebenar. Motor yang dinilai untuk S1 (tugas berterusan) mengendalikan 100% masa larian; S3 (sekala) biasanya dinilai pada 25–40% mengikut masa .
- Semak keperluan alam sekitar: Pilih penarafan IP, julat suhu dan keserasian bahan untuk persekitaran pemasangan.
Mod Kegagalan Motor Gear Biasa dan Cara Mencegahnya
Motor gear gagal dalam cara yang boleh diramal. Memahami mod kegagalan membolehkan anda memilih unit yang lebih mantap, melaksanakan jadual penyelenggaraan yang sesuai dan mendiagnosis masalah dengan cepat apabila ia berlaku.
- Kehausan dan pitting gigi gear: Disebabkan oleh beban berlebihan, pelinciran yang tidak mencukupi, atau pencemaran. Menghasilkan bunyi yang semakin meningkat dan tindak balas. Dihalang dengan saiz yang betul, penukaran minyak biasa (setiap 2,500–5,000 jam dalam unit industri), dan pengedap terhadap pencemaran.
- Kegagalan galas: Mod kegagalan yang paling biasa dalam kotak gear yang diselenggara dengan baik. Gejala termasuk getaran, bunyi bising, dan goyangan aci. Galas dalam motor gear kecil biasanya tahan lama 5,000–15,000 jam di bawah beban undian.
- Keletihan penggulungan motor: Hasil daripada berlari di gerai atau beban yang melampau untuk tempoh yang lama. Motor yang beroperasi pada dua kali tork terkadarnya menghasilkan kira-kira empat kali ganda panas - kerosakan haba adalah cepat. Dihalang dengan menggunakan geganti perlindungan motor dan saiz yang betul untuk beban puncak.
- Kegagalan pengedap dan kebocoran minyak: Mempercepatkan kehausan gear dan galas secara mendadak. Periksa kedap aci setiap tahun dan ganti pada tanda pertama minyak menangis.
- Pelucutan gear plastik dalam motor gear kecil: Berlaku apabila beban hentaman atau keadaan gerai melebihi kekuatan ricih plastik. Gunakan motor gear kecil bergear logam dalam sebarang aplikasi dengan hentian keras, risiko kesesakan atau beban inersia tinggi.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.