Eng



Apakah Kegunaan Berus dalam Motor DC? Panduan Penuh
 2026.04.29
 Berita Industri
Dalam motor DC, berus mempunyai satu tujuan penting: mereka memindahkan arus elektrik daripada bekalan kuasa pegun ke belitan angker berputar melalui sentuhan gelongsor berterusan dengan komutator . Tanpa berus, arus tidak dapat mencapai gegelung pemutar, medan magnet yang diperlukan untuk putaran tidak dapat diwujudkan, dan motor tidak dapat berjalan. Oleh itu, berus bukan komponen persisian — ia adalah antara muka elektrik yang menjadikan fungsi motor DC berus.
Memahami dengan tepat apa yang dilakukan berus — dan sebab jurutera membangun motor elektrik DC tanpa berus untuk menghapuskannya — adalah asas untuk memilih teknologi motor yang betul untuk sebarang aplikasi, daripada pemacu industri kepada ketepatan motor DC tanpa berus mikro dalam peranti perubatan dan dron.
Fungsi Khusus Berus dalam Motor DC
Berus dalam motor DC melakukan dua fungsi yang berbeza tetapi tidak boleh dipisahkan secara serentak, dan kedua-duanya penting untuk operasi motor.
Fungsi 1: Pemindahan Arus Elektrik ke Angker Berputar
Angker — bahagian berputar motor DC — mengandungi belitan gegelung yang mesti membawa arus untuk menjana daya elektromagnet yang menghasilkan putaran. Oleh kerana angker berputar secara berterusan, sambungan wayar tetap adalah mustahil. Berus menyelesaikannya dengan menekan pada komutator (gelang tembaga bersegmen yang dipasang pada aci angker) di bawah tegangan spring, mengekalkan sentuhan elektrik berterusan tanpa mengira kelajuan putaran . Arus mengalir dari bekalan kuasa → melalui berus → merentasi antara muka berus-komutator → ke dalam belitan angker → kembali melalui berus bertentangan untuk melengkapkan litar.
Fungsi 2: Pertukaran — Membalikkan Arah Arus dalam Gegelung Angker
Fungsi kedua dan sama kritikal bagi berus ialah komutasi: secara mekanikal menukar arah aliran arus melalui setiap gegelung angker pada momen yang tepat untuk mengekalkan tork berterusan dalam satu arah putaran. Semasa angker berputar, setiap segmen komutator melepasi di bawah berus mengikut urutan. Berus merapatkan dua segmen bersebelahan semasa pensuisan segera, litar pintas gegelung yang mengalami pertukaran dan membalikkan arah semasa dalam gegelung itu. Tanpa pensuisan ini, gegelung angker akan menghasilkan impuls tork berselang-seli yang membatalkan satu sama lain, dan motor tidak akan mengekalkan putaran. Dalam motor DC biasa, peristiwa pertukaran ini berlaku ratusan hingga ribuan kali sesaat bergantung pada bilangan segmen komutator dan RPM motor.
Pembinaan Fizikal Berus Motor DC
Berus ialah bongkah pegas komposit karbon-grafit yang disimpan dalam pemegang berus yang diletakkan di sekeliling lilitan komutator. Kebanyakan motor DC digunakan dua atau empat berus dijarakkan secara simetri. Spring mengekalkan tekanan sentuhan biasanya 150 hingga 400 gram setiap cm² — cukup untuk memastikan sentuhan elektrik yang boleh dipercayai tanpa geseran yang berlebihan. Bahan karbon sengaja lebih lembut daripada komutator tembaga supaya berus lebih disukai, melindungi permukaan komutator yang lebih mahal.
Mengapa Berus Mencipta Had Asas dalam Motor DC
Walaupun berus mendayakan operasi motor DC, ia pada masa yang sama memperkenalkan satu set kekangan prestasi, kebolehpercayaan dan penyelenggaraan yang wujud pada mekanisme sentuhan komutator berus — dan tidak boleh direkayasa sepenuhnya tanpa mengira kualiti bahan berus atau penghalusan reka bentuk.
Pakai Mekanikal dan Hayat Perkhidmatan Terhad
Berus adalah komponen yang boleh digunakan. Sentuhan gelongsor berterusan terhadap komutator berputar menghakis bahan berus pada kadar yang bergantung pada ketumpatan arus, tekanan sentuhan, kelajuan permukaan komutator dan keadaan persekitaran. Hayat perkhidmatan berus biasa dalam motor DC yang berjalan secara berterusan ialah 1,000 hingga 5,000 waktu operasi , selepas itu berus mesti diperiksa dan diganti. Sebagai perbandingan, motor DC tanpa berus - yang menghapuskan mekanisme sentuhan ini sepenuhnya - secara rutin dicapai 10,000 hingga 50,000 jam hayat perkhidmatan tanpa penyelenggaraan berkaitan pertukaran.
Kehilangan Elektrik dan Penjanaan Haba pada Antara Muka Sentuhan
Sentuhan berus-komutator menghasilkan penurunan voltan rintangan lebih kurang 0.5 hingga 2 volt setiap berus , tanpa mengira saiz motor. Dalam motor kecil yang berjalan pada 12V, dua berus bersama-sama menggunakan 8 hingga 33% daripada voltan bekalan dalam kehilangan rintangan sentuhan sahaja — secara langsung mengurangkan kecekapan. Tenaga yang hilang ini dilesapkan sebagai haba pada permukaan sentuhan, mengehadkan kapasiti haba motor dan memerlukan pengudaraan yang mencukupi walaupun pada tahap kuasa yang sederhana.
Percikan api, Bunyi Elektrik dan Had Kelajuan
Semasa tukar ganti, berus litar pintas gegelung tukar ganti untuk seketika. Jika pemasaan tidak sempurna — yang tidak dapat dielakkan kerana kelajuan motor, beban dan suhu berbeza-beza — arus gegelung tidak berbalik sepenuhnya sebelum berus bergerak ke segmen seterusnya, menyebabkan pengarkaan dan percikan pada antara muka berus-komutator . Percikan ini menjana gangguan elektromagnet (EMI) yang boleh mengganggu elektronik berdekatan, merosakkan permukaan komutator dari semasa ke semasa dan mengehadkan kelajuan operasi selamat maksimum. Kebanyakan motor DC berus mempunyai had laju praktikal sebanyak 5,000 hingga 15,000 RPM sebelum percikan berkaitan pertukaran menjadi merosakkan, manakala motor tanpa berus biasanya beroperasi pada 50,000 hingga 100,000 RPM dalam aplikasi berkelajuan tinggi.
Sekatan Alam Sekitar
Percikan yang wujud dalam pertukaran berus menjadikan motor DC berus tidak sesuai untuk suasana meletup atau mudah terbakar tanpa kandang keselamatan intrinsik yang mahal. Debu berus karbon terkumpul di dalam perumah motor, memerlukan pembersihan tetap untuk mengelakkan kerosakan pengesanan dan litar pintas. Dalam kelembapan tinggi atau aplikasi terendam, pencemaran lembapan antara muka berus-komutator menyebabkan operasi tidak menentu dan kakisan dipercepatkan.
Apakah Motor Elektrik DC Tanpa Berus dan Bagaimana Ia Menyelesaikan Masalah Berus
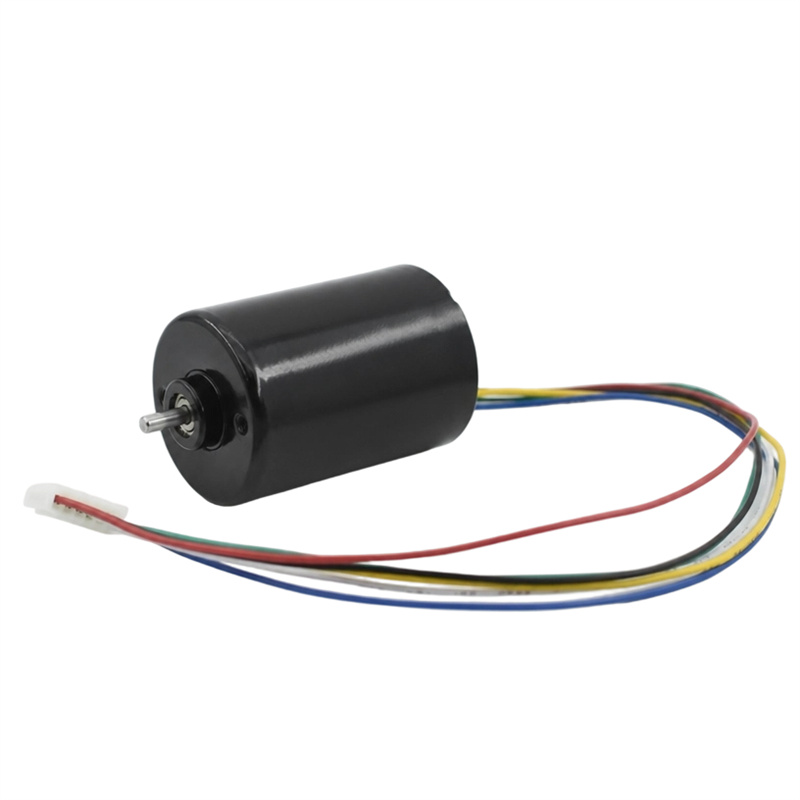
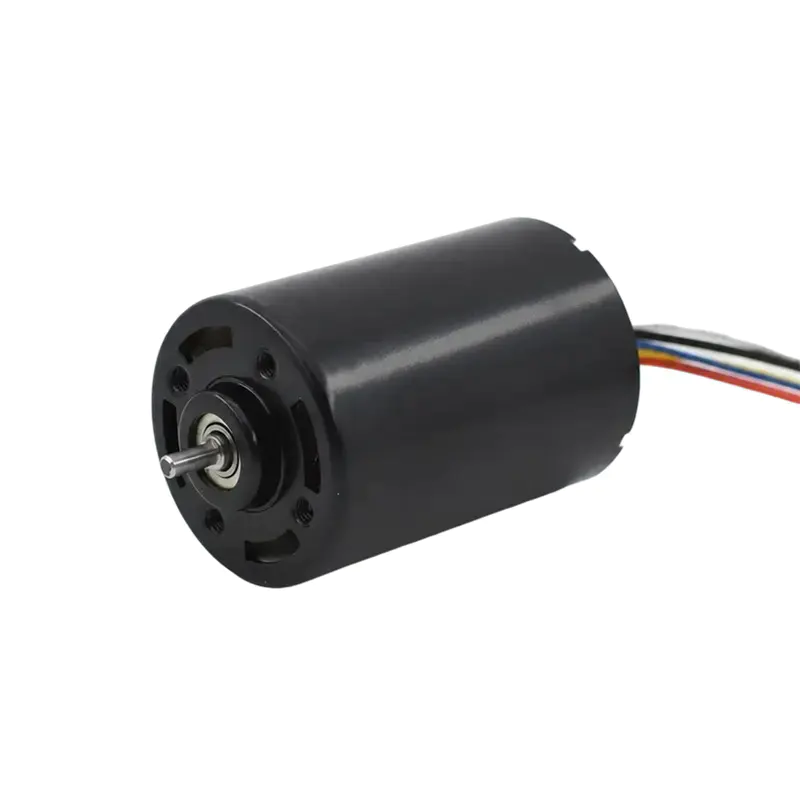
Motor elektrik DC tanpa berus (motor BLDC) mencapai hasil yang sama seperti motor DC berus — kelajuan putaran terkawal dan tork — tetapi menghapuskan berus dan komutator sepenuhnya dengan menggerakkan magnet kekal ke rotor dan meletakkan belitan bertenaga dalam stator pegun . Oleh kerana belitan tidak lagi berputar, tidak ada keperluan untuk sentuhan elektrik gelongsor, dan tiada komutator diperlukan.
Pertukaran — penukaran arus antara belitan untuk mengekalkan putaran — dilakukan secara elektronik oleh pengawal motor khusus (ESC atau pemacu BLDC) yang menggunakan maklum balas kedudukan rotor daripada penderia kesan Hall atau penderiaan EMF belakang untuk memberi tenaga kepada fasa belitan stator yang betul dalam urutan yang betul. Pertukaran elektronik ini ialah lebih pantas, lebih tepat dan tepat pada masanya pada setiap kelajuan dan keadaan beban , menghapuskan pertukaran mekanikal yang tidak sempurna yang menyebabkan percikan pada motor berus.
Prinsip Operasi Motor BLDC Langkah demi Langkah
- Pengawal motor membaca kedudukan rotor melalui penderia kesan Hall (atau belakang-EMF dalam reka bentuk tanpa sensor) untuk mengetahui kedudukan sudut tepat pemutar magnet kekal pada setiap saat.
- Berdasarkan kedudukan rotor, pengawal memberi tenaga pada belitan fasa stator yang sesuai menggunakan transistor kuasa (MOSFET atau IGBT), mencipta medan magnet berputar dalam stator.
- Rotor magnet kekal tertarik dan ditolak oleh medan stator berputar, menghasilkan tork dan putaran — sama seperti dalam motor berus, tetapi tanpa sebarang sentuhan fizikal antara bahagian pegun dan berputar.
- Pengawal sentiasa mengemas kini urutan pensuisan semasa pemutar berputar, mengekalkan pemasaan komutasi optimum tanpa mengira kelajuan atau perubahan beban — mencapai kecekapan 85% hingga 95% dalam sistem BLDC yang direka dengan baik.
DC Berus lwn Motor DC Tanpa Berus: Perbandingan Prestasi Langsung
| Parameter | Motor DC Berus | Motor DC tanpa berus |
|---|---|---|
| Kaedah Pergantian | Mekanikal (komutator berus) | Elektronik (pengawal motor) |
| Kecekapan Biasa | 75–85% | 85–95% |
| Hayat Perkhidmatan | 1,000–5,000 jam | 10,000–50,000 jam |
| Kelajuan Maksimum | 5,000–15,000 RPM (biasa) | Sehingga 100,000 RPM |
| Penyelenggaraan | Penggantian berus biasa diperlukan | Minimum — galas sahaja |
| EMI / Sparking | Percikan dan EMI yang ketara | EMI minimum |
| Tahap Kebisingan | Lebih tinggi (mengarka geseran berus) | Lebih rendah (tiada geseran sentuhan) |
| Kawalan Kelajuan | Mudah (pelarasan voltan) | Memerlukan pengawal khusus |
| Kos Permulaan | Lebih rendah | Lebih tinggi (pengawal motor) |
| Jumlah Kos Pemilikan | Lebih tinggi (masa henti penyelenggaraan) | Lebih rendah over full service life |
| Persekitaran Berbahaya | Tidak sesuai tanpa kepungan khas | Sesuai (tiada percikan api) |
Motor DC Tanpa Brushless Mikro: Prestasi Tinggi pada Skala Miniatur
Motor DC tanpa berus mikro menggunakan prinsip operasi tanpa berus yang sama pada skala fizikal yang sangat kecil - biasanya dengan diameter rotor dari 4mm hingga 40mm dan penarafan kuasa dari bawah 1 watt hingga lebih kurang 100 watt . Pada skala ini, kelebihan teknologi tanpa berus menjadi lebih kritikal, kerana kekangan fizikal pengecilan menjadikan sistem komutator berus hampir tidak dapat digunakan.
Mengapa Berus Gagal pada Skala Mikro
Dalam motor dengan diameter rotor 6mm, segmen komutator hanya pecahan milimeter lebar. Mengekalkan sentuhan berus yang boleh dipercayai pada dimensi ini semasa motor berputar di 20,000 hingga 100,000 RPM adalah tidak praktikal secara mekanikal — kadar haus berus adalah malapetaka, segmen komutator tidak boleh dihasilkan dengan ketepatan yang mencukupi pada kos yang rendah, dan rintangan sentuhan berus mewakili pecahan besar yang tidak boleh diterima daripada jumlah galangan litar dalam motor mikro voltan rendah. Motor DC tanpa berus mikro menyelesaikan semua masalah ini dengan menghapuskan sentuhan fizikal sepenuhnya.
Pembinaan Motor DC Tanpa Berus Mikro
Motor BLDC mikro dihasilkan dalam dua konfigurasi utama:
- Konfigurasi inrunner: Rotor magnet kekal berputar di dalam belitan stator - topologi motor klasik. Motor mikro inrunner mencapai RPM tertinggi disebabkan oleh inersia pemutar kecil pemasangan magnet dalam. Biasa dalam alat tangan pergigian, pam turbo dan gelendong pemesinan berkelajuan tinggi yang beroperasi di 50,000 hingga 150,000 RPM .
- Konfigurasi pelari: Pemasangan magnet kekal membentuk cangkerang berputar luar di sekeliling teras pemegun tetap. Motor outrunner menghasilkan tork yang lebih tinggi pada RPM yang lebih rendah disebabkan diameter pemutar yang lebih besar dan merupakan konfigurasi dominan dalam sistem pendorong dron dan multirotor, di mana pemanduan terus tanpa kotak gear lebih diutamakan.
Aplikasi Utama Motor DC Tanpa Berus Mikro
- Pendorongan dron dan UAV: Motor pelari BLDC mikro menggerakkan kipas bagi dron pengguna dan komersial, di mana nisbah kuasa-kepada-berat 5:1 hingga 10:1 (watt per gram) dan kawalan kelajuan elektronik yang tepat adalah penting untuk penerbangan yang stabil.
- Peranti perubatan: Robot pembedahan, pam boleh implan dan peralatan diagnostik mudah alih menggunakan motor BLDC mikro kerana hayat perkhidmatan yang panjang, bunyi yang rendah dan operasi bebas percikan memenuhi keperluan ketat perkakasan gred perubatan. Motor BLDC mikro biasa dalam alat pembedahan berjalan pada 35,000 hingga 80,000 RPM dengan ketepatan kedudukan lebih baik daripada 0.1°.
- Kipas penyejuk komputer dan gelendong cakera keras: Kipas penyejuk dalam pelayan dan komputer riba dan motor gelendong dalam pemacu cakera keras adalah hampir universal motor BLDC mikro, dipilih untuk operasi yang senyap, kebolehpercayaan yang tinggi, dan keupayaan untuk memulakan dan menghentikan berjuta-juta kali tanpa memakai berus.
- Robotik dan automasi: Penggerak bersama dalam robot kolaboratif (kobot), pemacu penggenggam dan motor roda AGV semakin menggunakan motor BLDC mikro dengan pengekod bersepadu, mencapai kebolehulangan kedudukan ±0.02mm dalam aplikasi pemasangan ketepatan.
- Elektronik pengguna: Berus gigi elektrik, pengering rambut, vakum pegang tangan dan gimbal penstabil kamera menggunakan motor BLDC mikro untuk mencapai saiz padat, kecekapan tinggi dan jangka hayat produk yang mustahil dengan reka bentuk bergantung kepada berus.
Memilih Antara Motor DC Berus dan Tanpa Berus untuk Aplikasi Anda
Pilihan antara teknologi motor DC berus dan tanpa berus harus didorong oleh keperluan khusus aplikasi - bukan dengan andaian selimut bahawa tanpa berus sentiasa unggul. Kedua-dua teknologi kekal relevan secara komersial dan secara aktif dinyatakan dalam reka bentuk baharu.
Apabila Motor DC Berus Kekal Pilihan Yang Tepat
- Kawalan kelajuan mudah adalah memadai: Motor DC berus boleh dikawal kelajuan dengan isyarat PWM mudah atau voltan berubah - tiada cip pengawal motor khusus diperlukan. Untuk produk kos rendah, kerumitan rendah, ini mengurangkan kos BOM dengan ketara.
- Kitaran tugas pendek atau penggunaan yang jarang berlaku: Aplikasi di mana motor berjalan sekali-sekala sahaja — motor tingkap kereta, mainan, penggerak mesin layan diri — mungkin tidak akan mengumpul waktu operasi yang mencukupi untuk mencapai had kehausan berus. Premium kos tanpa berus adalah tidak wajar.
- Kos permulaan yang rendah adalah kekangan utama: Kos motor berus 30 hingga 60% kurang daripada motor tanpa berus yang setara ditambah pengawal untuk output kuasa yang sama. Dalam produk pengguna volum tinggi dengan hayat reka bentuk 2-3 tahun, perbezaan kos ini selalunya menentukan.
Apabila Motor DC Tanpa Berus Adalah Spesifikasi yang Betul
- Operasi kitaran tugas berterusan atau tinggi: Sebarang aplikasi yang berjalan lebih daripada beberapa jam sehari — automasi industri, kipas HVAC, pam, pemacu daya tarikan — harus menggunakan motor tanpa berus. Penghapusan penyelenggaraan berus sahaja mewajarkan premium kos dalam 6 hingga 18 bulan beroperasi untuk kebanyakan pengguna industri.
- Keperluan kelajuan tinggi: Untuk aplikasi yang memerlukan kelajuan melebihi 15,000 RPM — pam turbo, alatan pergigian, gelendong berkelajuan tinggi, motor dron — tanpa berus adalah satu-satunya pilihan yang berdaya maju. Motor berus tidak dapat mengekalkan kelajuan ini tanpa kegagalan pertukaran.
- Lokasi yang tidak boleh diakses oleh penyelenggaraan: Motor yang dipasang dalam kandang tertutup, tertanam dalam mesin, atau dipasang di lokasi terpencil di mana penggantian berus tidak praktikal mestilah tanpa berus untuk memastikan kebolehpercayaan jangka panjang.
- Persekitaran sensitif EMI: Peralatan perubatan, instrumen pengukuran ketepatan dan avionik tidak boleh bertolak ansur dengan gangguan elektromagnet yang dihasilkan oleh pertukaran berus. Motor tanpa berus dengan penapisan yang betul memenuhi piawaian EMI yang paling mencabar termasuk MIL-STD-461 dan IEC 61000 .
- Keperluan pengecilan: Apabila diameter motor mestilah di bawah 20–30mm, motor DC tanpa berus mikro adalah satu-satunya teknologi yang memberikan kecekapan, kelajuan dan kebolehpercayaan yang mencukupi pada skala itu.
Spesifikasi Utama untuk Dinilai Apabila Memilih Motor DC Tanpa Berus
Memilih motor DC tanpa berus yang betul memerlukan penilaian beberapa parameter prestasi saling bergantung. Mengoptimumkan satu spesifikasi secara berasingan — seperti RPM maksimum — tanpa mengambil kira tork, lengkung kecekapan dan had terma membawa kepada prestasi sistem yang lemah.
- Penarafan KV (RPM per volt): Nilai KV mentakrifkan berapa banyak RPM yang dihasilkan oleh motor bagi setiap volt voltan yang dikenakan tanpa beban. A motor KV tinggi (2,000–10,000 KV) sesuai untuk aplikasi berkelajuan tinggi, tork rendah seperti kipas dron. A motor KV rendah (100–500 KV) menghasilkan tork tinggi pada kelajuan rendah dan lebih disukai untuk roda pacuan terus, win dan sambungan robotik.
- Tork berterusan dan puncak: Tork berterusan mentakrifkan beban maksimum yang boleh ditahan oleh motor selama-lamanya tanpa terlalu panas. Tork puncak - biasanya 2 hingga 3 kali penilaian berterusan — tersedia untuk letusan pecutan pendek. Profil beban aplikasi mesti kekal dalam had ini.
- Pemalar motor (Km): Km = tork / √(kehilangan kuasa) dan merupakan ukuran kecekapan motor bebas daripada saiz. Km yang lebih tinggi menunjukkan reka bentuk motor yang lebih cekap untuk saiz bingkai yang sama.
- Bilangan tiang: Lebih banyak kutub magnet biasanya menghasilkan tork yang lebih lancar pada kelajuan rendah — penting untuk aplikasi servo — manakala kutub yang lebih sedikit membenarkan RPM maksimum yang lebih tinggi. Kebanyakan motor BLDC mikro menggunakan 2 hingga 14 tiang .
- Jenis penderia: Motor penderia kesan Hall memberikan maklum balas kedudukan yang tepat pada semua kelajuan termasuk RPM sifar — penting untuk aplikasi servo dan kedudukan. Motor BLDC tanpa sensor adalah lebih ringkas dan lebih murah tetapi memerlukan kelajuan minimum untuk pengesanan EMF belakang, menjadikannya tidak sesuai untuk aplikasi yang memerlukan kawalan tork berkelajuan rendah atau menahan yang tepat.
Mengekalkan Motor DC Berus: Memanjangkan Hayat Perkhidmatan Berus
Di mana motor DC berus kekal dalam perkhidmatan, amalan penyelenggaraan yang betul boleh memanjangkan hayat berus dengan ketara dan mencegah kerosakan komutator pramatang — mengurangkan jumlah kos penyelenggaraan dan masa henti yang tidak dirancang.
- Periksa panjang berus setiap 500 jam operasi dalam motor industri yang berjalan secara berterusan. Gantikan berus sebelum mencapai tanda panjang minimum — biasanya apabila dipakai satu pertiga daripada panjang asal — untuk mengelakkan spring berus daripada menghubungi komutator dan menyebabkan kerosakan besar.
- Sentiasa gantikan kedua-dua (atau keempat-empat) berus serentak, walaupun hanya satu yang dipakai. Panjang berus bercampur menghasilkan tekanan sentuhan tidak sekata dan mempercepatkan alur komutator.
- Selepas penggantian berus, katil dalam berus baru dengan menjalankan motor pada beban 50% selama 30 minit sebelum kembali ke operasi beban penuh. Ini membolehkan muka berus mematuhi kelengkungan komutator dan mewujudkan filem karbon yang stabil pada permukaan komutator.
- Bersihkan habuk karbon dari dalam perumah motor pada setiap pemeriksaan berus. Debu karbon terkumpul boleh mencipta laluan pengesan konduktif antara segmen komutator, menyebabkan litar pintas antara segmen.
- Sahkan keadaan permukaan komutator pada setiap pemeriksaan. Permukaan harus kelihatan licin dengan patina gelap seragam (filem karbon). Tompok tembaga yang terang menunjukkan arcing setempat; alur lebih dalam daripada 0.5mm memerlukan commutator skimming oleh pembaikan motor yang bertauliah.
Berita
-
Berus Asal Motor DC dan Asas Fizikal The Berus Motor DC adalah perintis dalam menukar tenaga elektrik kepada gerakan mekanikal, dan sejarahnya berkait rapat den...
BACA LAGI -
Siapa Yang Masih Menggunakan Motor DC Berus Pada Hari Ini? Motor DC yang disikat dalam peralatan kecil Walaupun penggunaan teknologi motor tanpa berus semakin meningka...
BACA LAGI -
Aplikasi Motor DC Berus dalam Elektronik Pengguna dan Peranti Pintar Peranan Motor DC Berus dalam Reka Bentuk Elektronik Pengguna Berus Motor DC memainkan...
BACA LAGI
Pautan Pantas
 Rumah
Tentang kami
BERITA


Hak Cipta © Yuyao Hongyang Micromotor Co., Ltd. Semua hak terpelihara.